GL-RM1PE и FGB-01 Роботизированный палец. Краткий обзор, распаковка и разборка — как добавить функцию удалённого управления BMC обычному компьютеру
Видеообзор: https://www.bilibili.com/video/BV1kBnNzsEBq/
Введение о GL-RM1PE
GL-RM1 — это универсальное устройство удалённого KVM от GL.iNet (Guanglian Zhitong) (IP-KVM). С помощью этого устройства вы можете удалённо управлять домашним компьютером, получать доступ к локальным ресурсам или передавать файлы, находясь вне дома. Устройство позволяет также управлять отключёнными от сети устройствами, решать проблемы при запуске компьютера и изменять настройки BIOS. Поддержка аудио обеспечивает более полное погружение в процесс удалённого взаимодействия. Будучи многофункциональным инструментом для удалённой работы и управления оборудованием, GL-RM1 значительно повышает эффективность удалённых операций.
GL-RM1PE — это версия GL-RM1 с поддержкой PoE, специально разработанная для упрощения установки с использованием одного кабеля. GL-RM1PE обеспечивает питание и сетевое соединение по одному кабелю Ethernet, что уменьшает количество проводов и упрощает монтаж. Кроме того, в этой версии объём EMMC увеличен до 32 ГБ, что улучшает возможности по обработке системных журналов, записи данных и установке пользовательской прошивки.
- Руководство пользователя GL-RM1PE: https://docs.gl-inet.cn/kvm/user_guide/gl-rm1pe/
- Где купить GL-RM1PE: https://s.click.taobao.com/yyVXdXq
Введение о FGB-01 Роботизированный палец
FGB-01 — дополнительный аксессуар от GL.iNet, предназначенный для использования с устройствами KVM, обеспечивающий дополнительное удобство при удалённом управлении.
Роботизированный палец имитирует нажатие физических кнопок и предназначен для удалённого управления кнопкой питания подключённого устройства. Являясь эмулятором физической кнопки, он специально разработан для удалённого включения/выключения ПК. Устройство легко крепится, имеет срок службы батареи до одного года, подходит для повседневного использования и не требует сложной настройки.
Также можно дополнительно приобрести плату GL-ATX, которую можно установить внутрь системного блока и подключить к разъёму кнопки питания (F_PANEL), чтобы напрямую управлять включением/выключением и другими операциями.
Сценарии использования
- Централизованное управление серверной комнатой: Подача питания и данных по одному сетевому кабелю упрощает прокладку проводов, позволяет удалённо просматривать видео и состояние серверов, а также включать/выключать их и вмешиваться при возникновении сбоев.
- Удалённое техническое обслуживание предприятий: Аппаратный уровень удалённого управления позволяет работать без необходимости подключения устройства к сети или запуска операционной системы, быстро устраняя такие проблемы, как синий экран или невозможность запуска, снижая затраты на выездные проверки.
- Удалённая установка и обслуживание системы: Возможность подключения образа ISO как виртуального дисковода или флешки позволяет удалённо устанавливать, переустанавливать операционную систему и обновлять прошивку, что идеально подходит для массового развёртывания.
- Управление необслуживаемым оборудованием: Поддержка PoE делает устройство пригодным для использования на открытом воздухе и в промышленных условиях. В сочетании с дополнительными аксессуарами позволяет удалённо управлять питанием оборудования, отслеживать его состояние и обеспечивать минимальное техническое обслуживание.
Технические характеристики
| Характеристика | GL-RM1PE | GL-RM1 | Другие |
|---|---|---|---|
| Задержка | около 30-60 мс | около 30-60 мс | \u003e100 мс |
| Скорость Ethernet | 1 Гбит/с | 1 Гбит/с | 100 Мбит/с |
| Способ питания | PoE/DC | DC | DC |
| Разрешение | 3840x2160@30FPS | 3840x2160@30FPS | 1920x1200@60FPS |
| Доступ на уровне BIOS | Поддерживается | Поддерживается | Поддерживается |
| Поддержка приложений macOS/Windows\u003cbr\u003e | Поддержка | Поддержка | Не поддерживается |
| Удалённый аудио | Двунаправленный | Однонаправленный | Нет |
| Удалённая передача файлов | Поддерживается | Поддерживается | Не поддерживается |
| Скорость передачи файлов | 25 МБ/с | 10 МБ/с | Не поддерживается |
| Удалённая установка системы | Поддерживается | Поддерживается | Поддерживается |
| Объём памяти | 32 ГБ eMMC | 8 ГБ eMMC | 128 МБ |
| Корпус | Алюминиевый сплав | Металл CNC | Пластик ПВХ |
Распаковка
GL-RM1PE
Лицевая сторона коробки
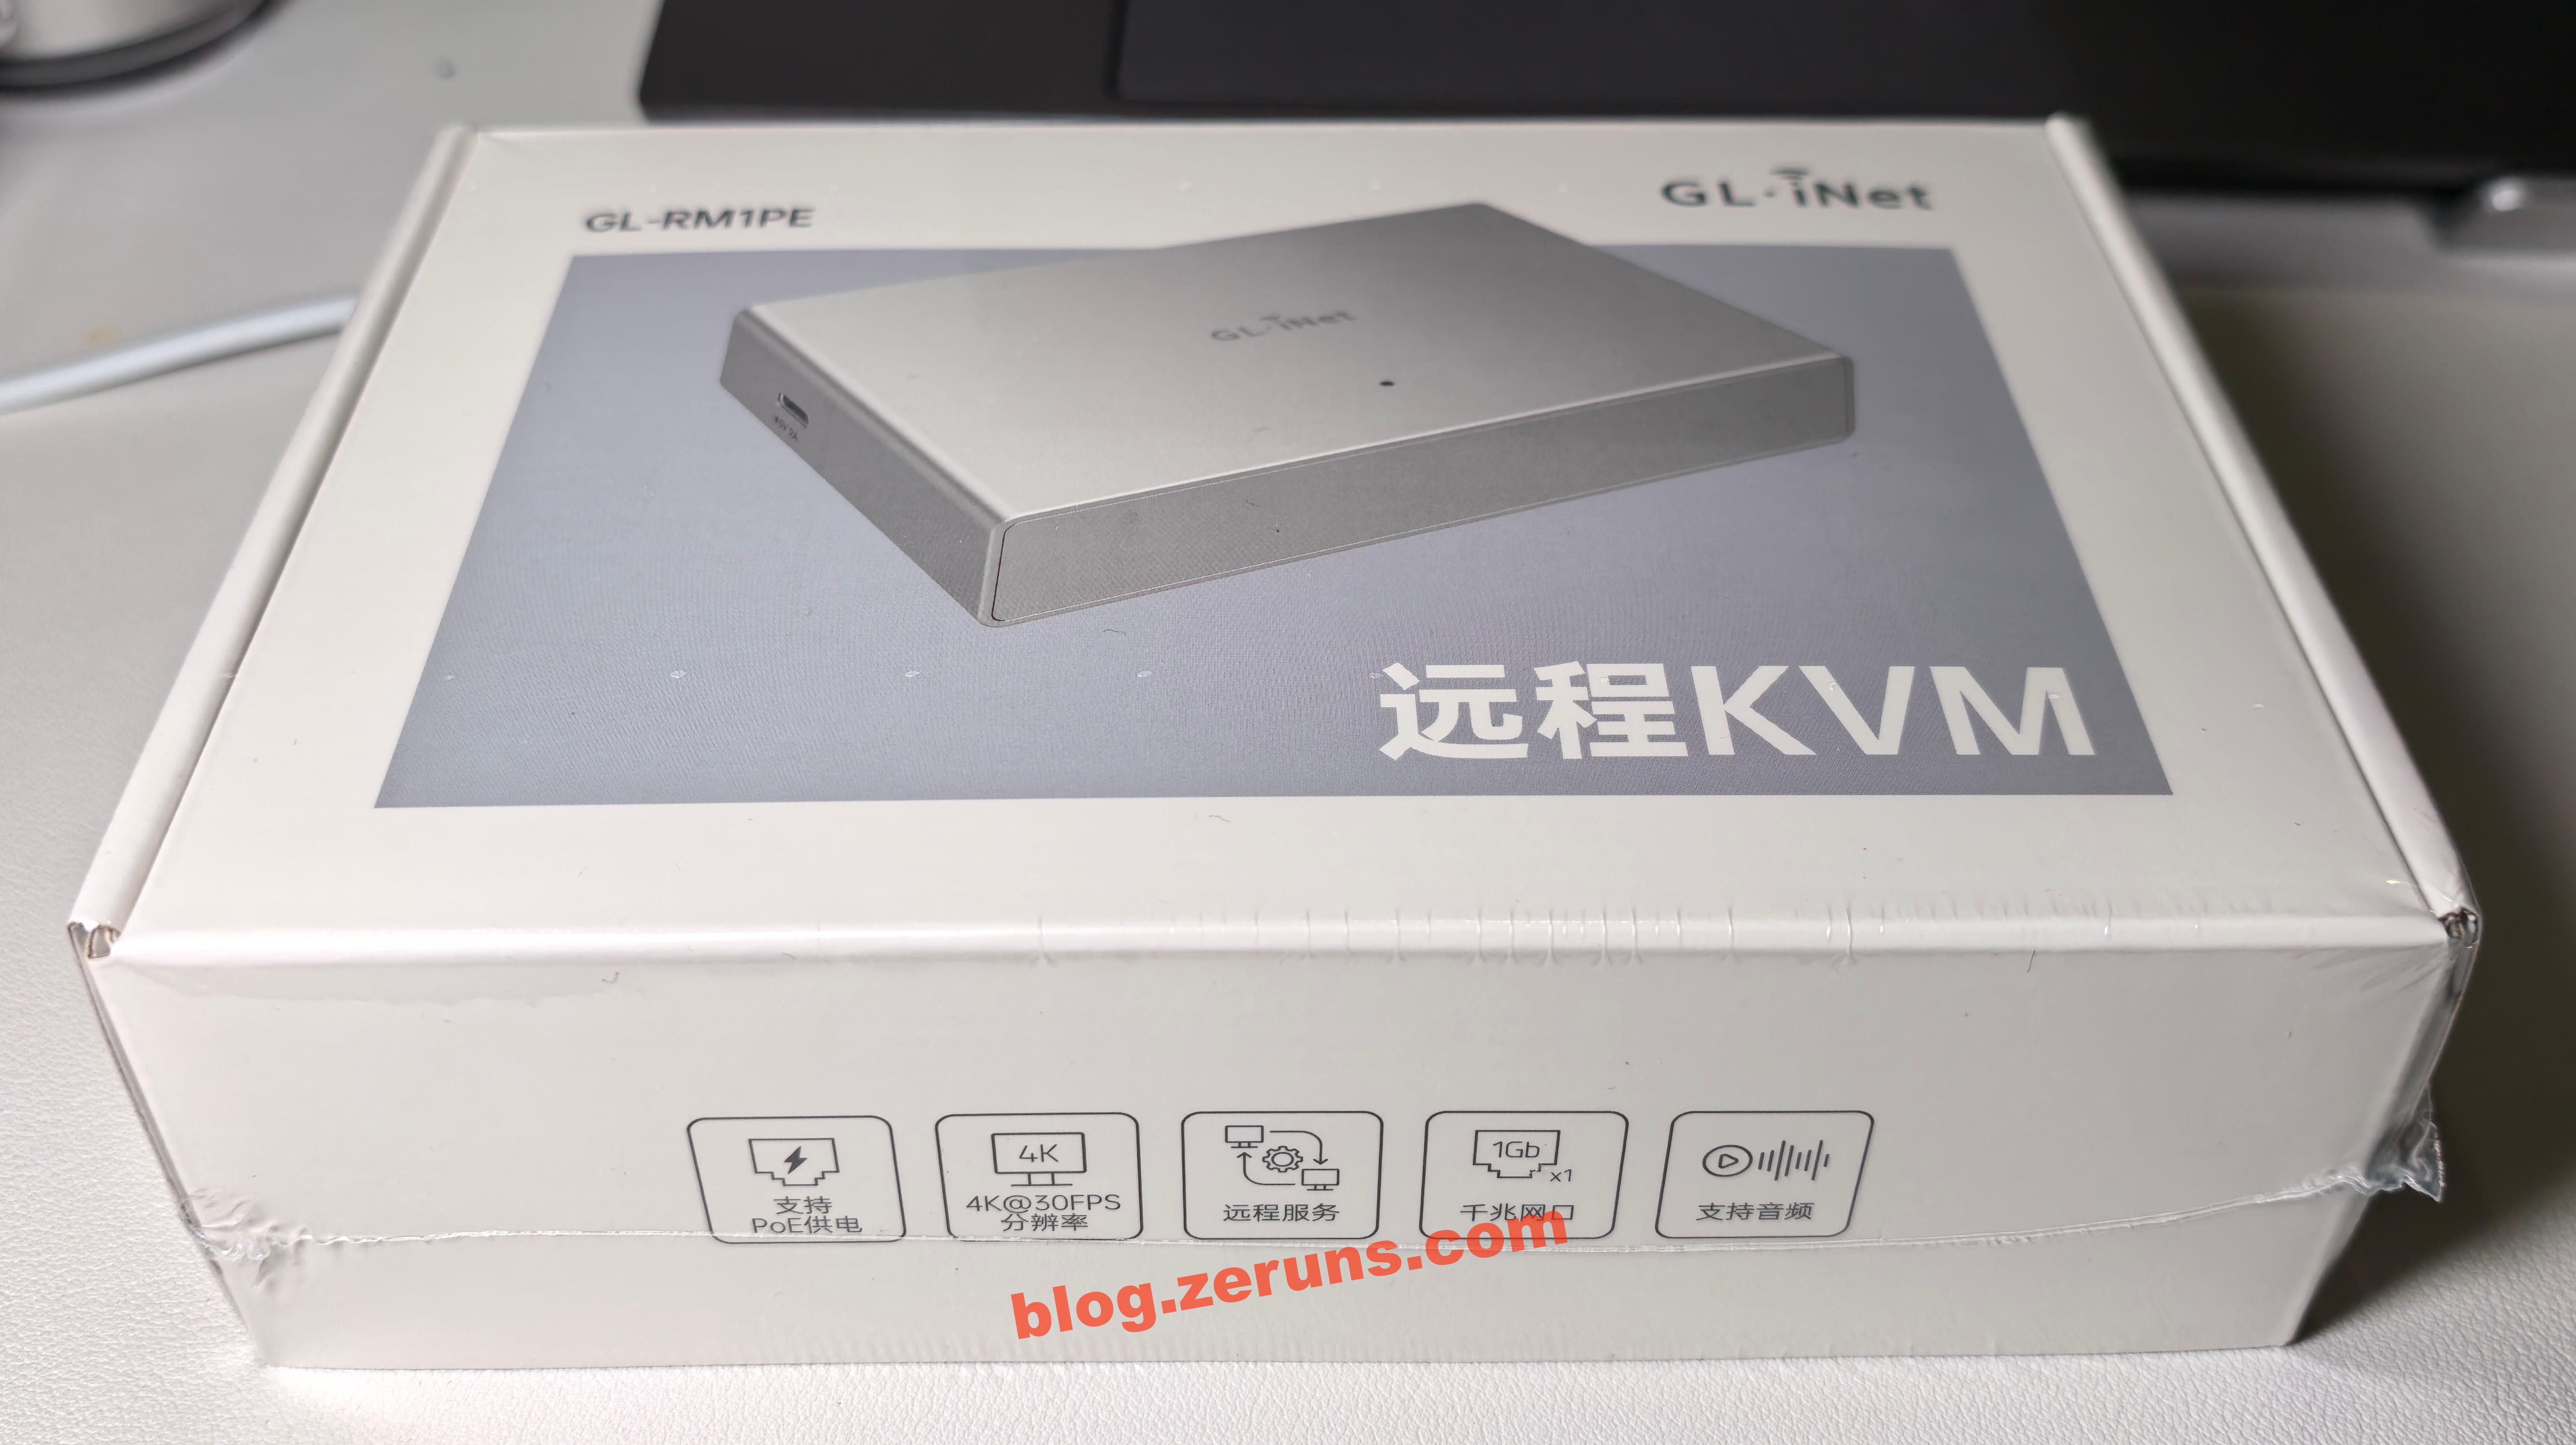
Боковая сторона коробки с указанием веб-сайта компании и комплектом поставки:
- Удалённый KVM GL-RM1PE
- Сетевой кабель
- Кабель USB (Type A - Type C)
- Кабель USB (Type C - Type C)
- Кабель HDMI
- Инструкция
Нижняя часть коробки с названием и адресом компании
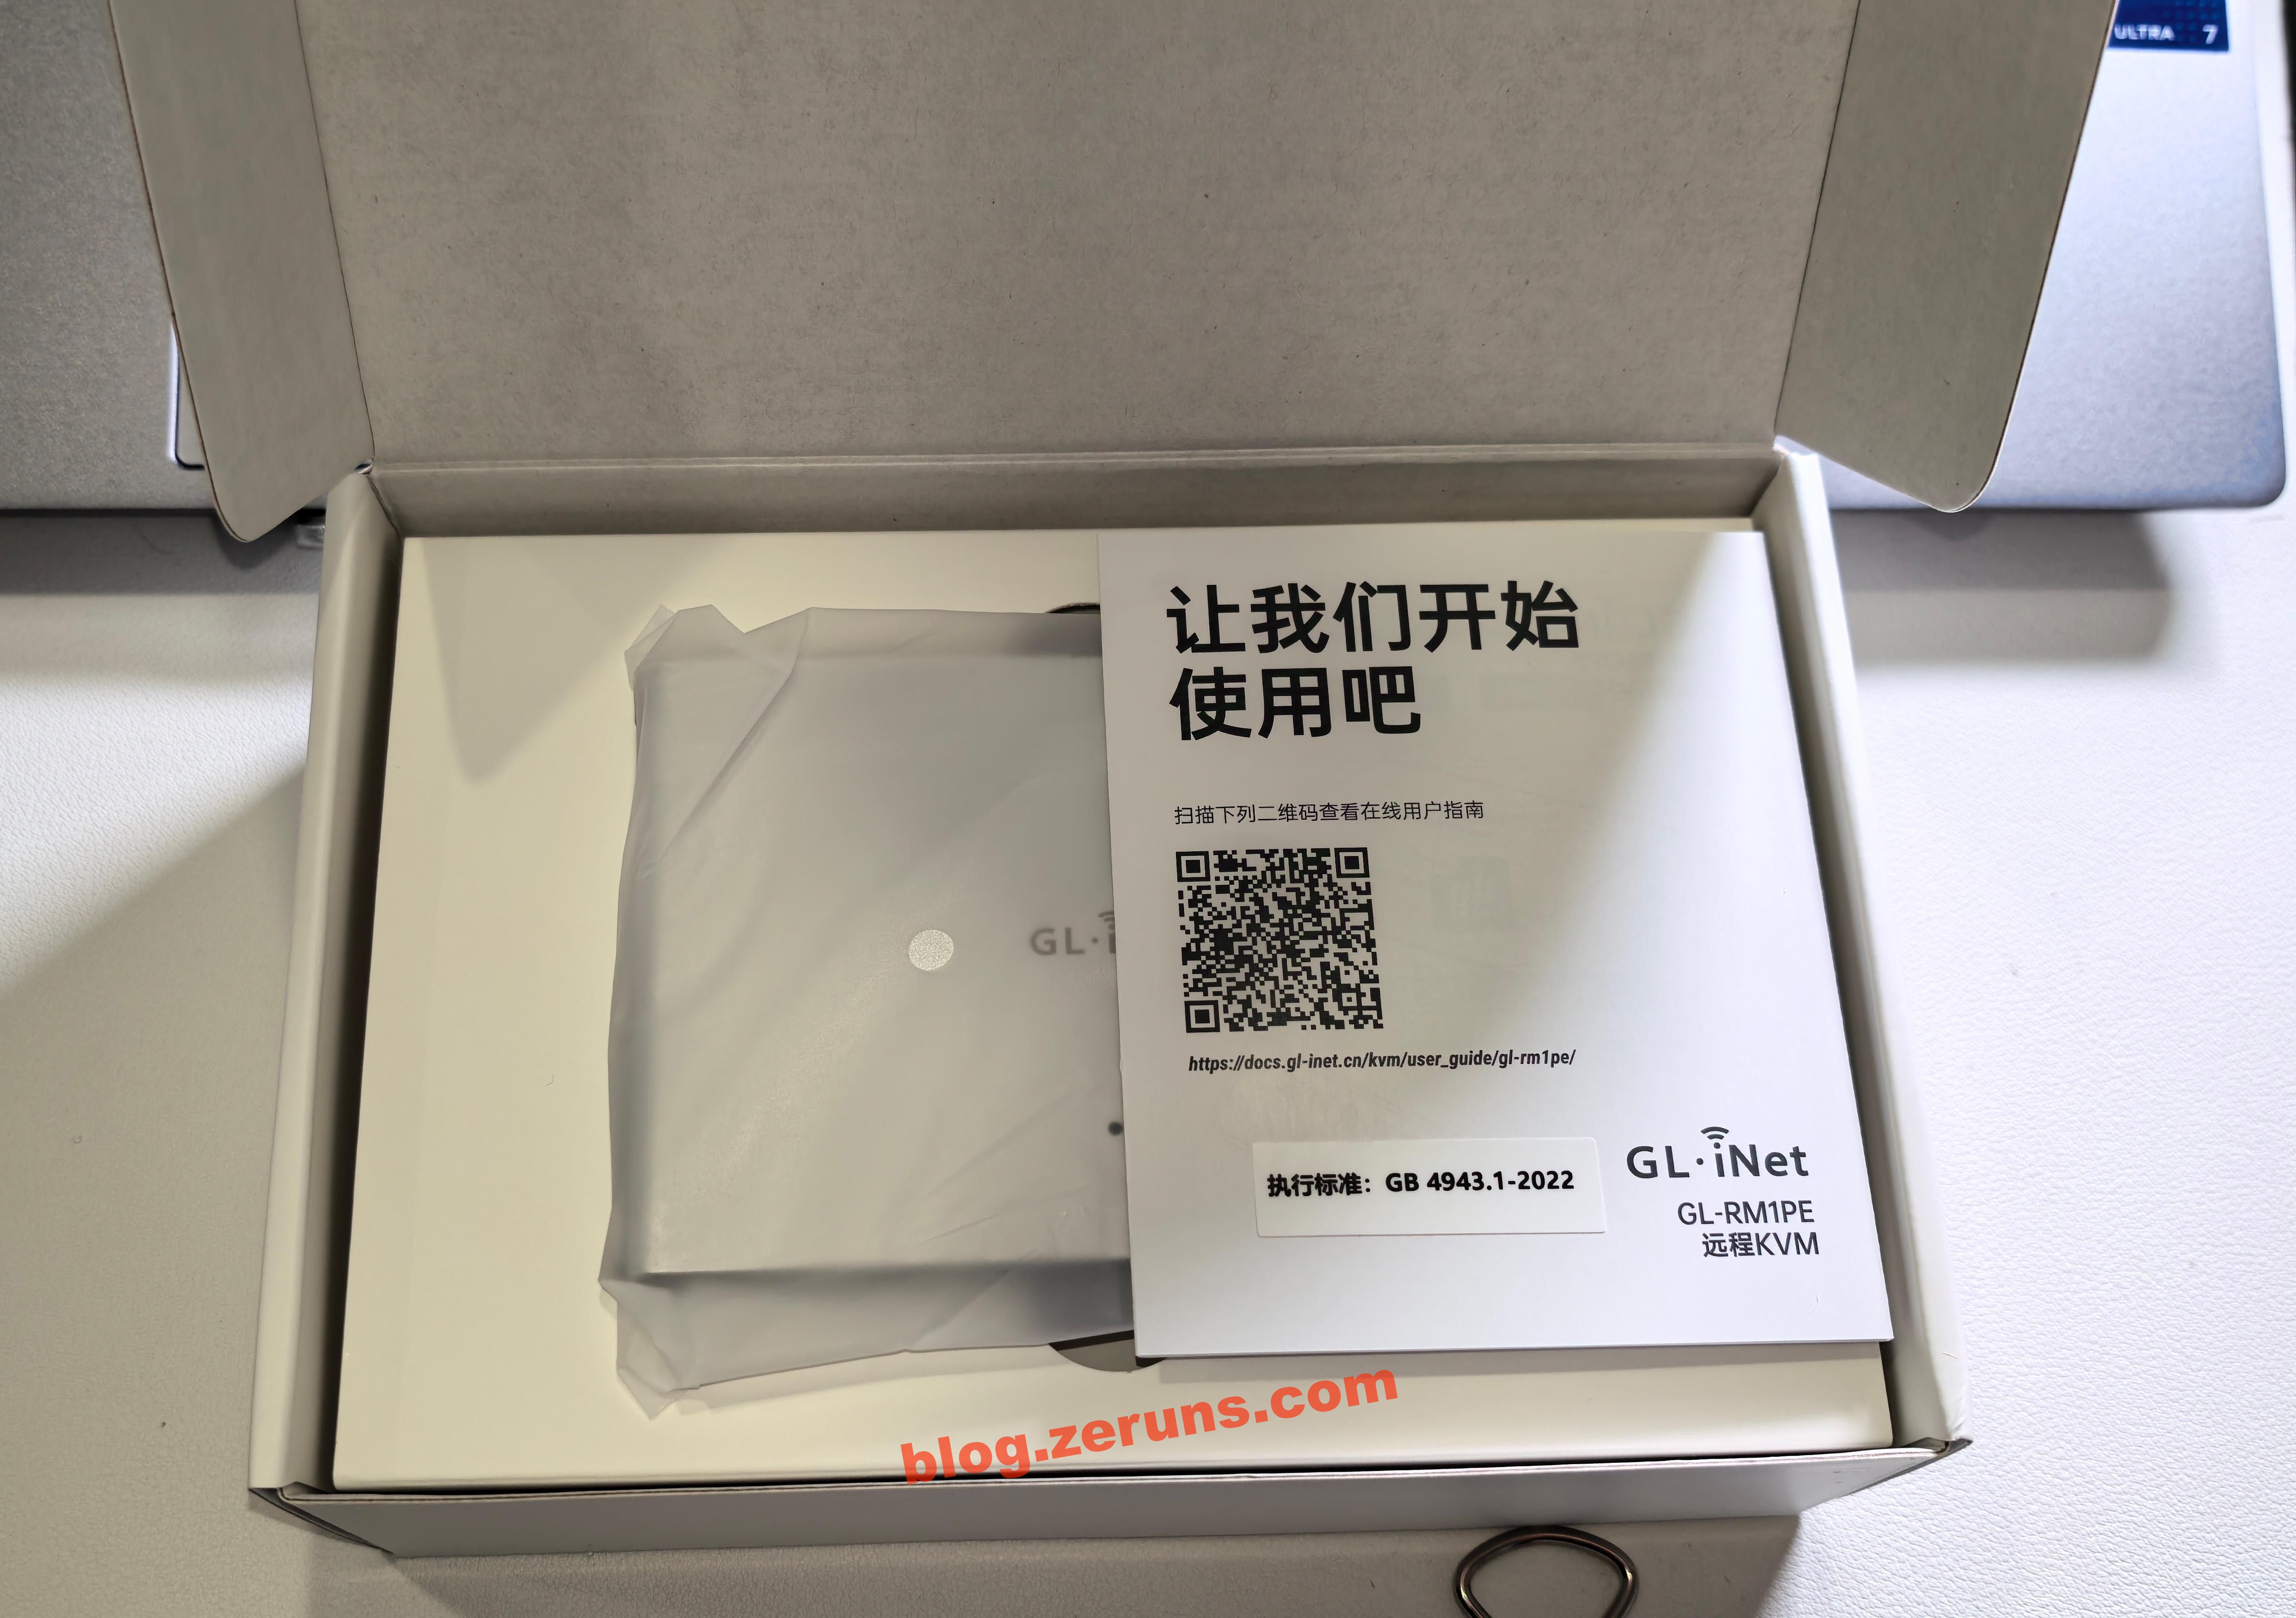
После открытия коробки сверху находится инструкция и само устройство, под ними — аксессуары и кабели
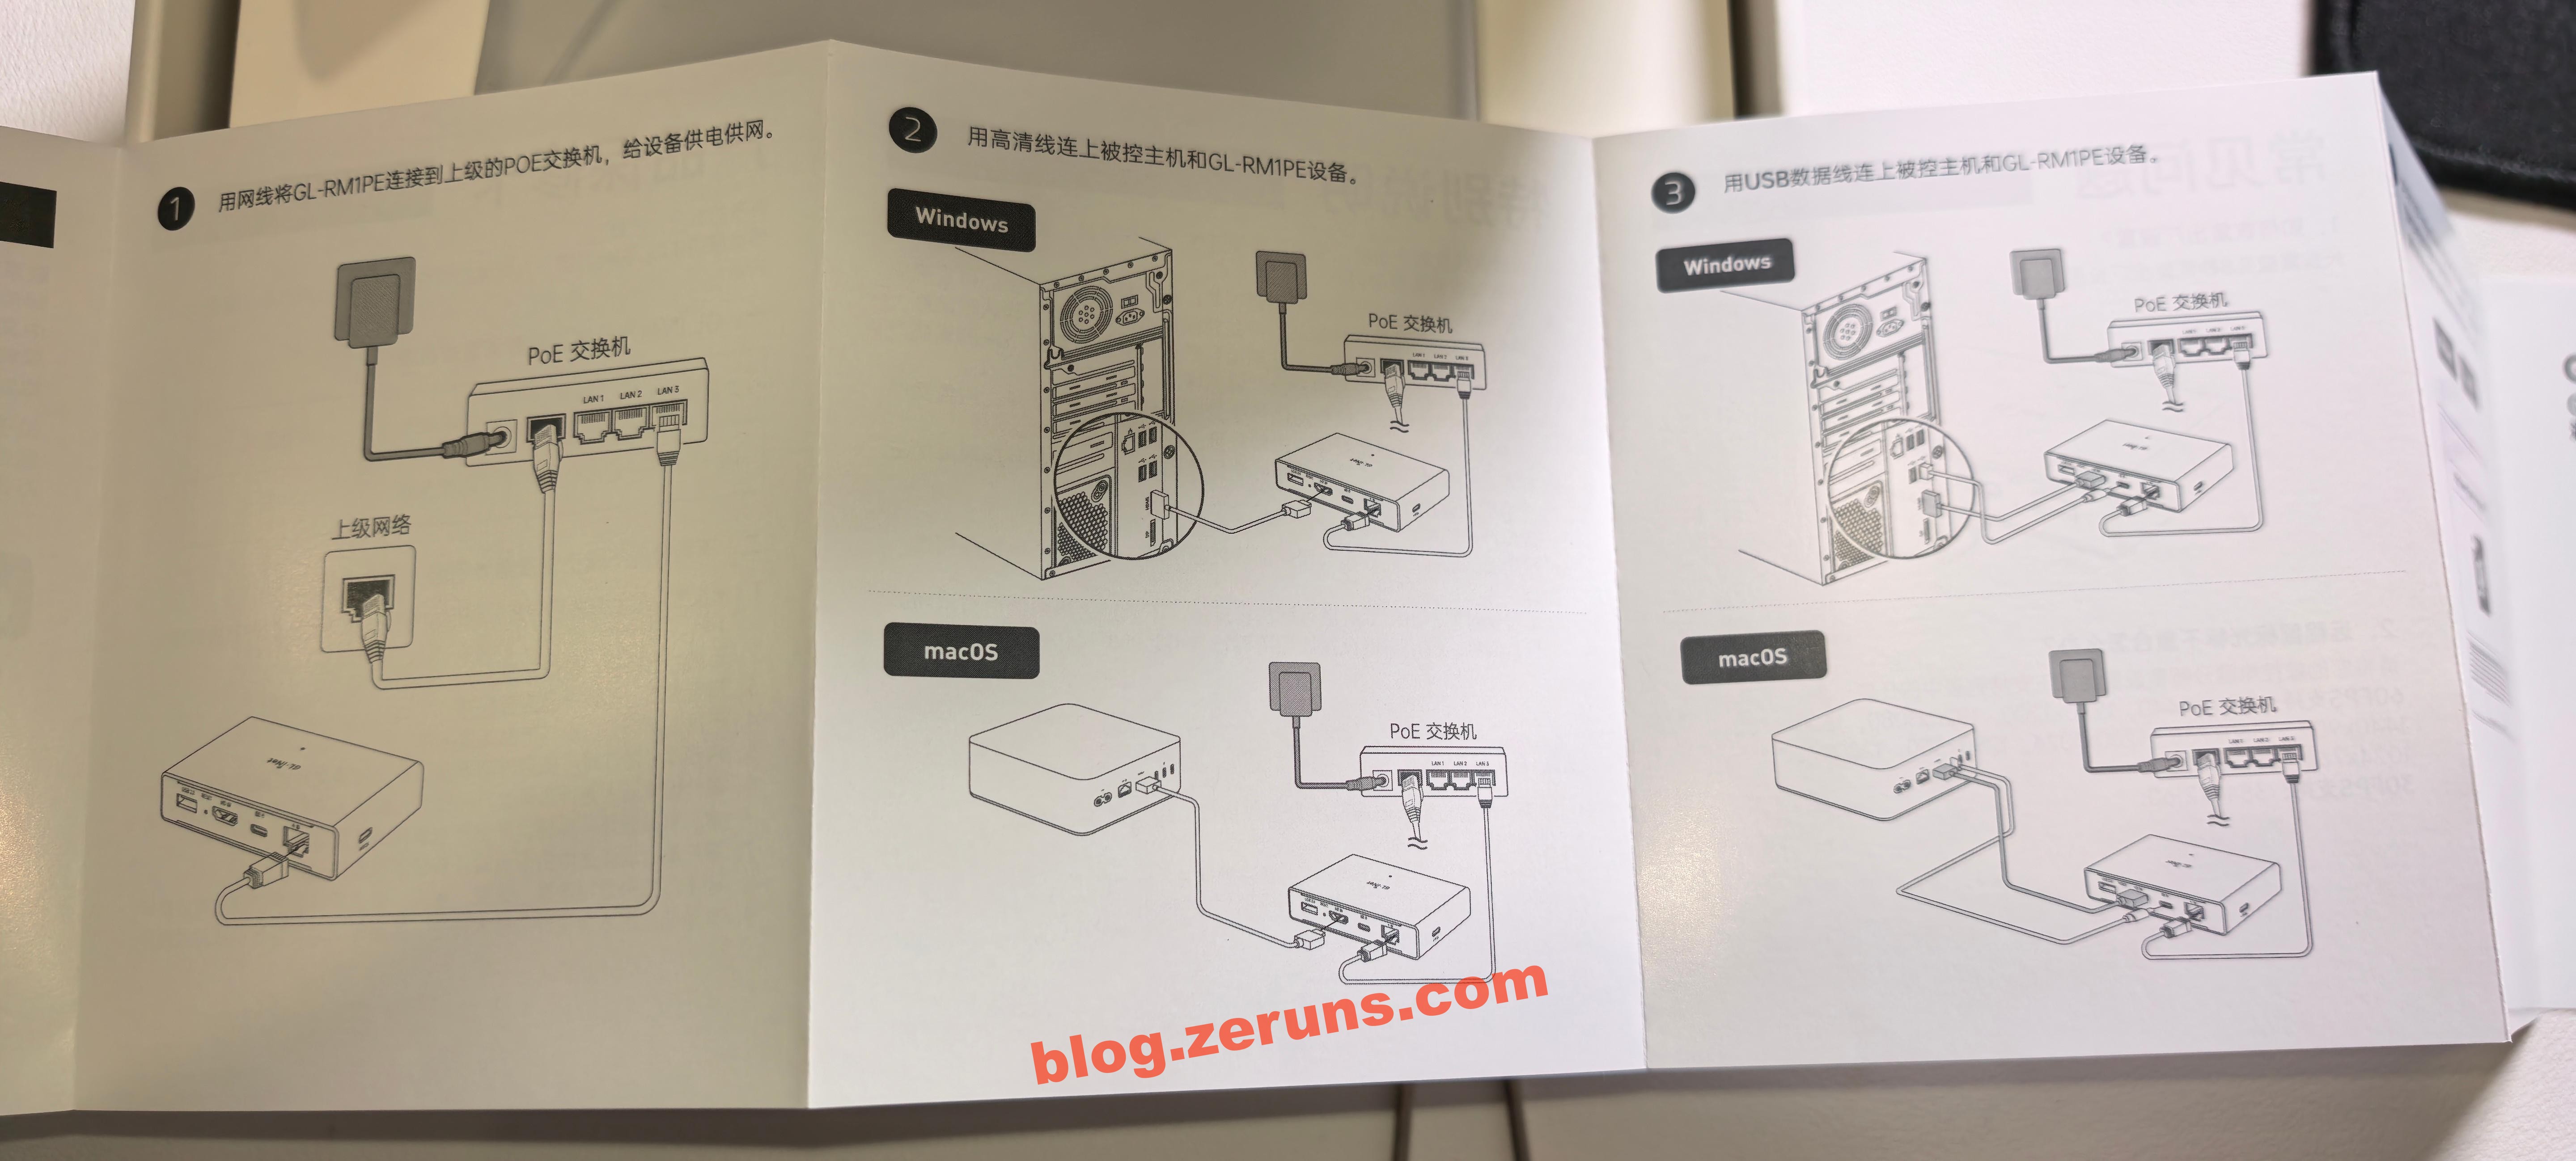
Инструкция к GL-RM1PE
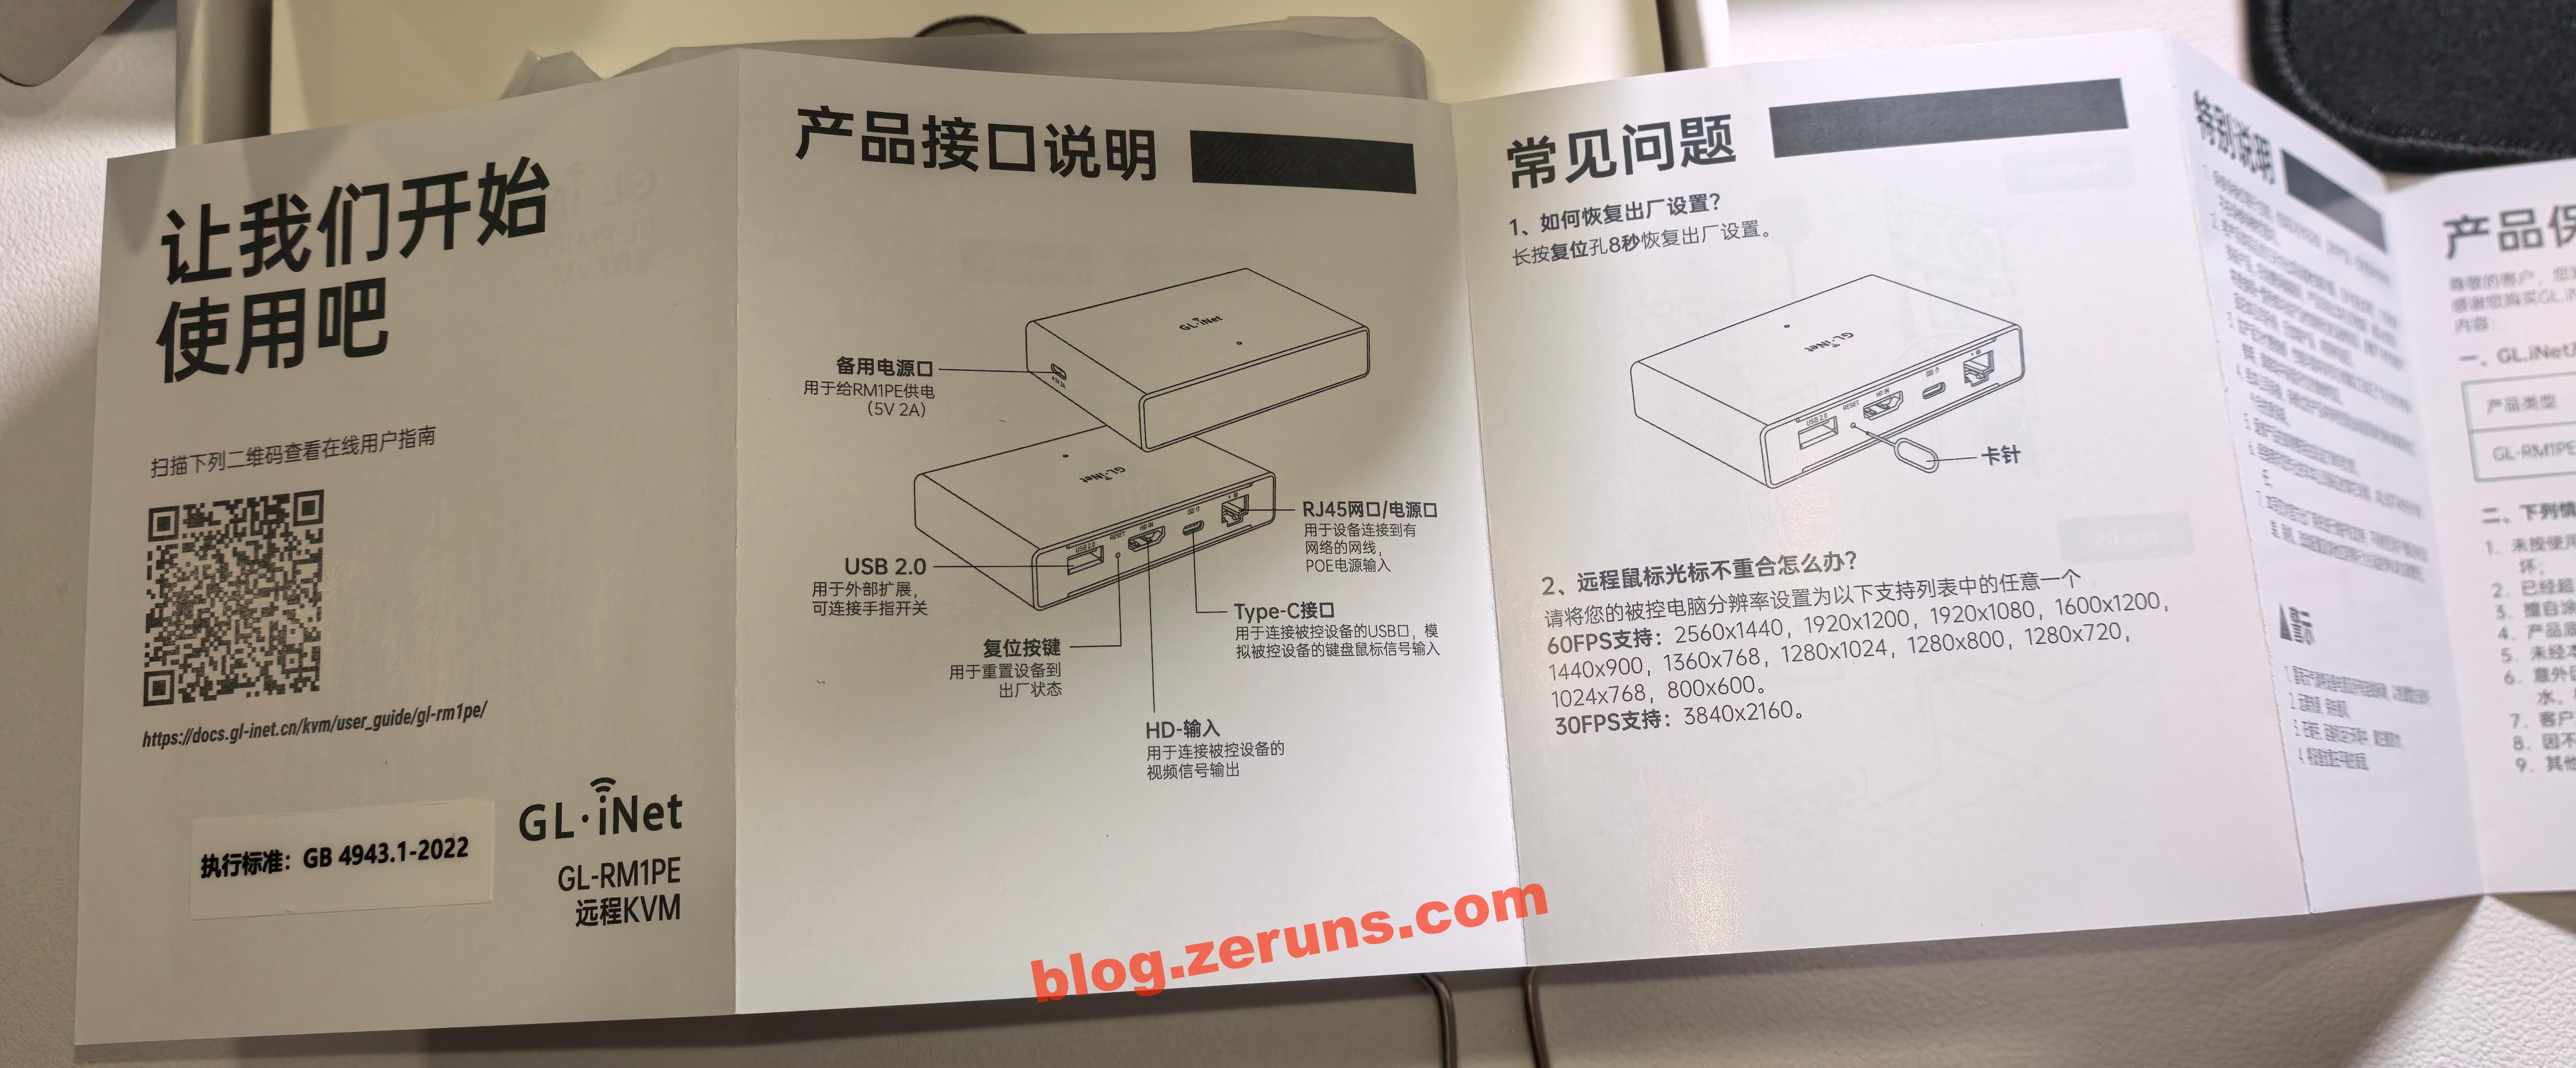
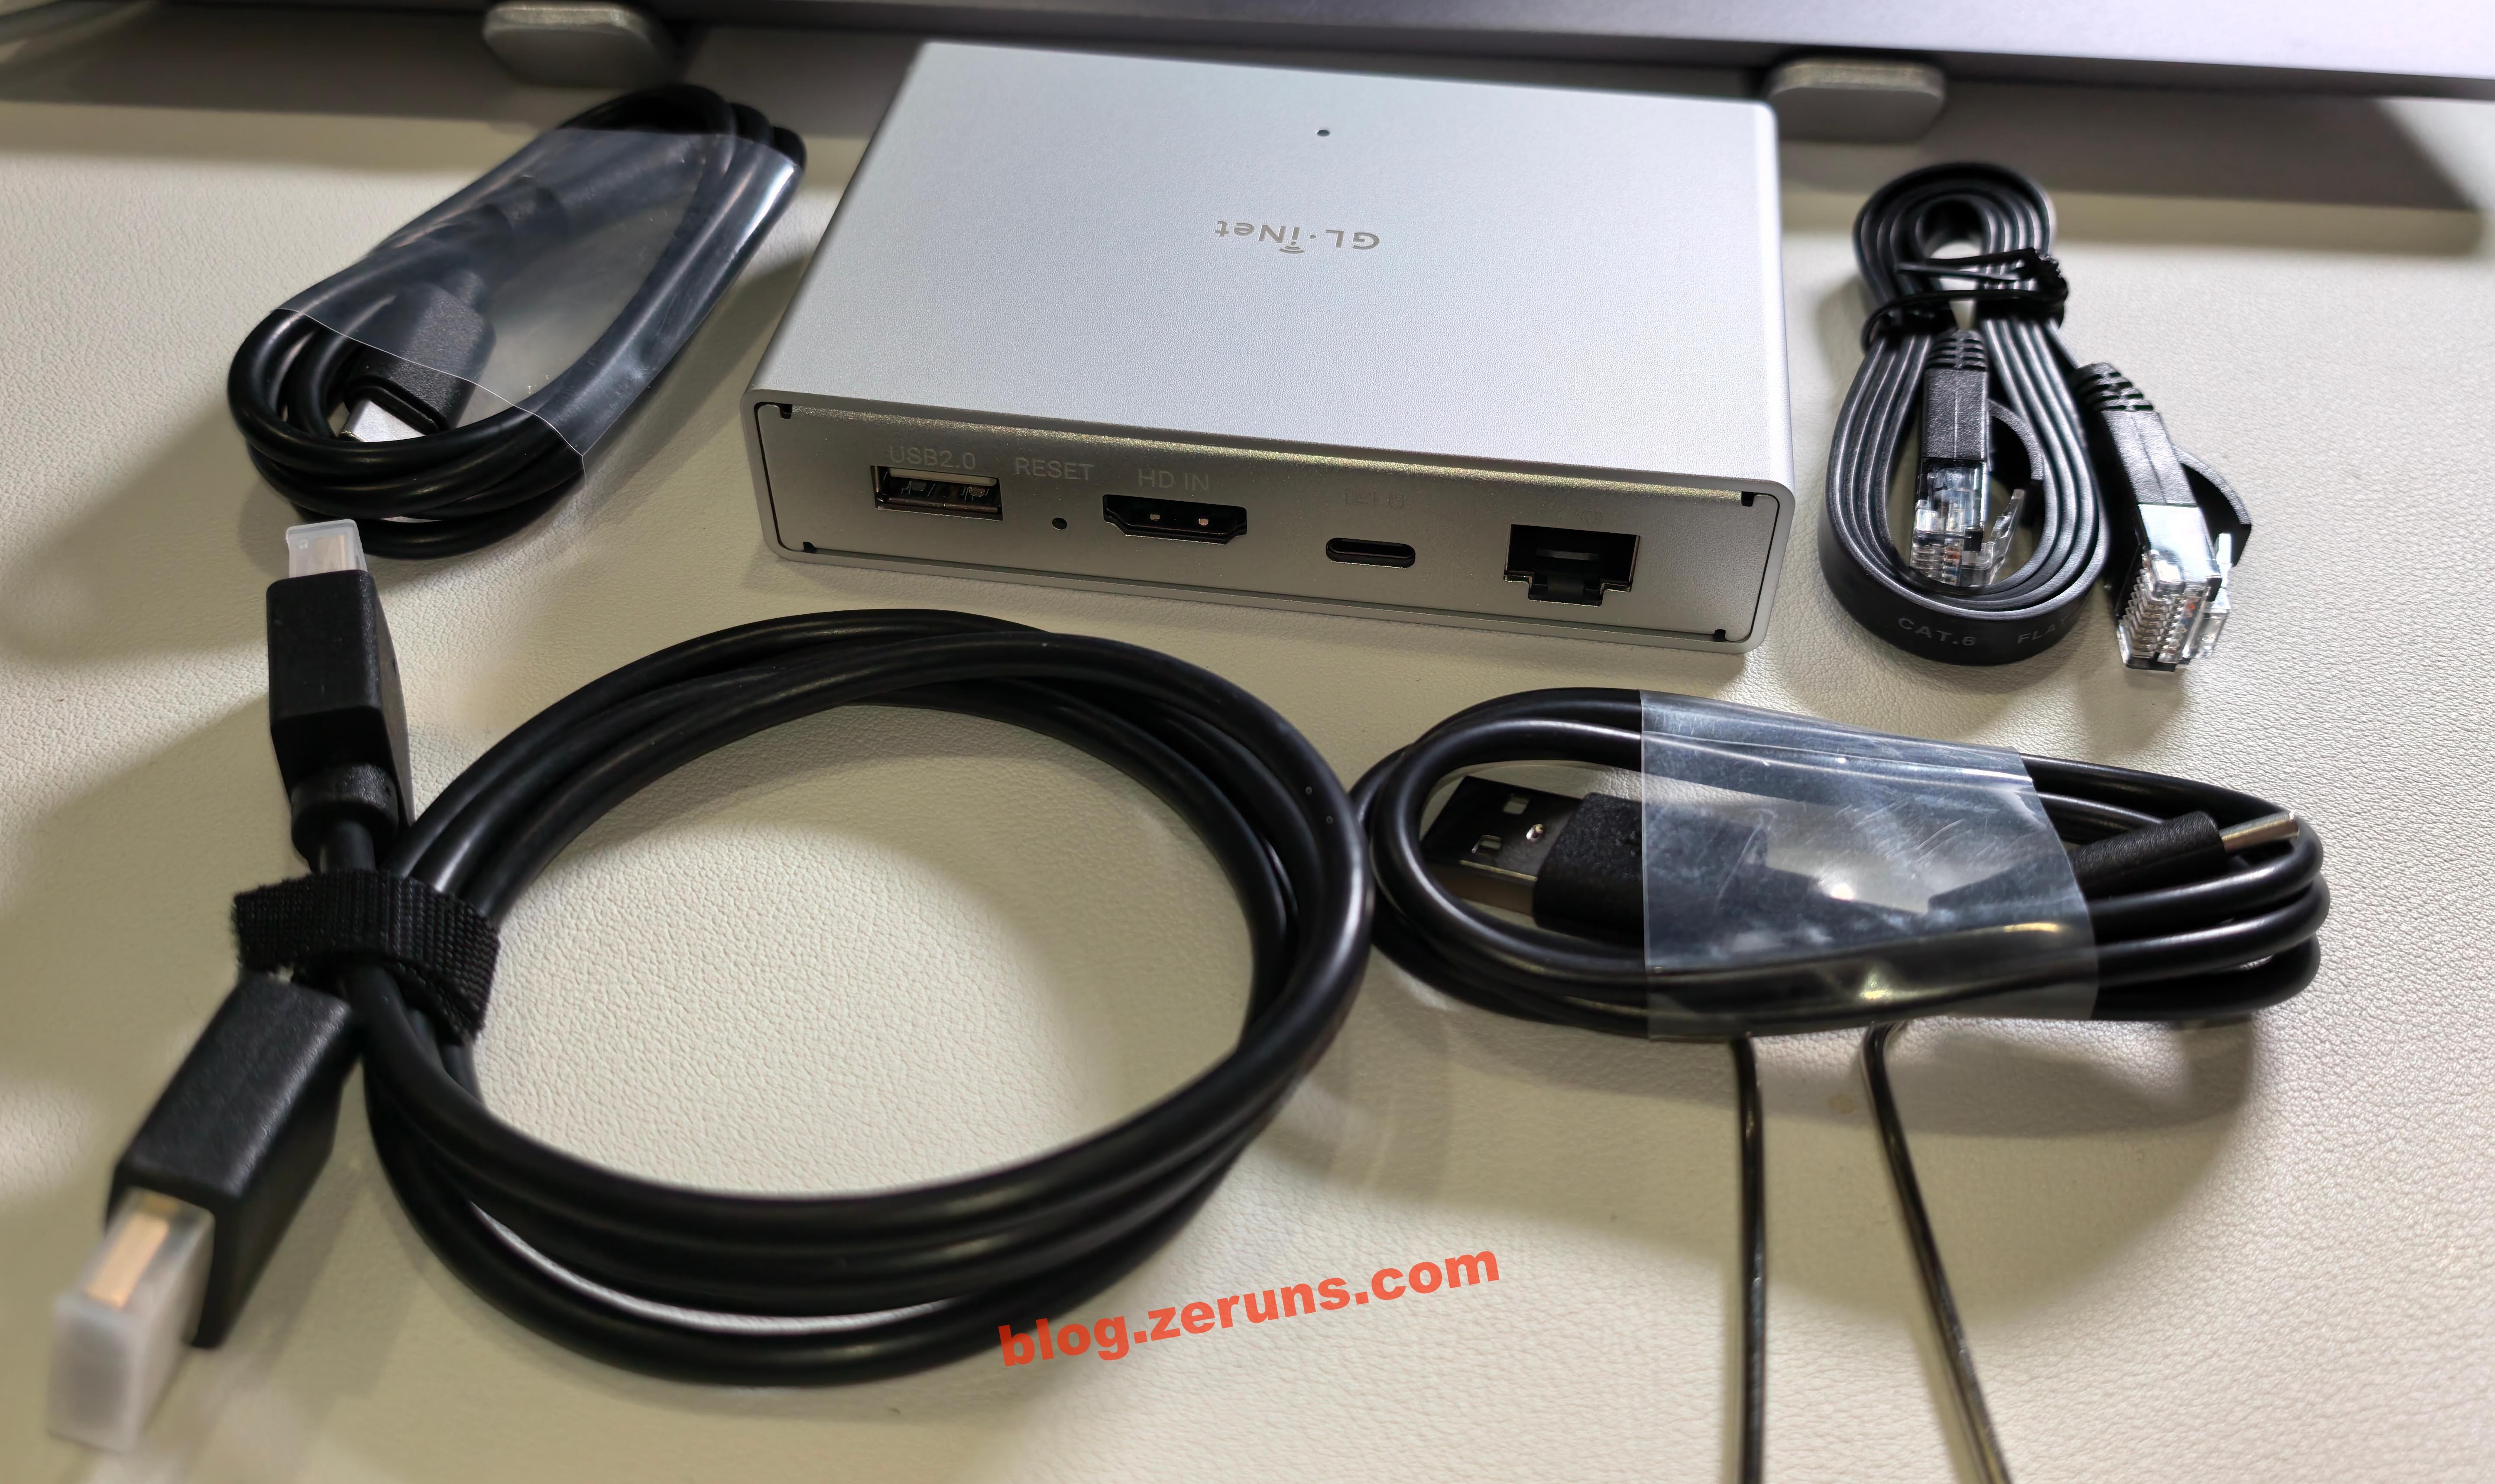
GL-RM1PE и прилагаемые кабели. На задней панели разъёмы: USB-A (для подключения GL-ATX или робота-пальца), HDMI (для захвата видеосигнала с управляемого компьютера), Type-C (для подключения к управляемому компьютеру, эмулирует клавиатуру и мышь), RJ45 (сетевой порт с поддержкой PoE). На боковой стороне — разъём Type-C для питания (5 В, совместим с PD)
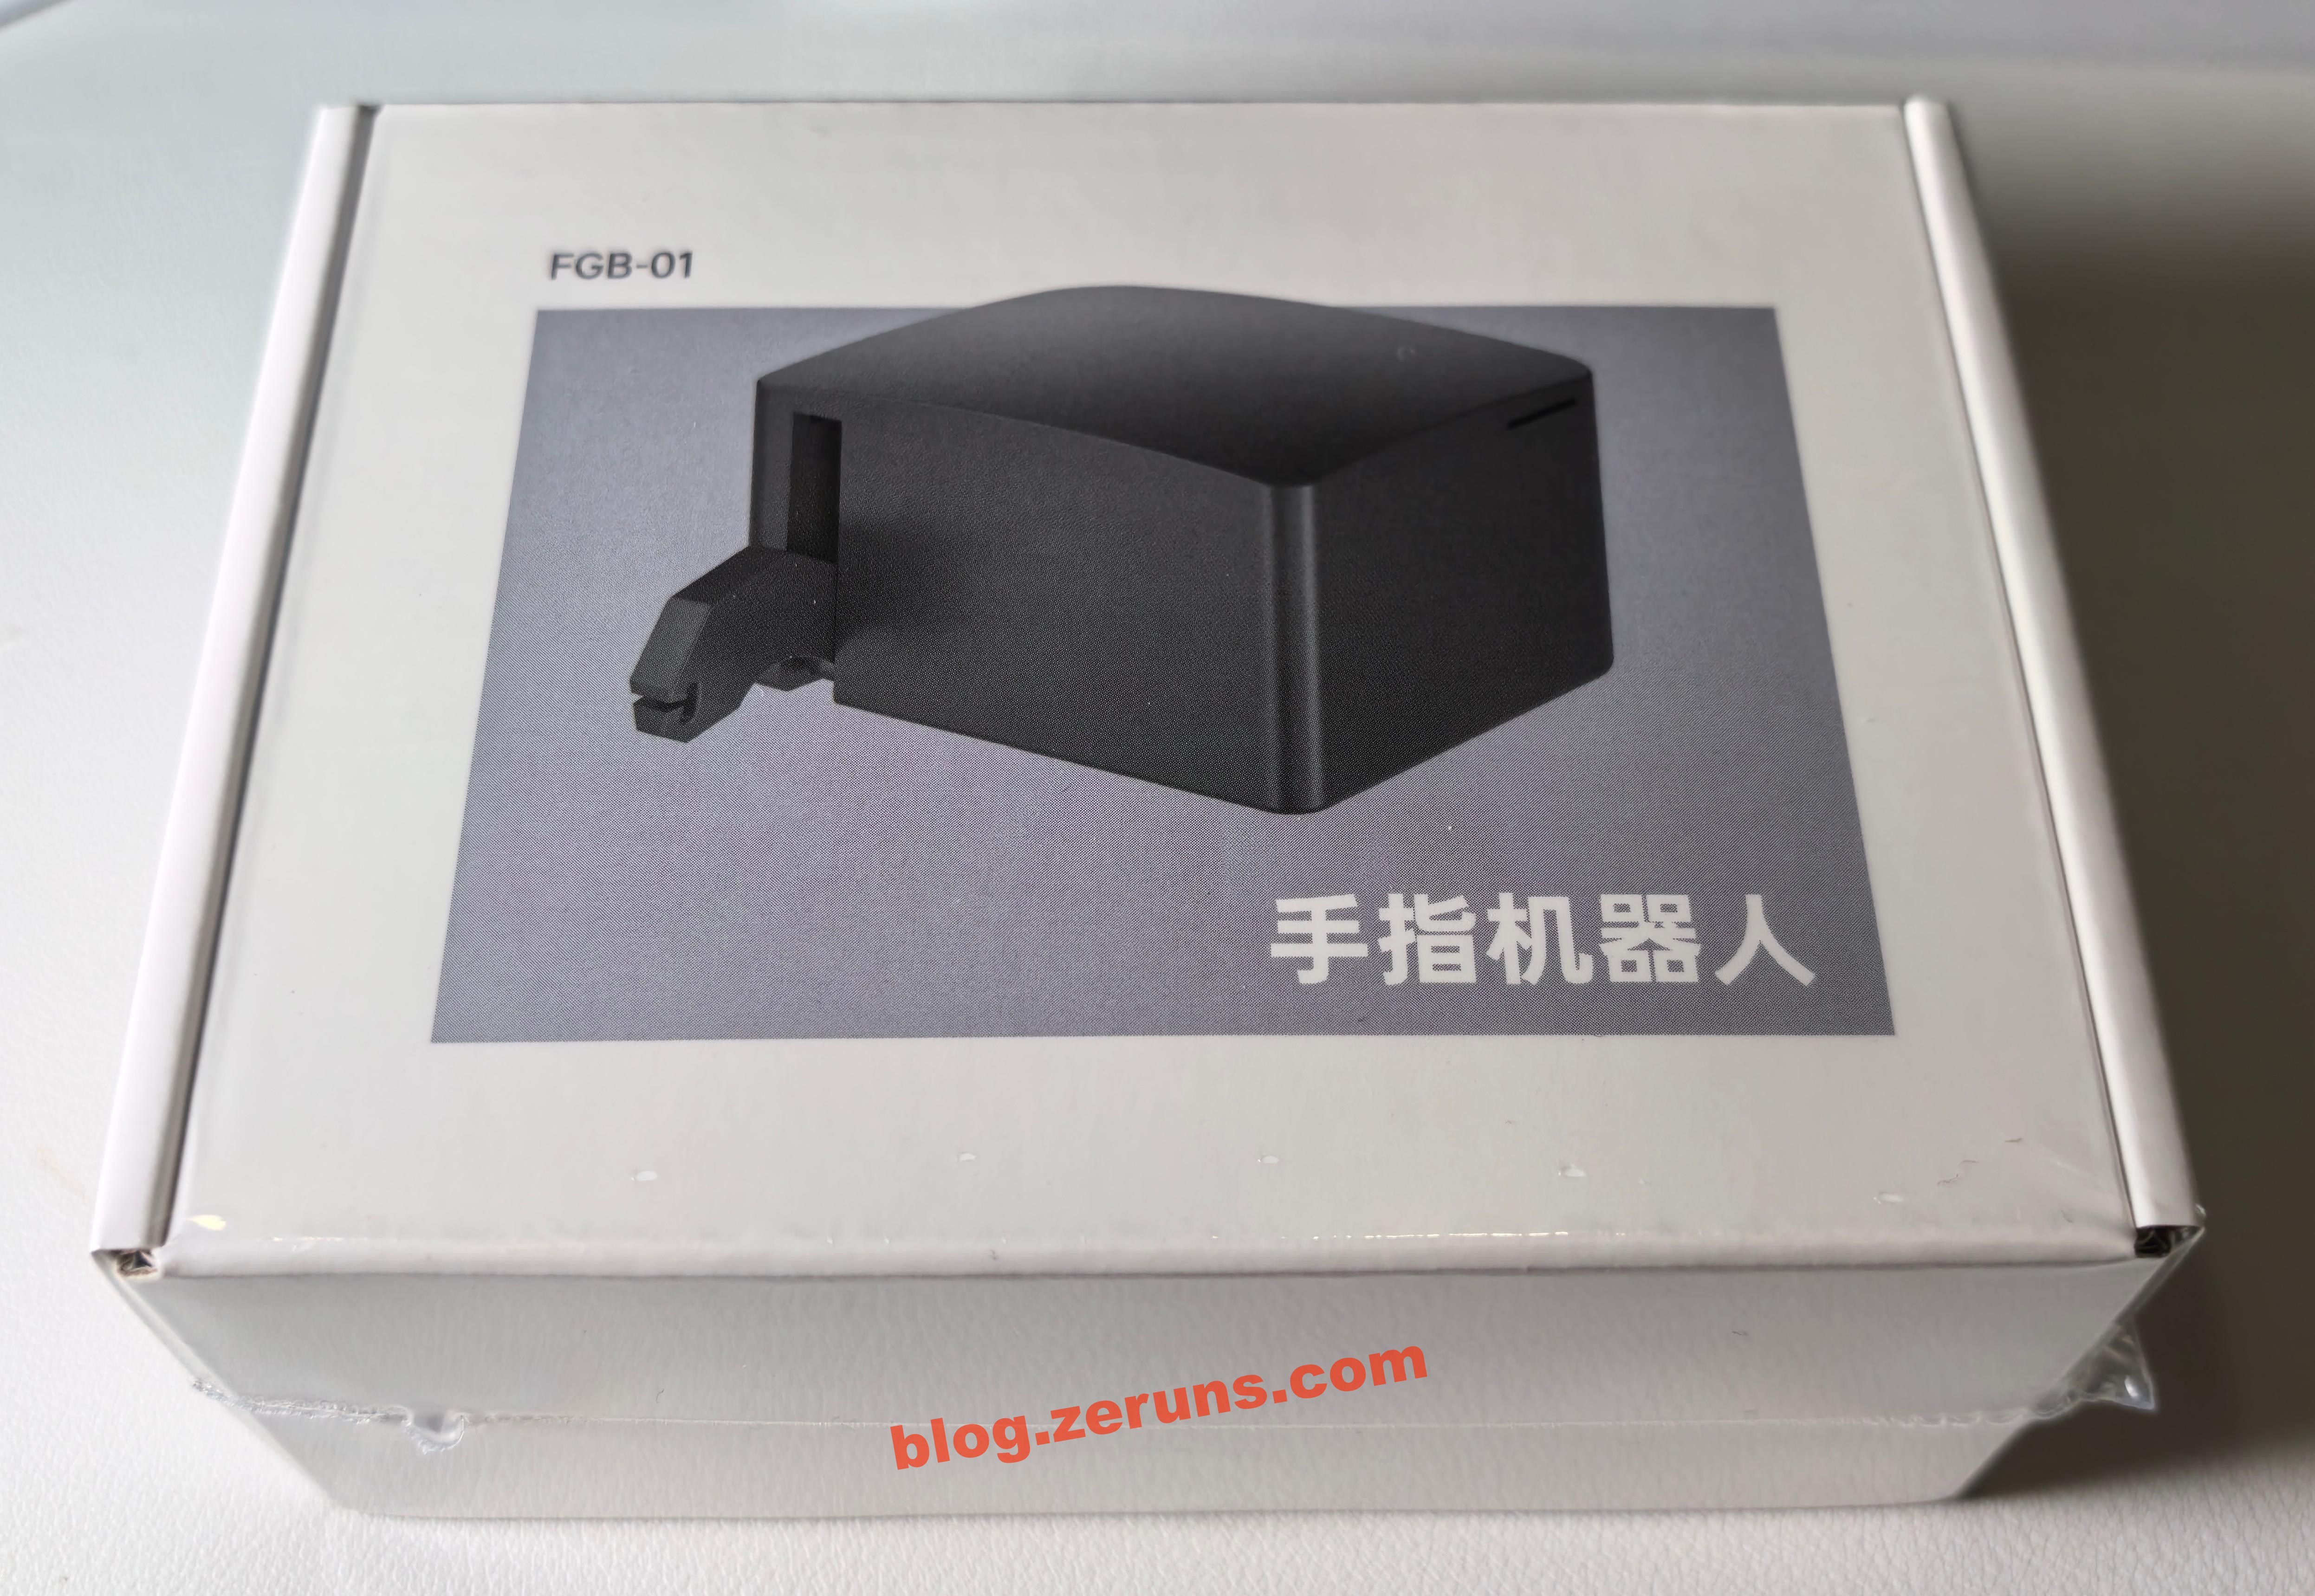
Распаковка робота-пальца FGB-01
Лицевая сторона коробки
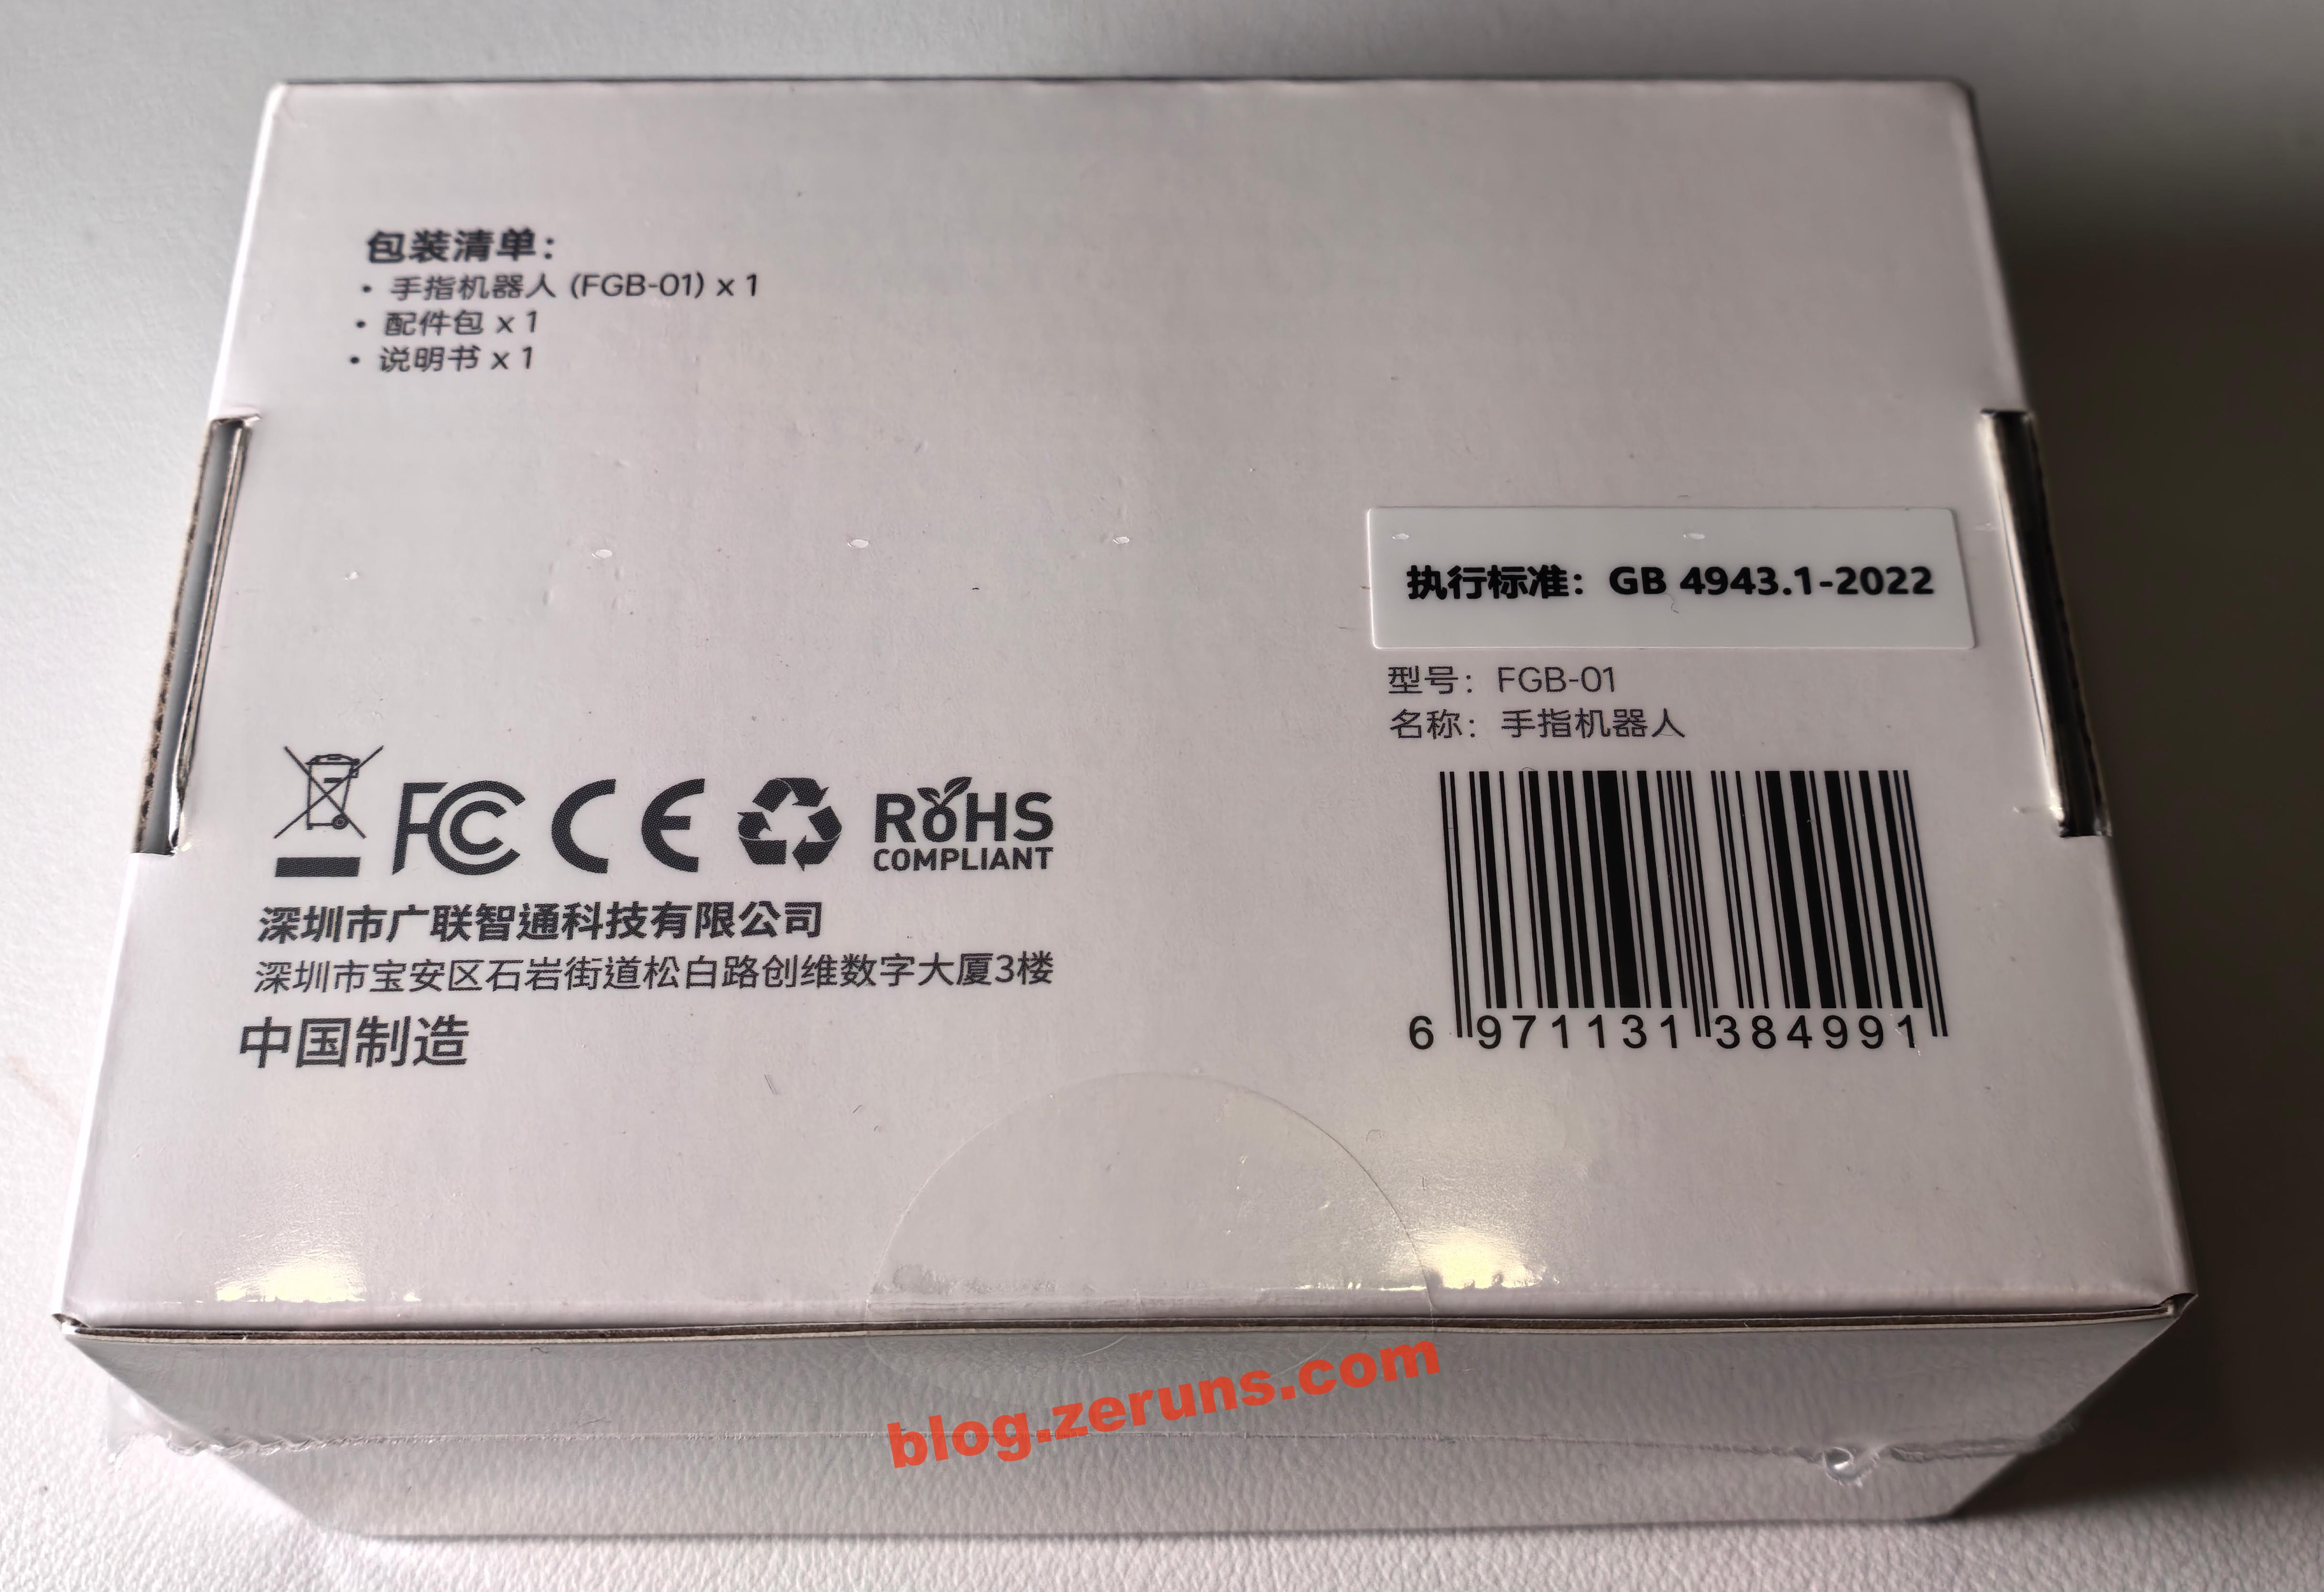
Нижняя часть коробки с названием компании и комплектом поставки:
- Робот-палец (FGB-01)
- Комплект аксессуаров
- Инструкция
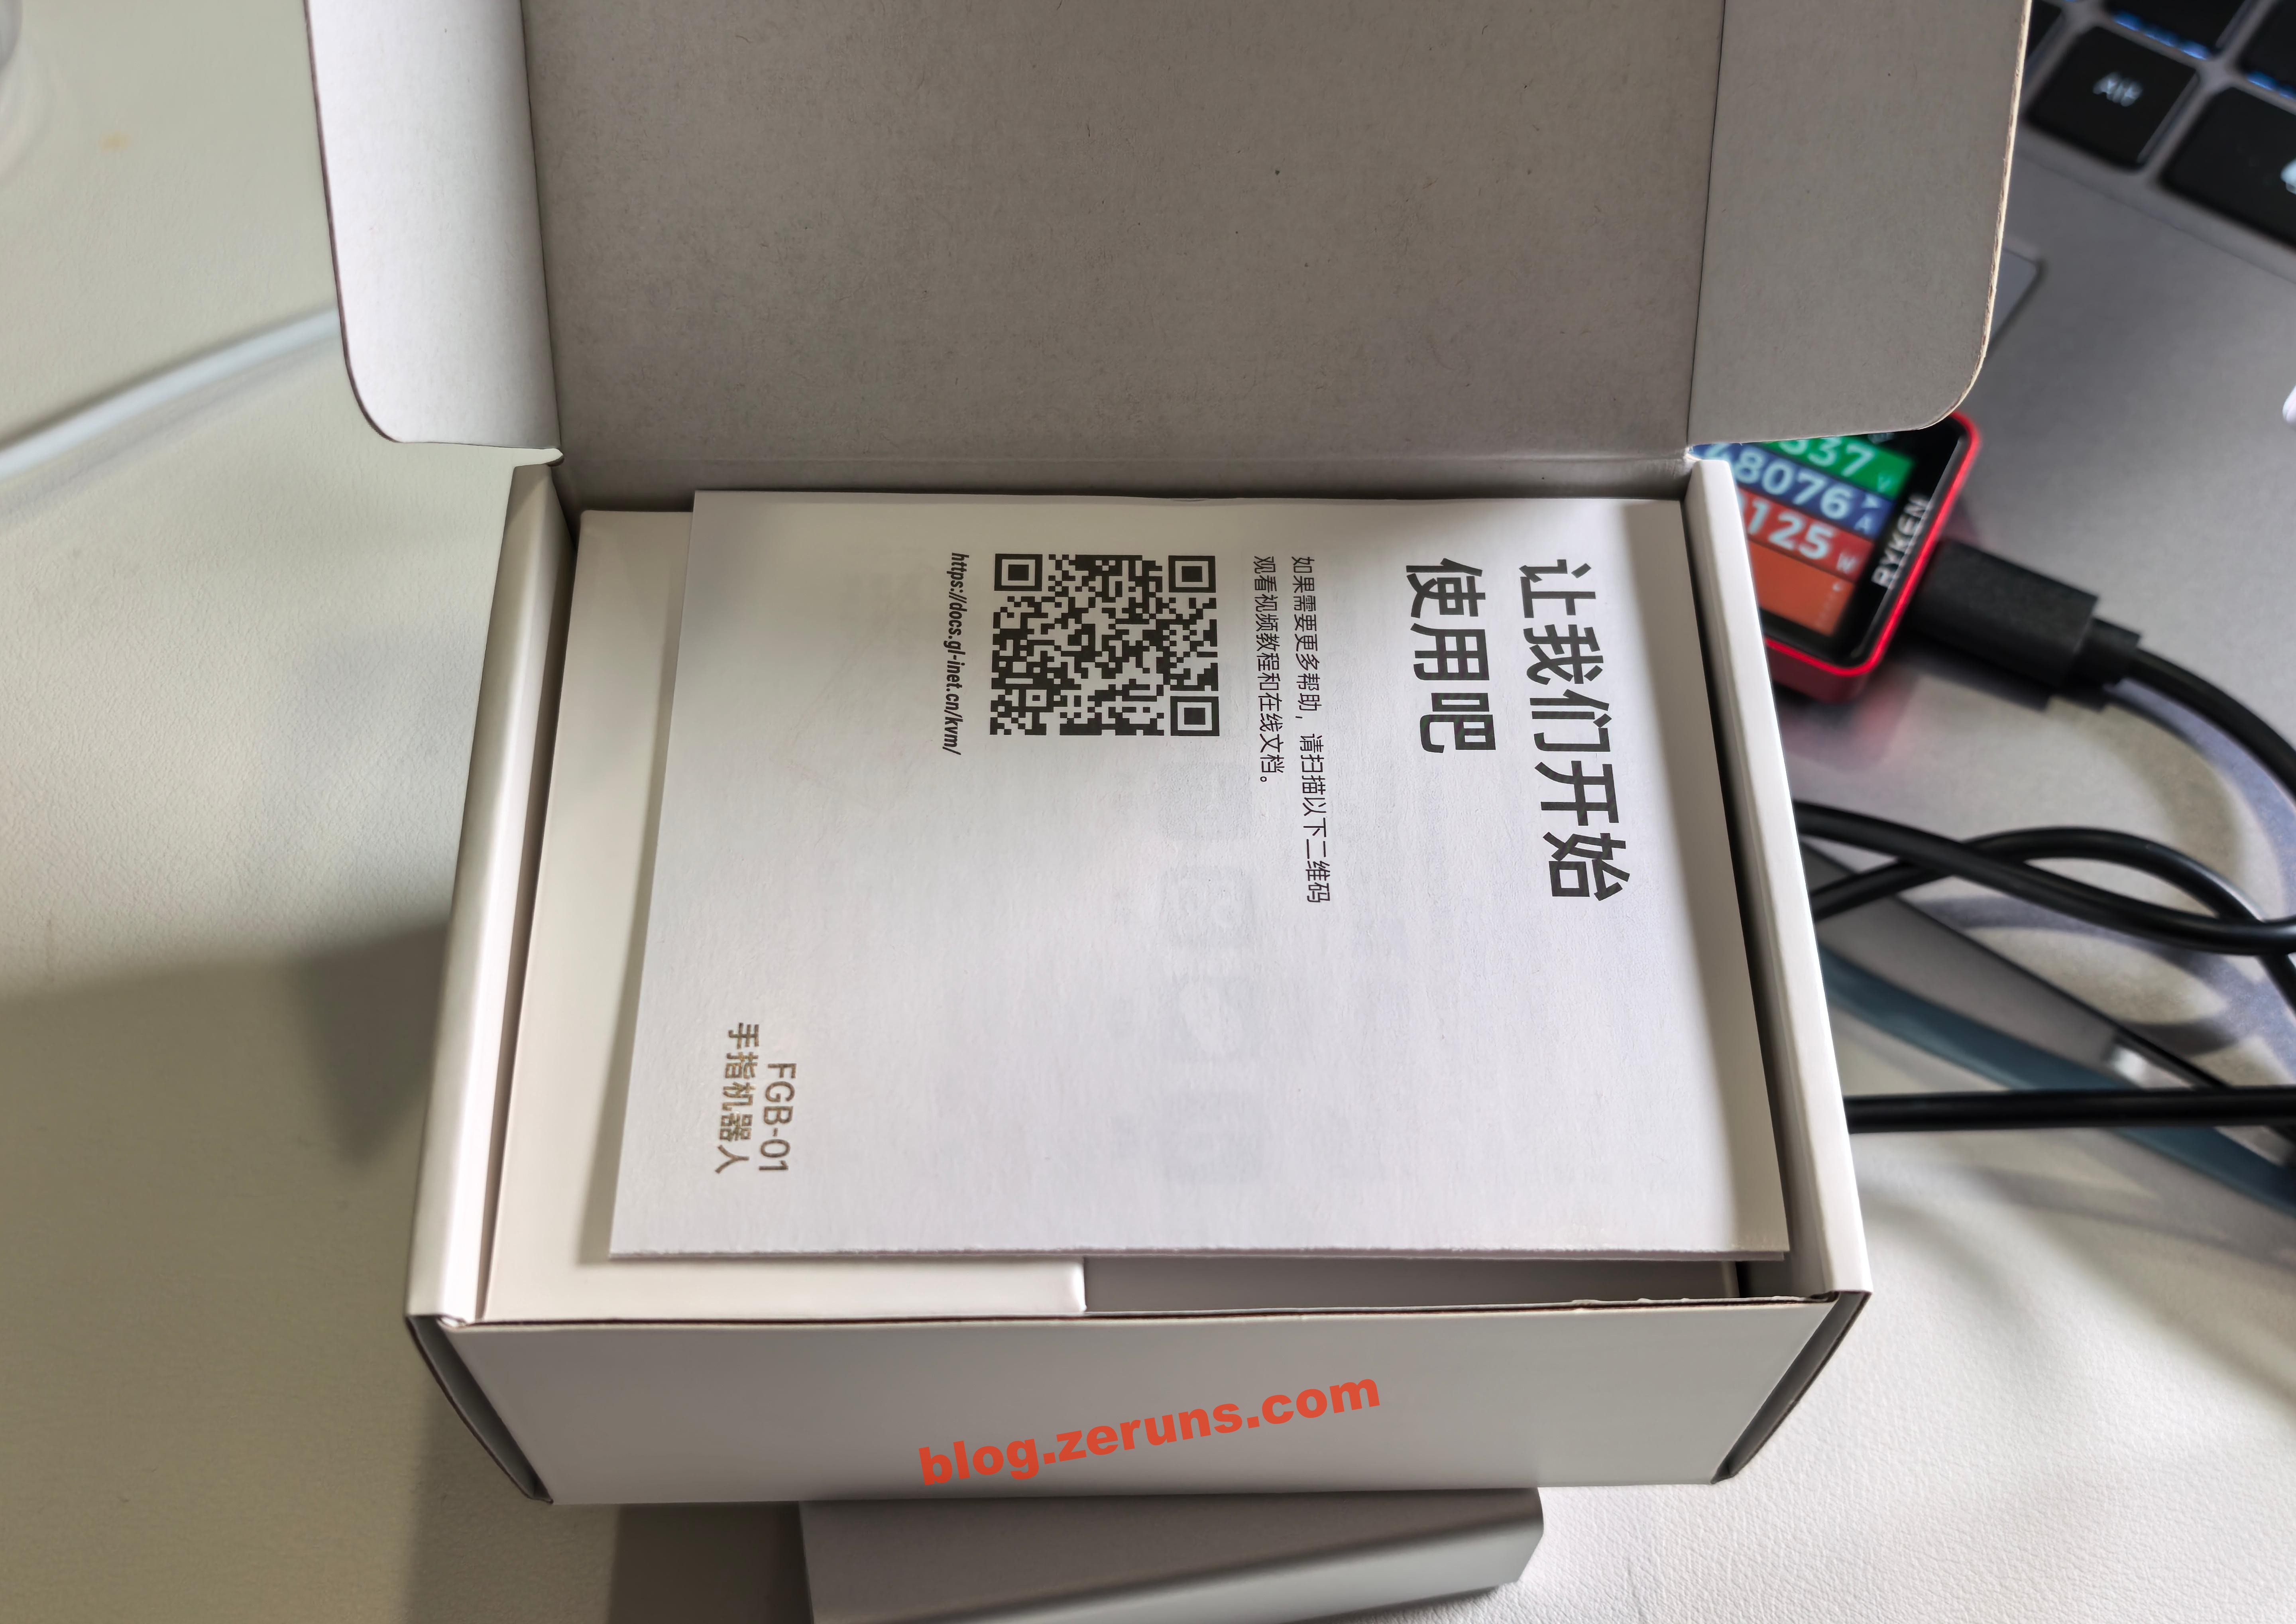
После открытия коробки сверху находится инструкция
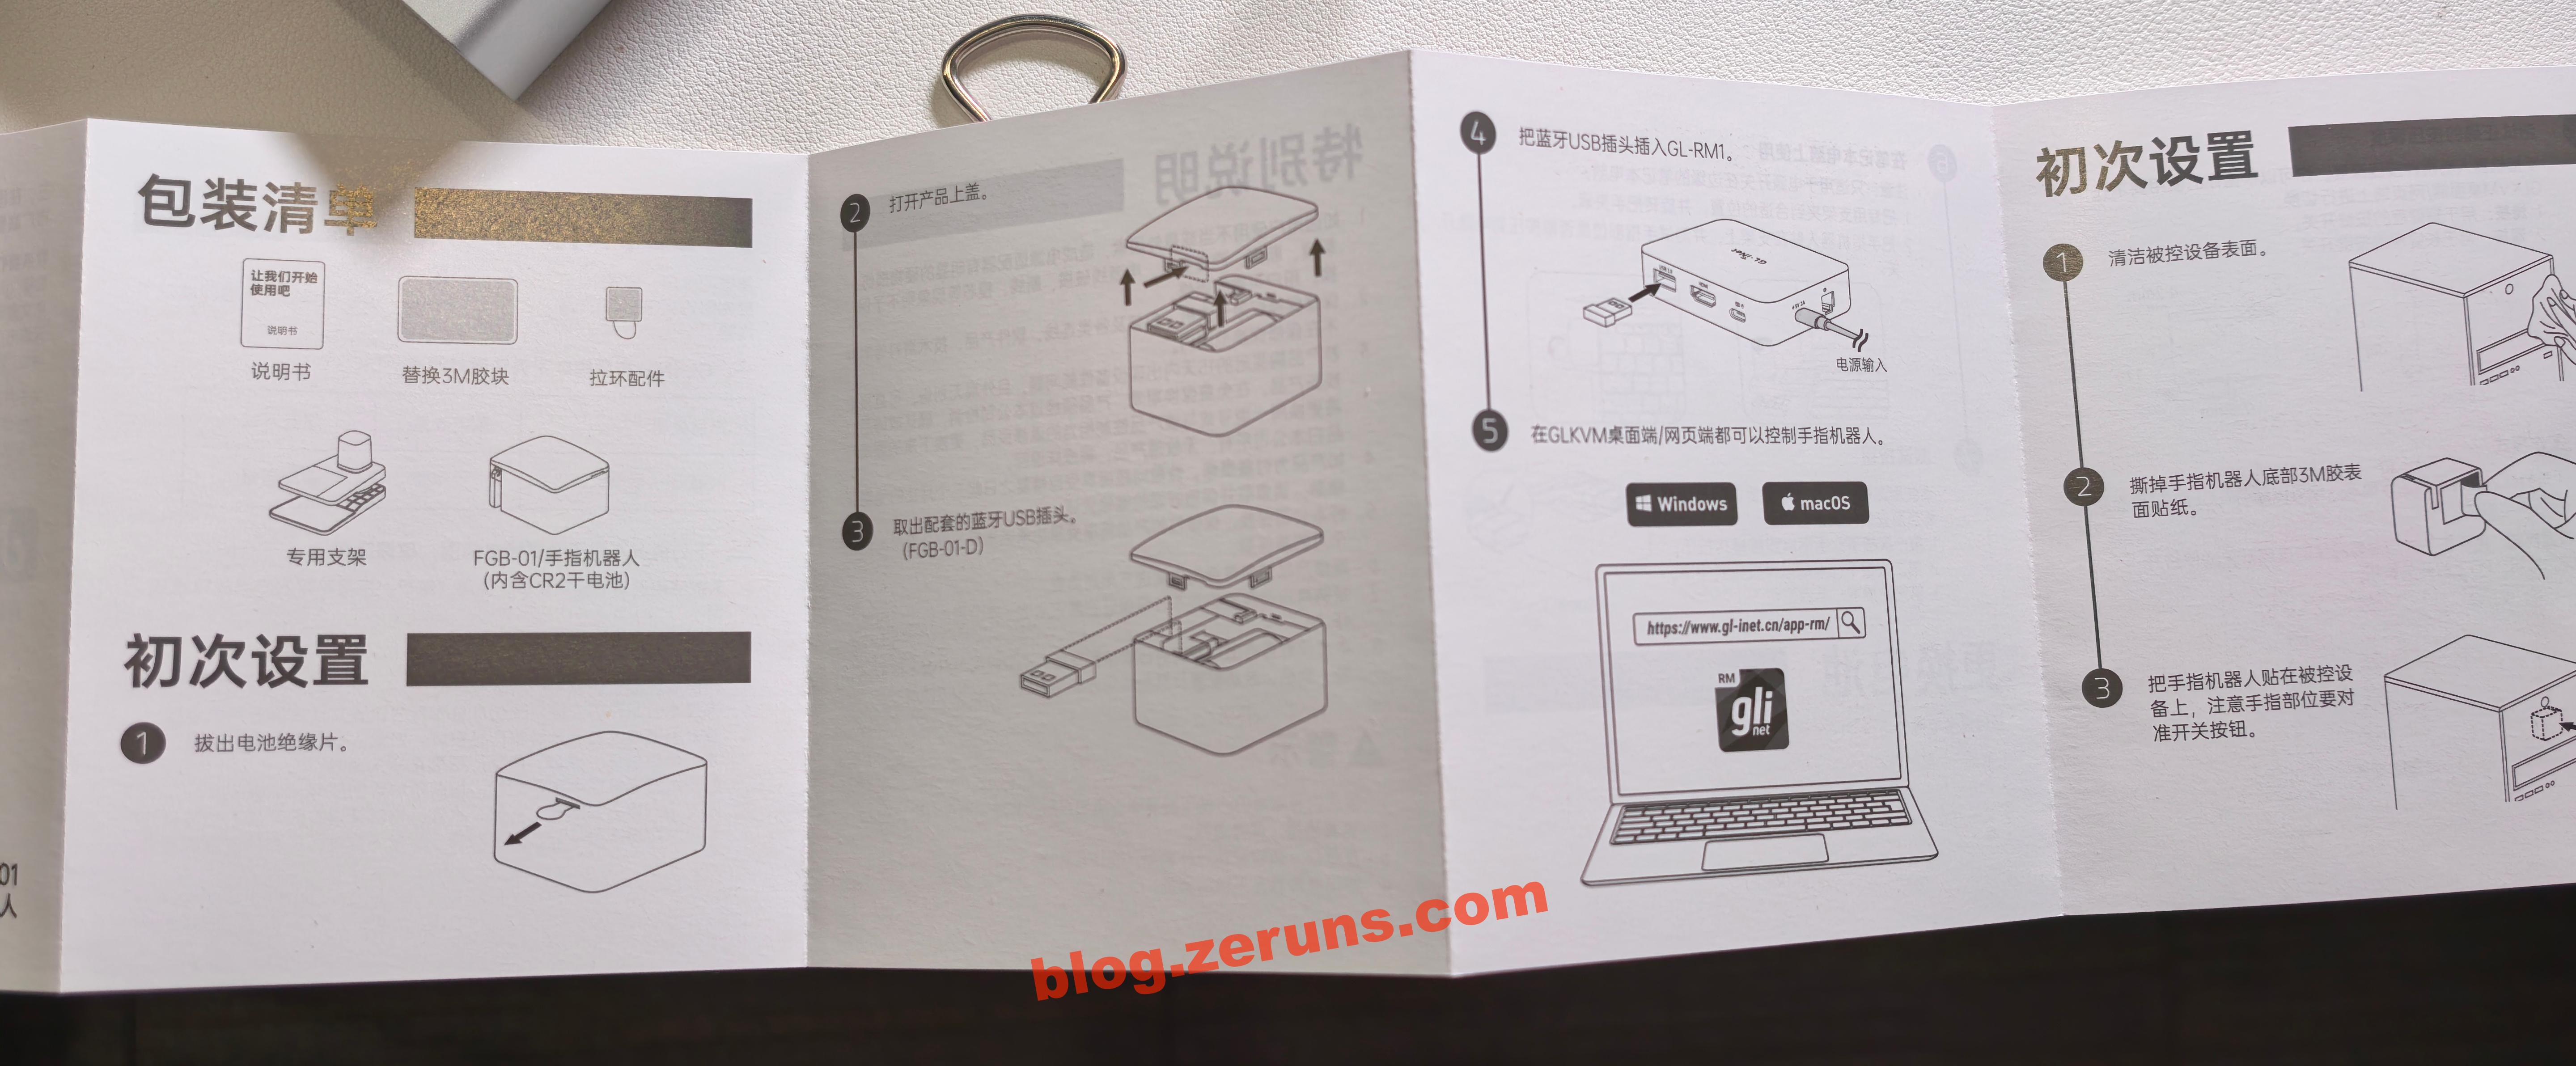
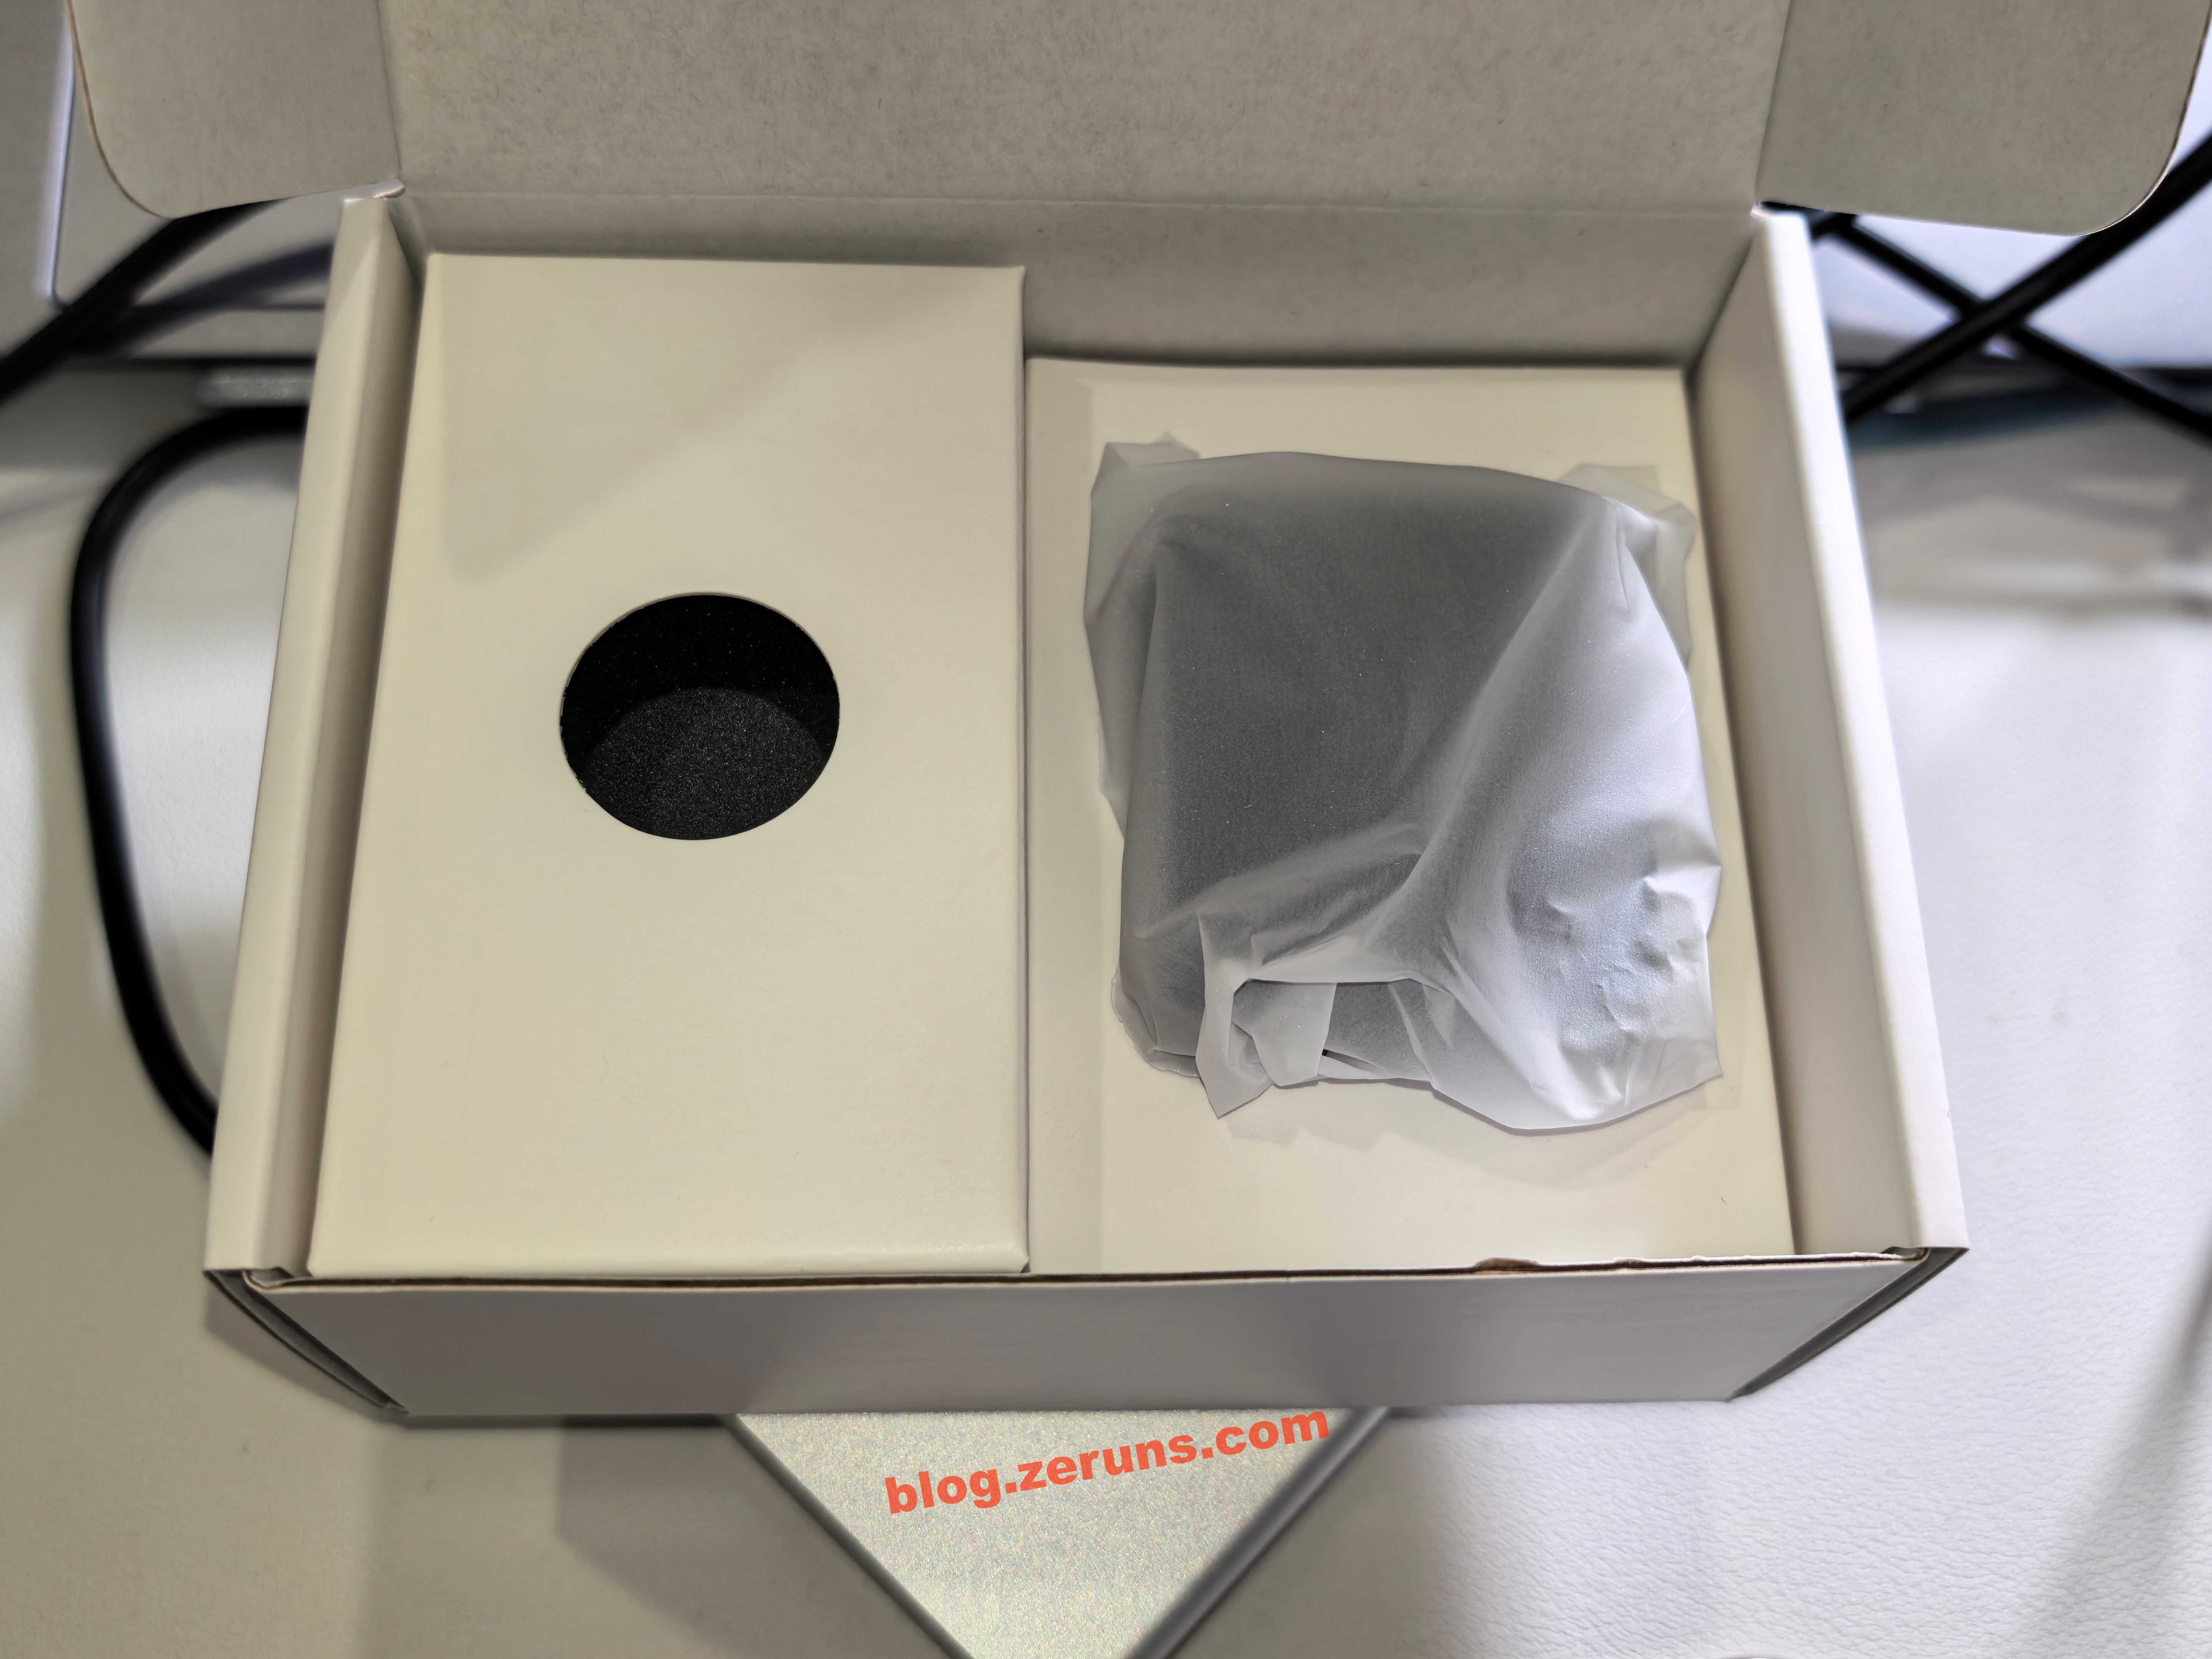
Далее — сам робот-палец и аксессуары
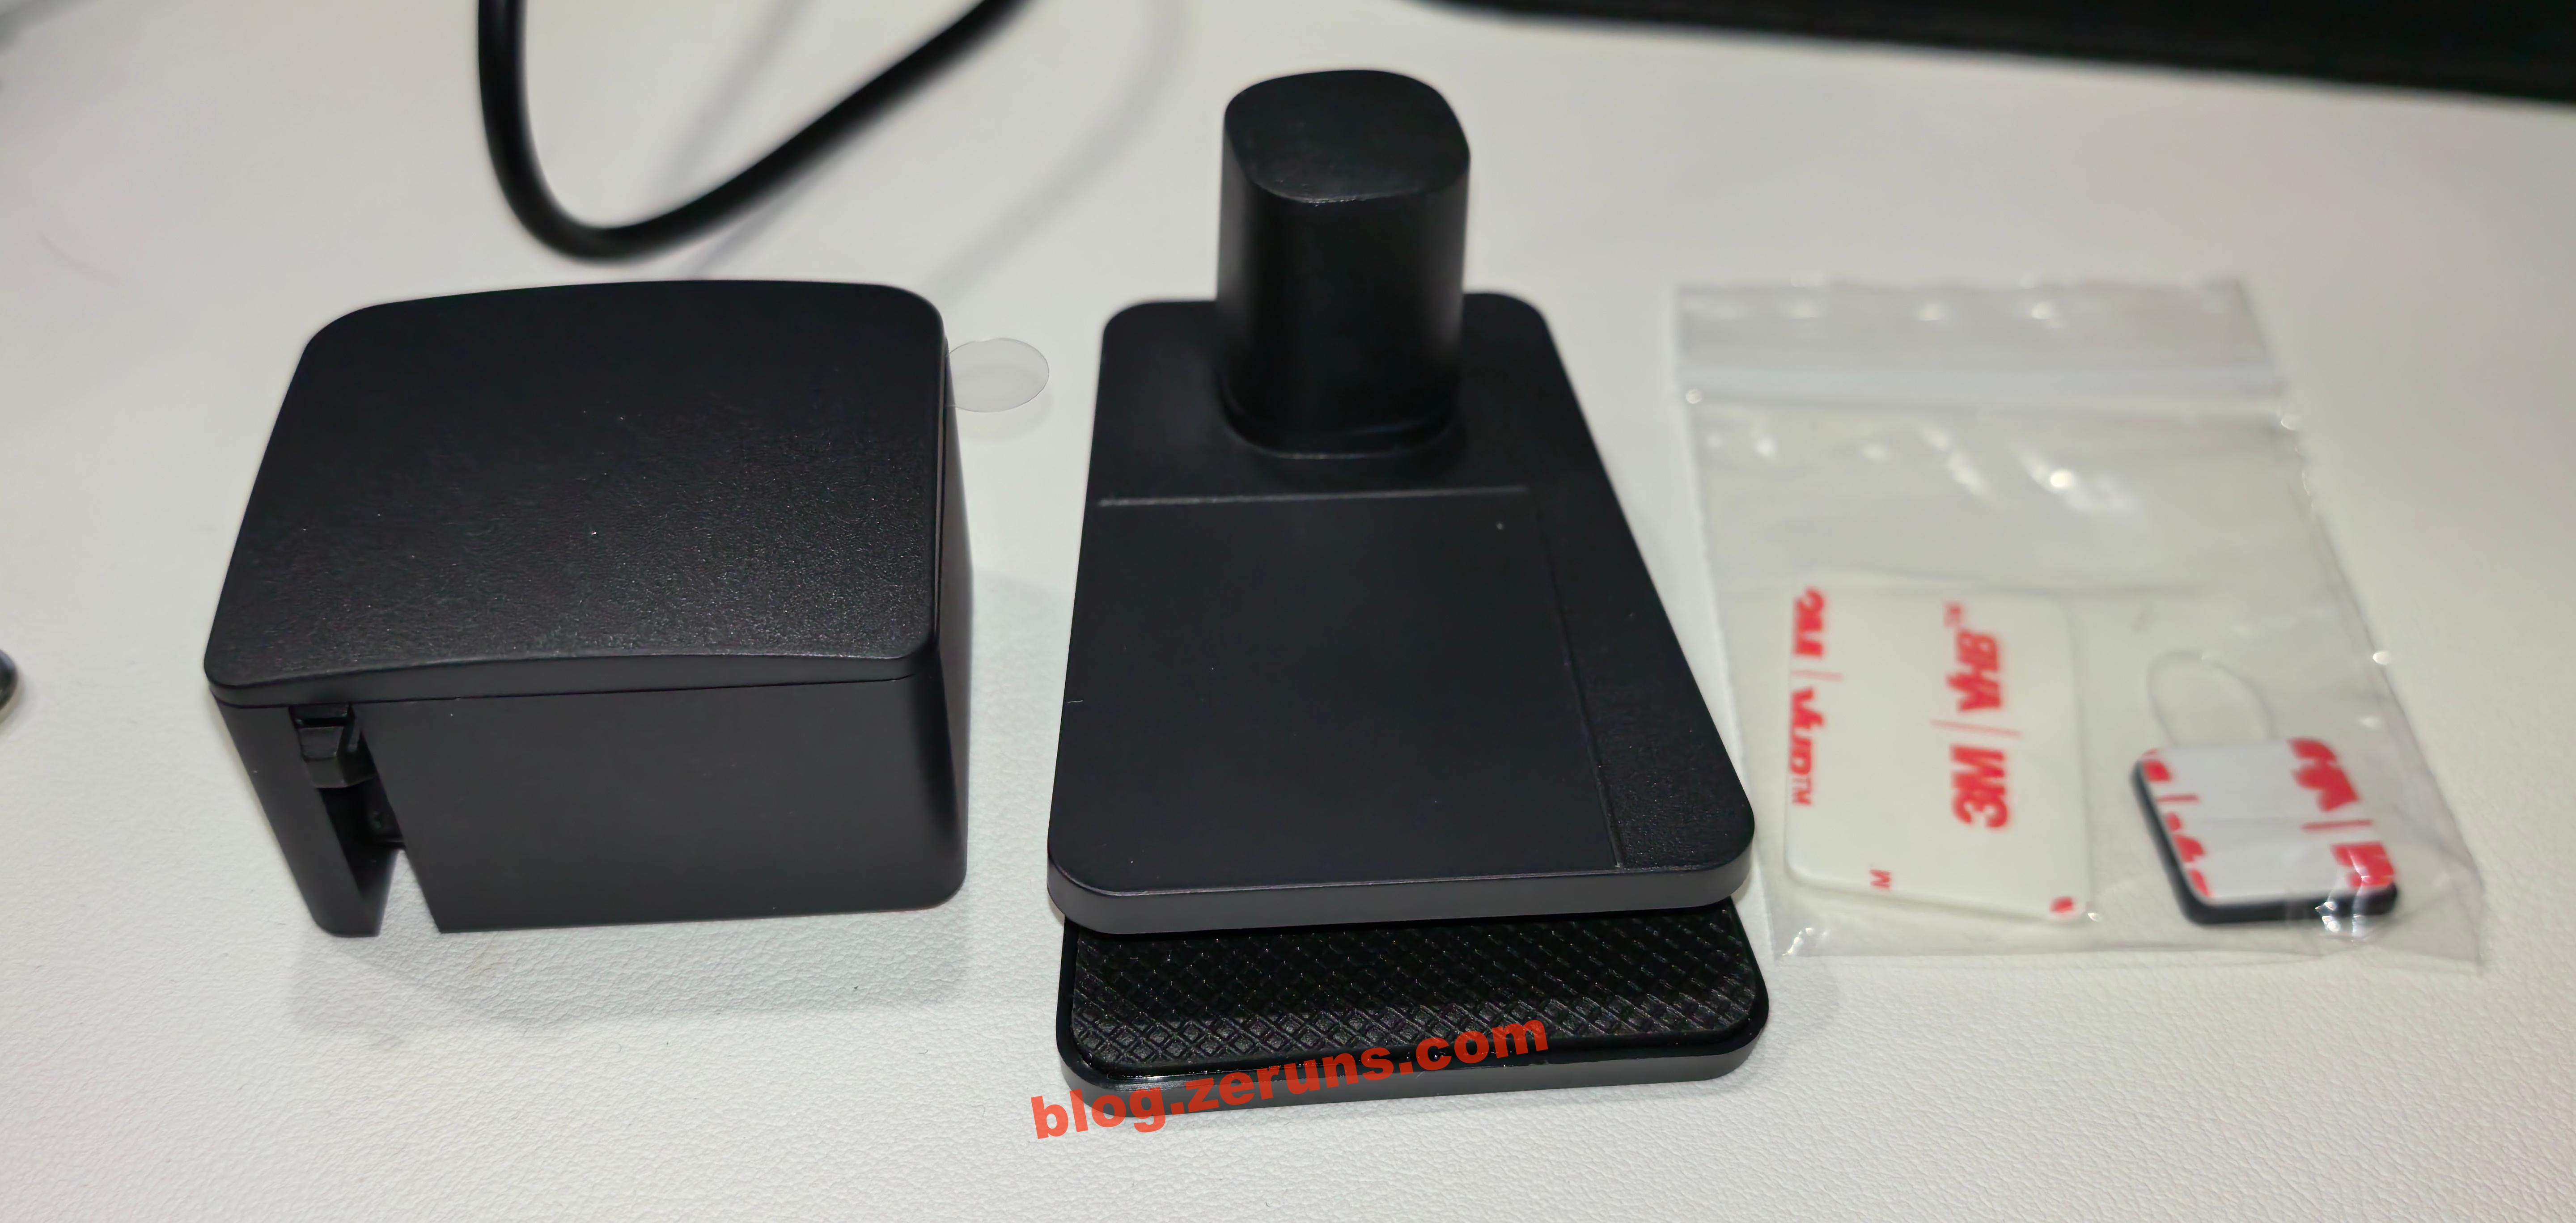
Аксессуары: две самоклеящиеся ленты 3M и зажим (для фиксации робота-пальца на ноутбуке)
Обзор и инструкция по использованию
GL-RM1PE
Сначала подключите GL-RM1PE к компьютеру с помощью кабеля HDMI и кабеля Type-C (рядом с HDMI), а также подключите сетевой кабель и кабель питания (боковой разъём Type-C).
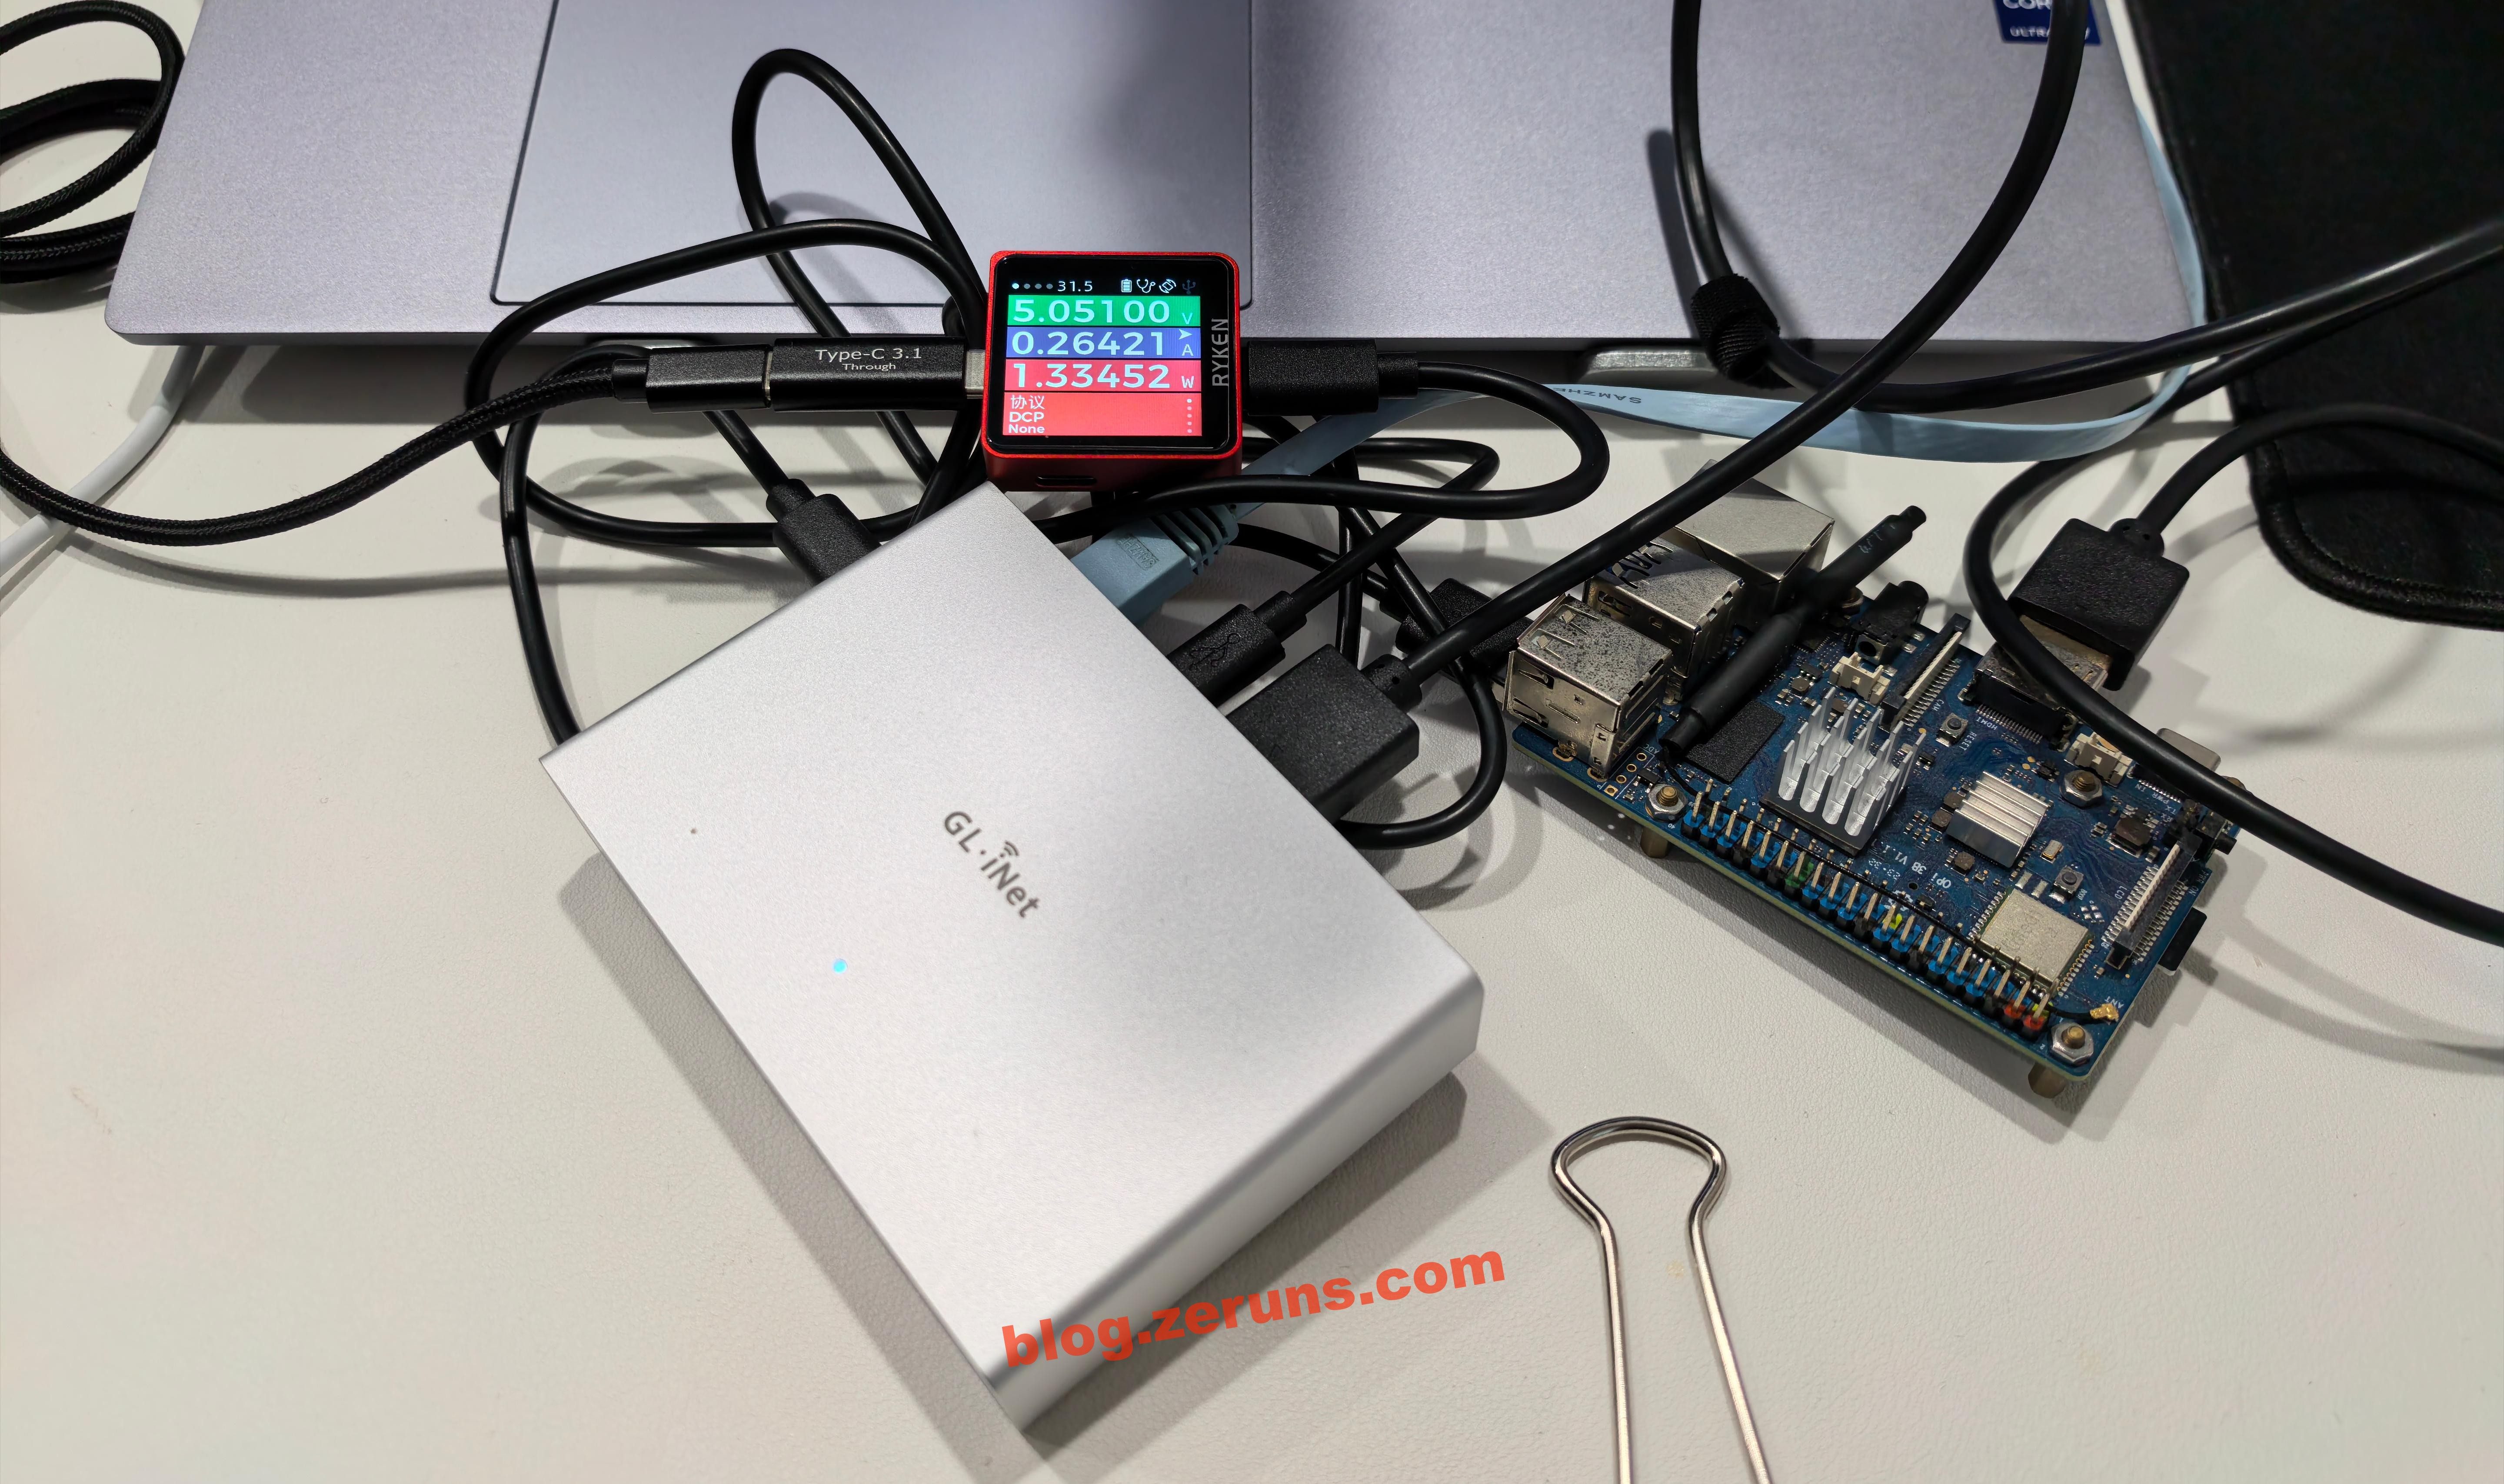
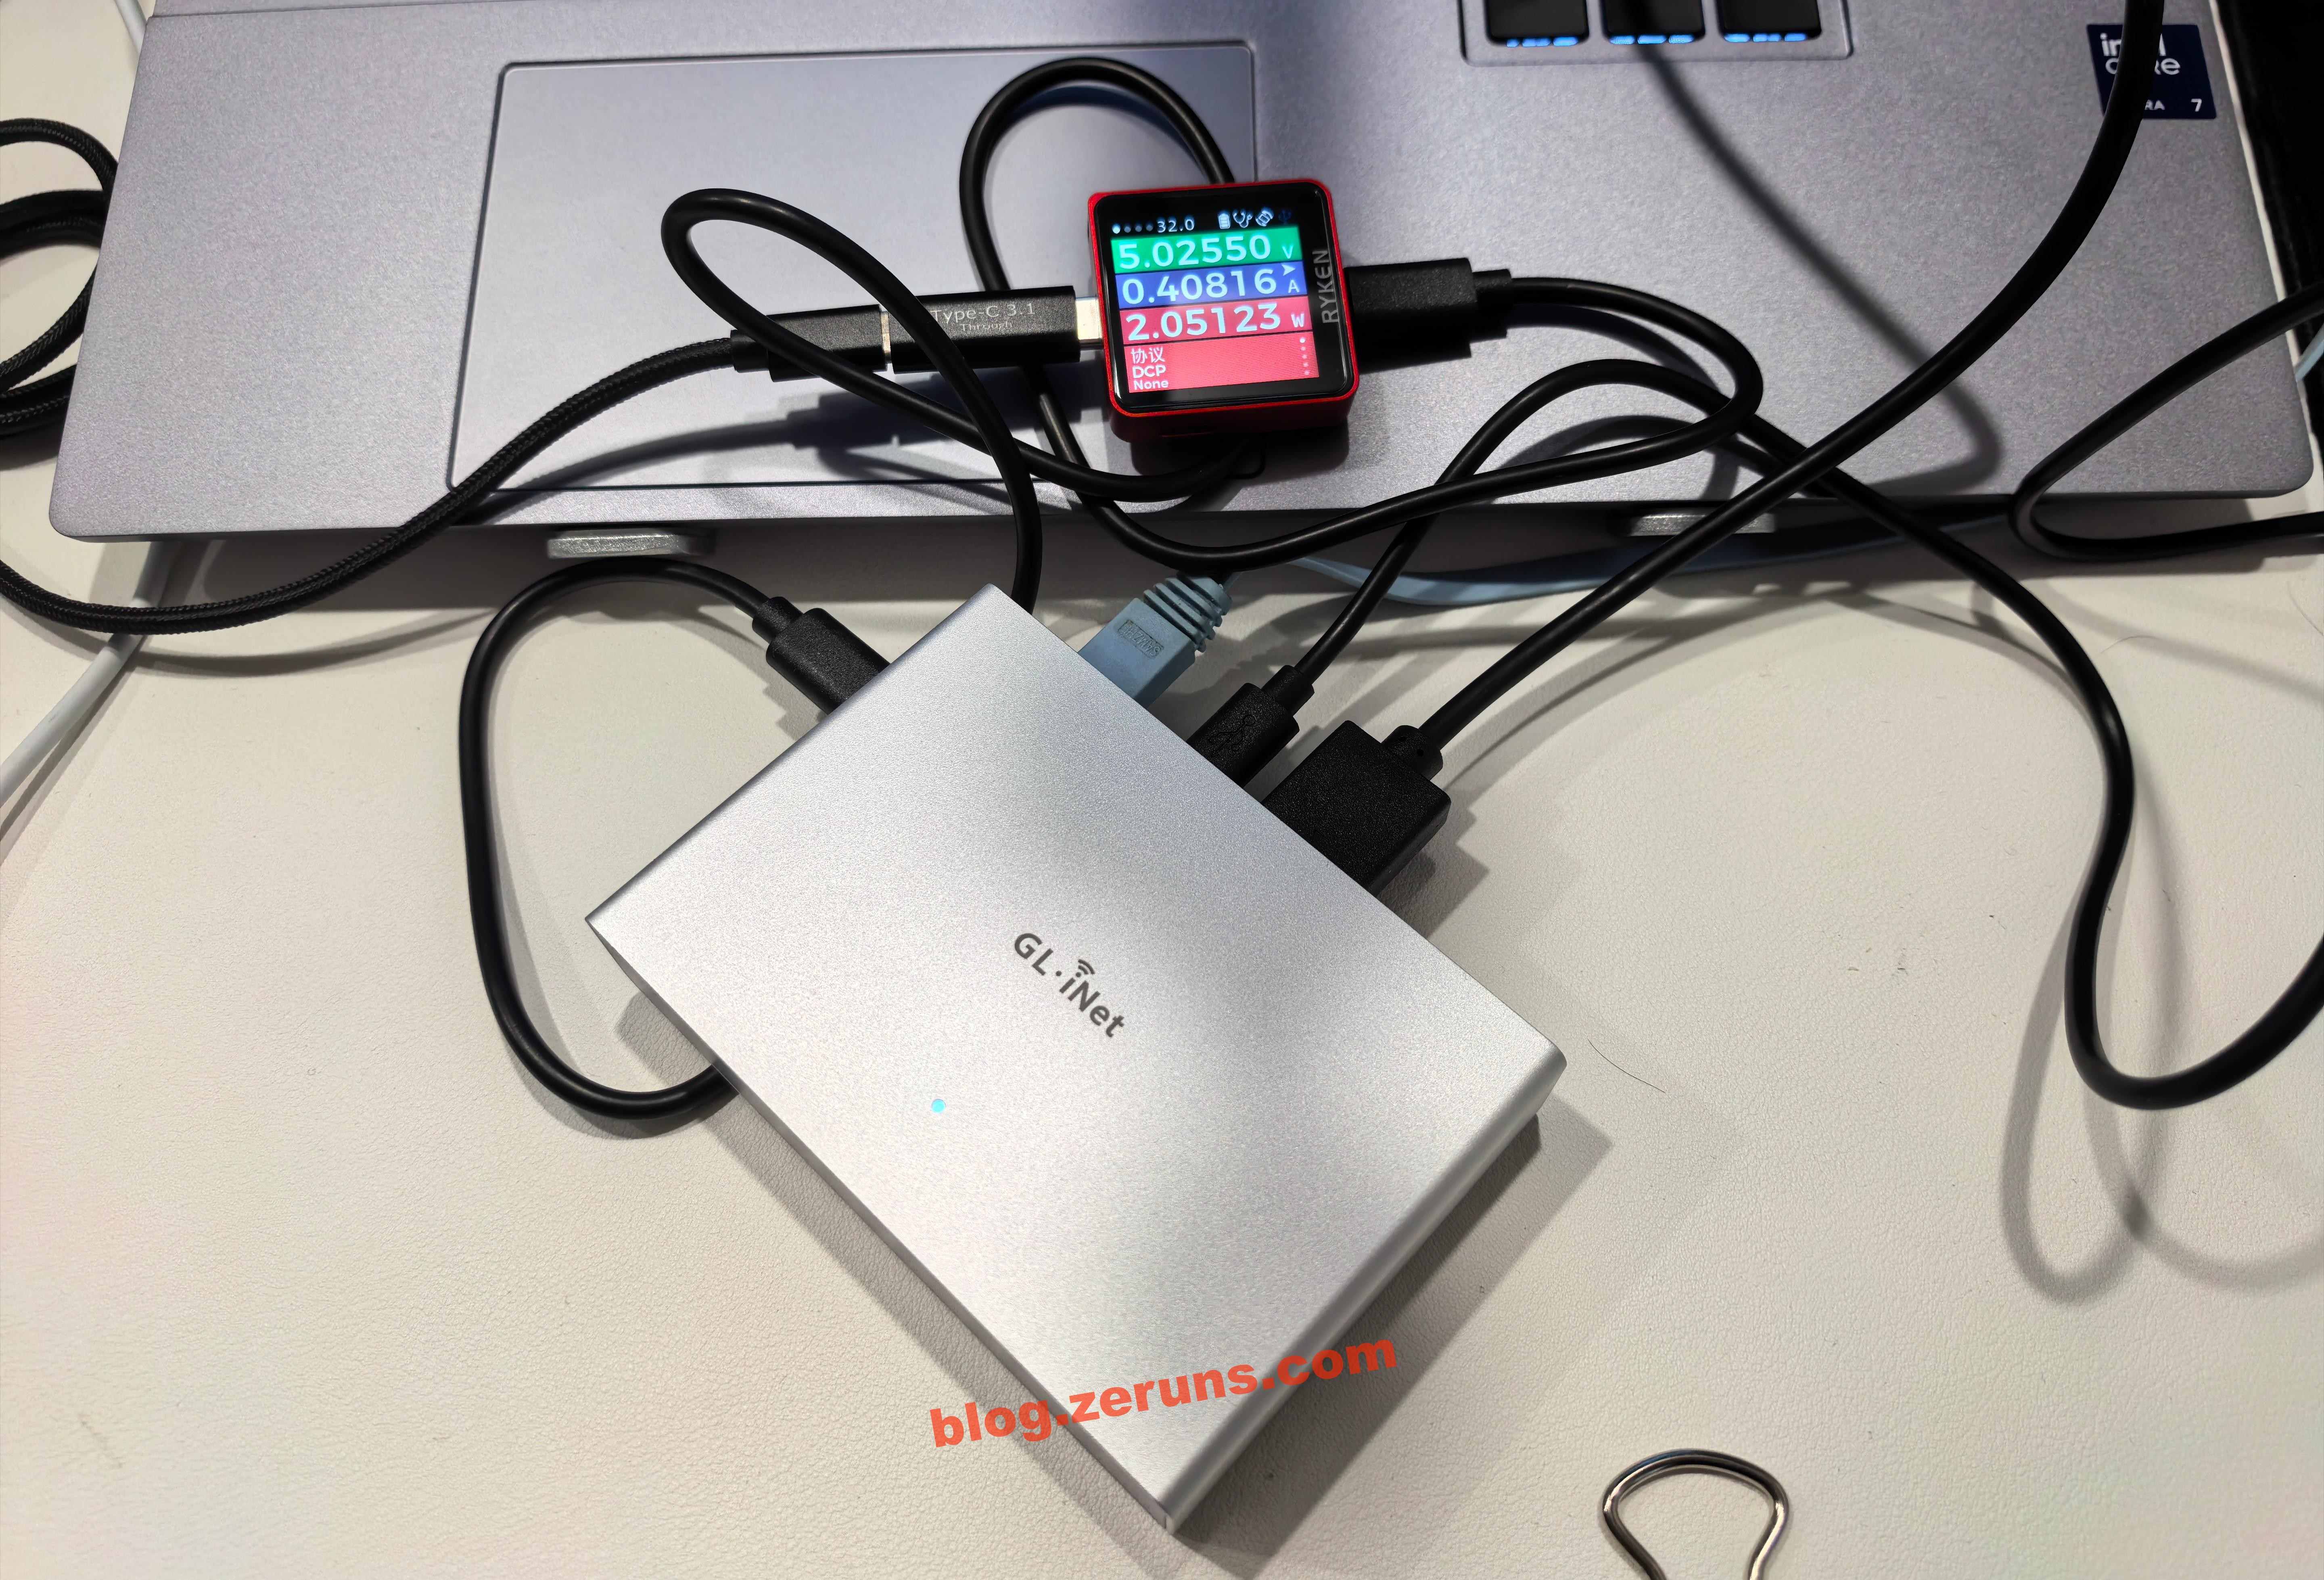
Подождите, пока индикатор на GL-RM1PE загорится белым постоянным светом — это означает завершение запуска. После запуска энергопотребление GL-RM1PE составляет около 2 Вт.
Измеритель тока USB: https://s.click.taobao.com/bQtCNLq
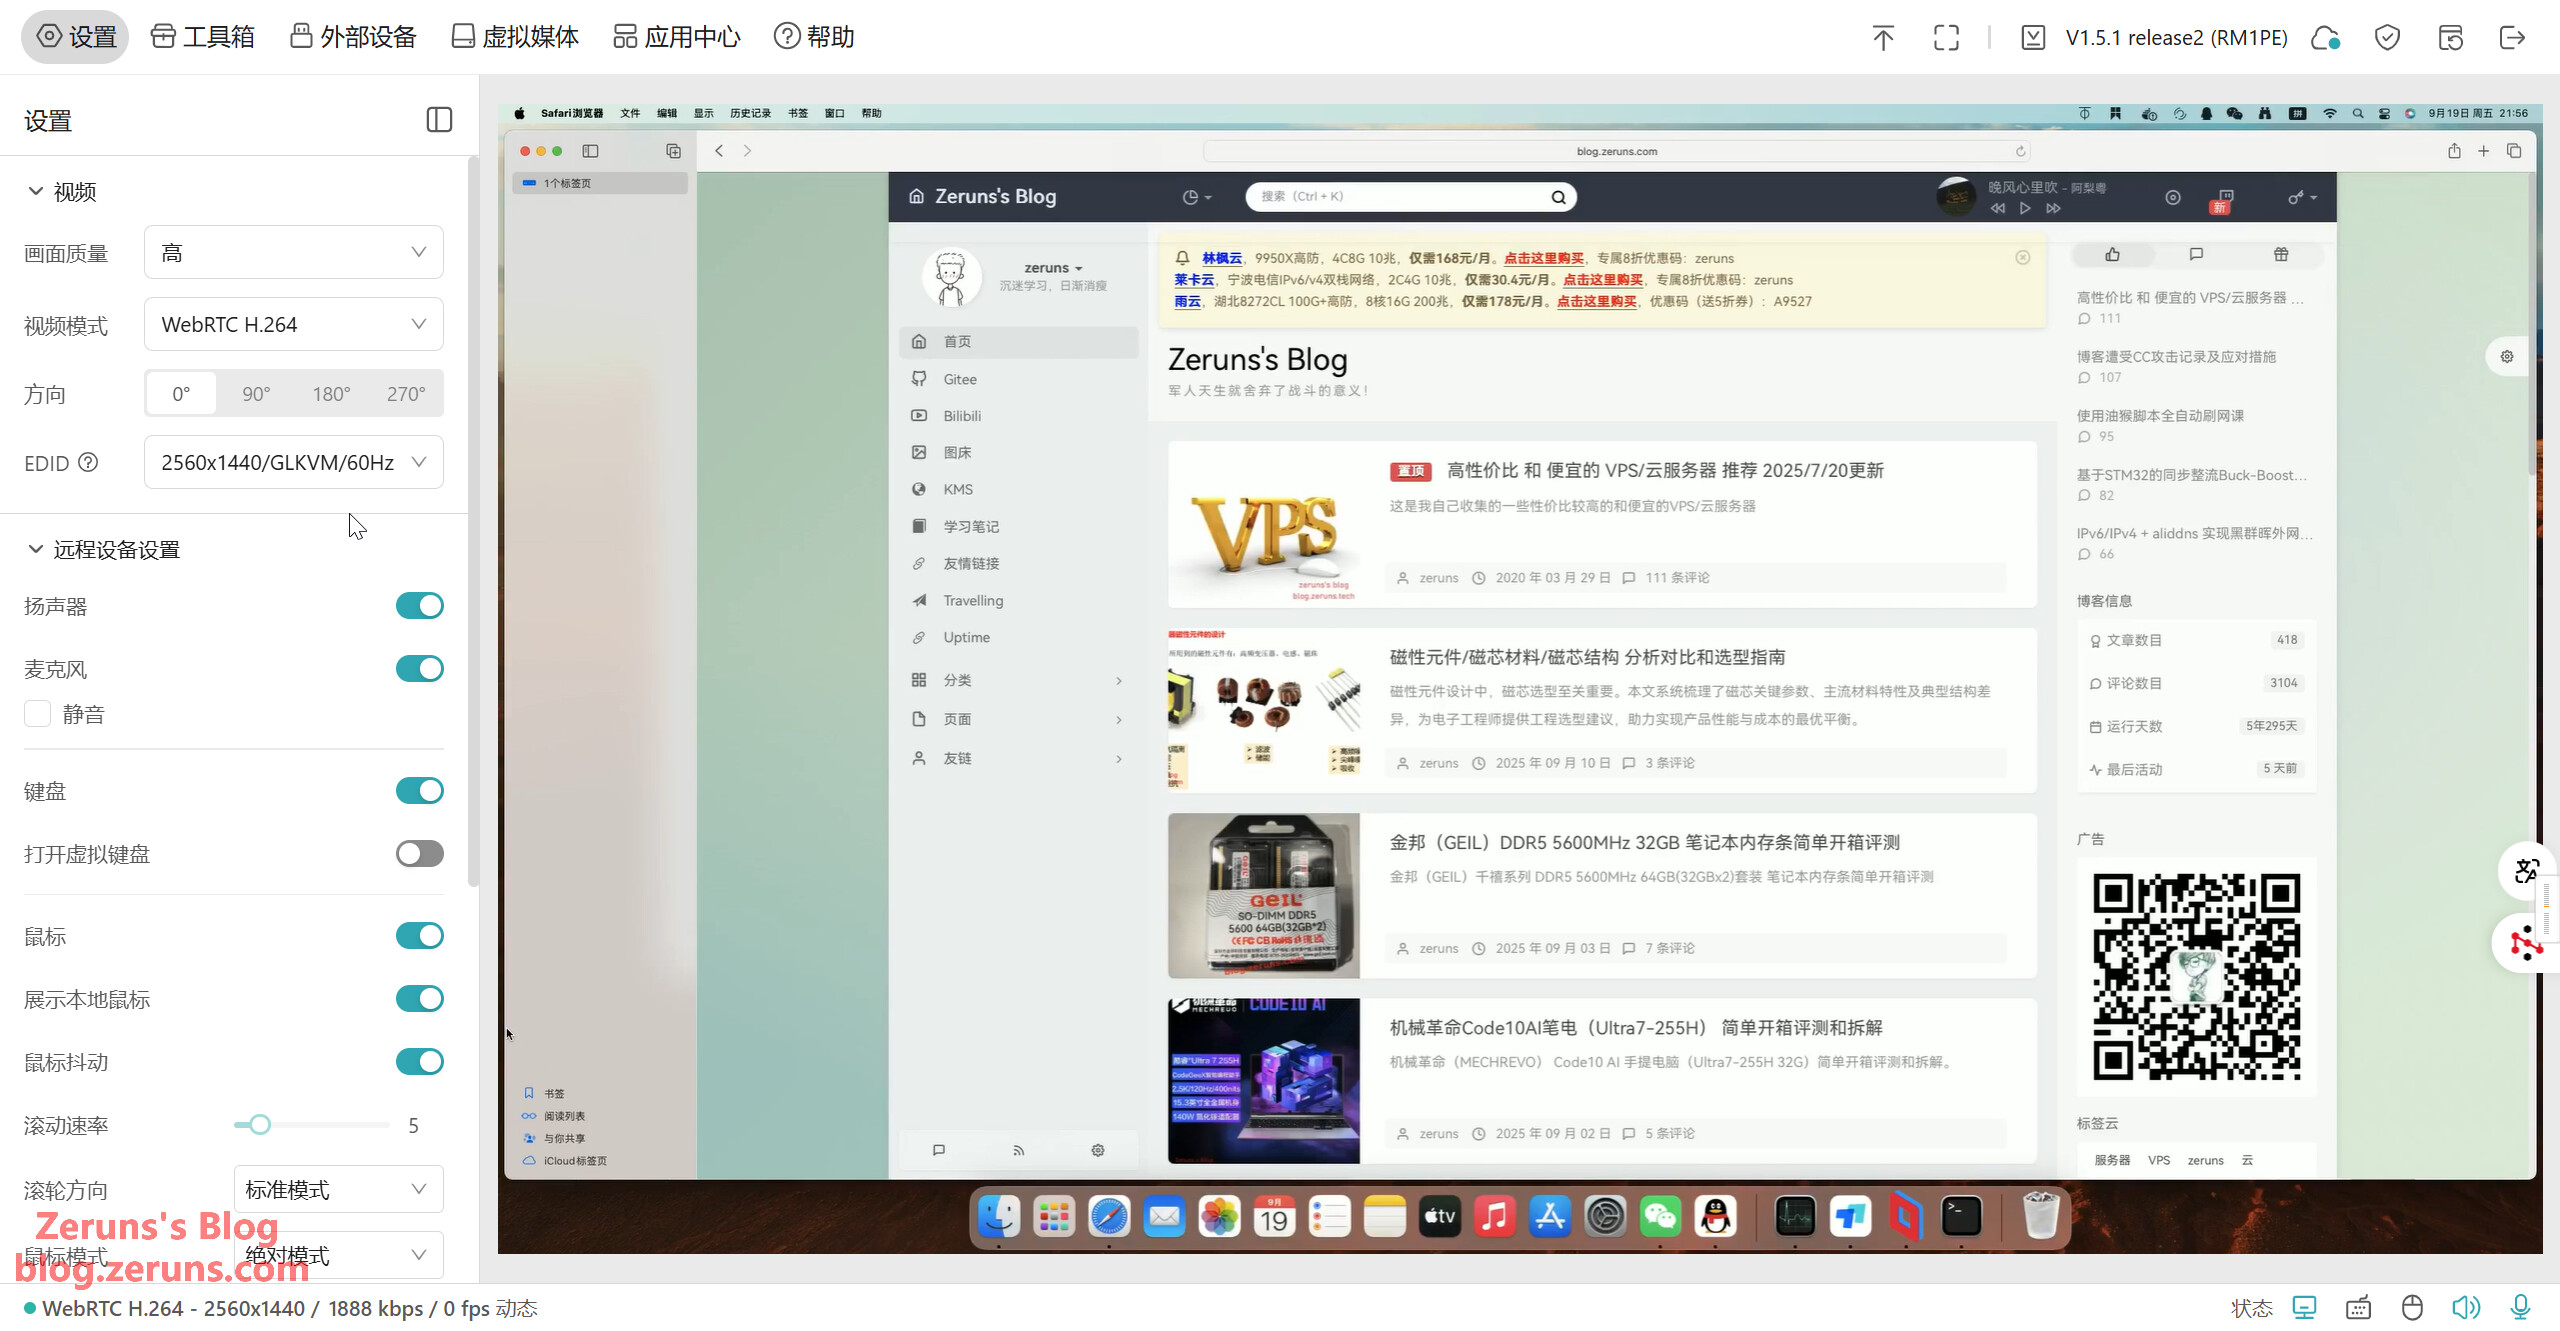
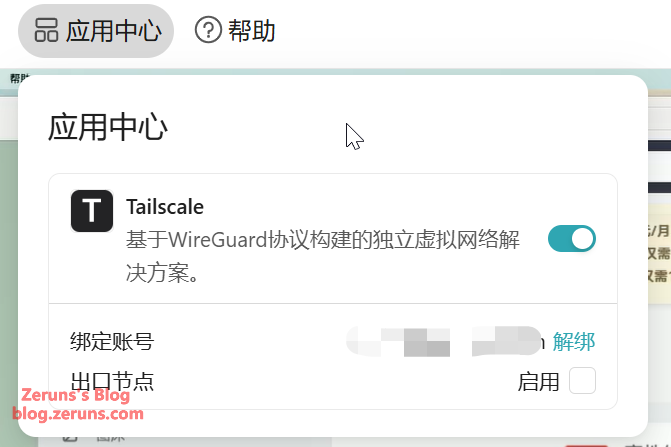
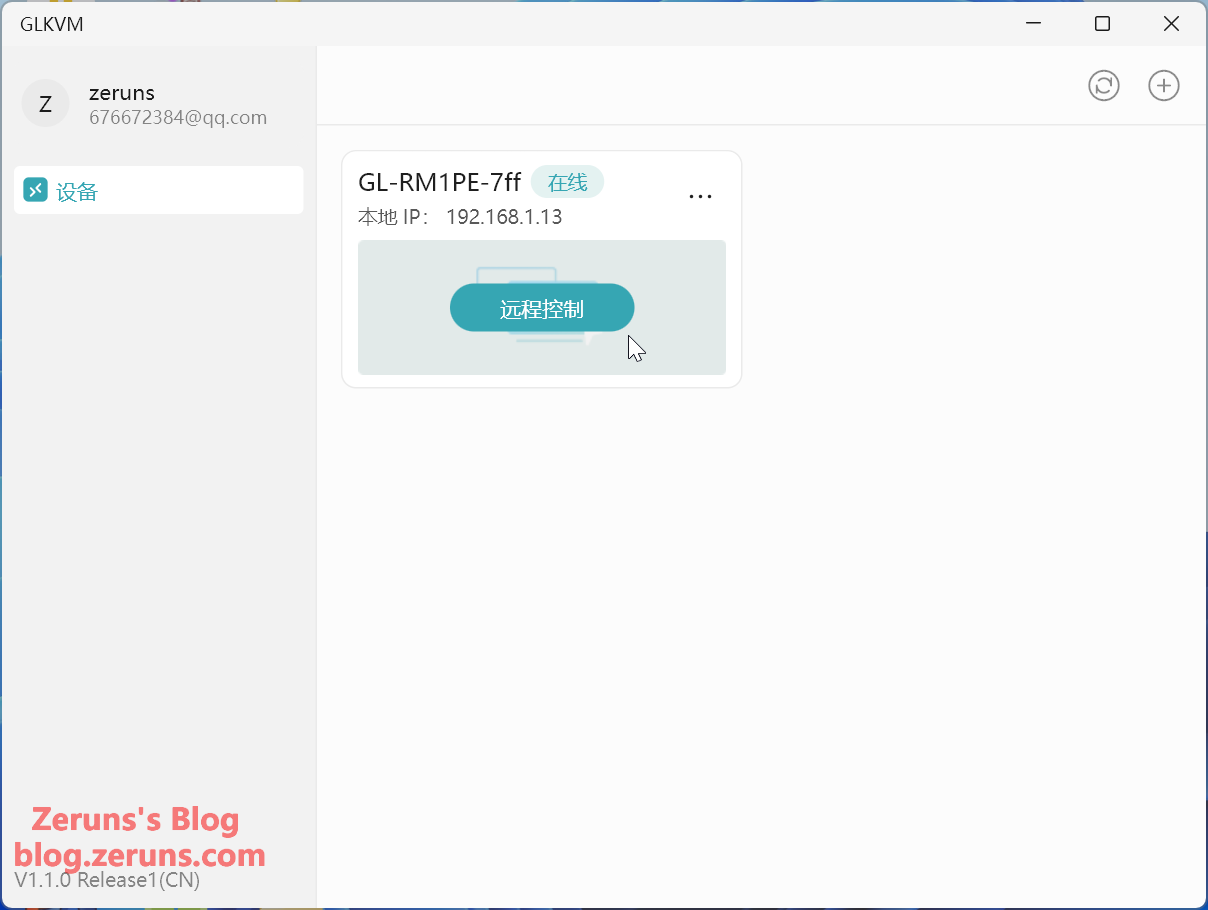
После запуска найдите IP-адрес устройства в панели роутера и скопируйте его в адресную строку браузера, чтобы открыть страницу управления. При первом входе необходимо установить пароль. Также можно скачать клиент с сайта GL.iNet, чтобы найти и привязать устройство (должны находиться в одной локальной сети). Если вы находитесь вне локальной сети, вы можете привязать устройство по серийному номеру (SN). После привязки можно управлять устройством удалённо через клиент, даже находясь вне локальной сети. Также можно использовать Tailscale (в GL-RM1PE уже встроен клиент Tailscale), чтобы создать виртуальную локальную сеть и управлять устройством удалённо.
Изображение передаётся плавно. Подробности — в видеообзоре выше.
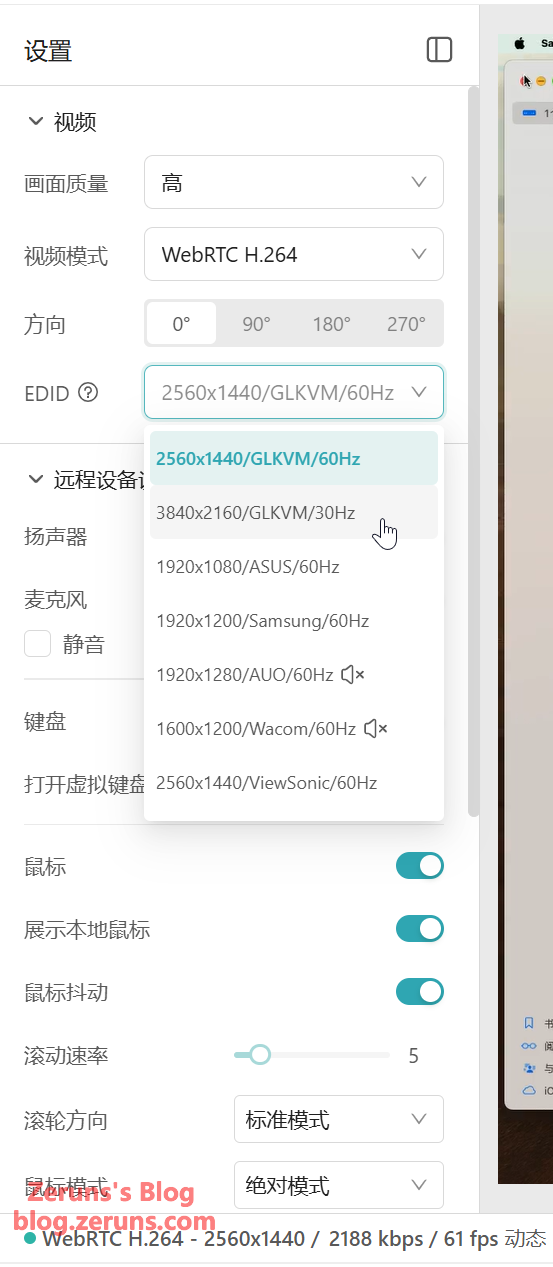
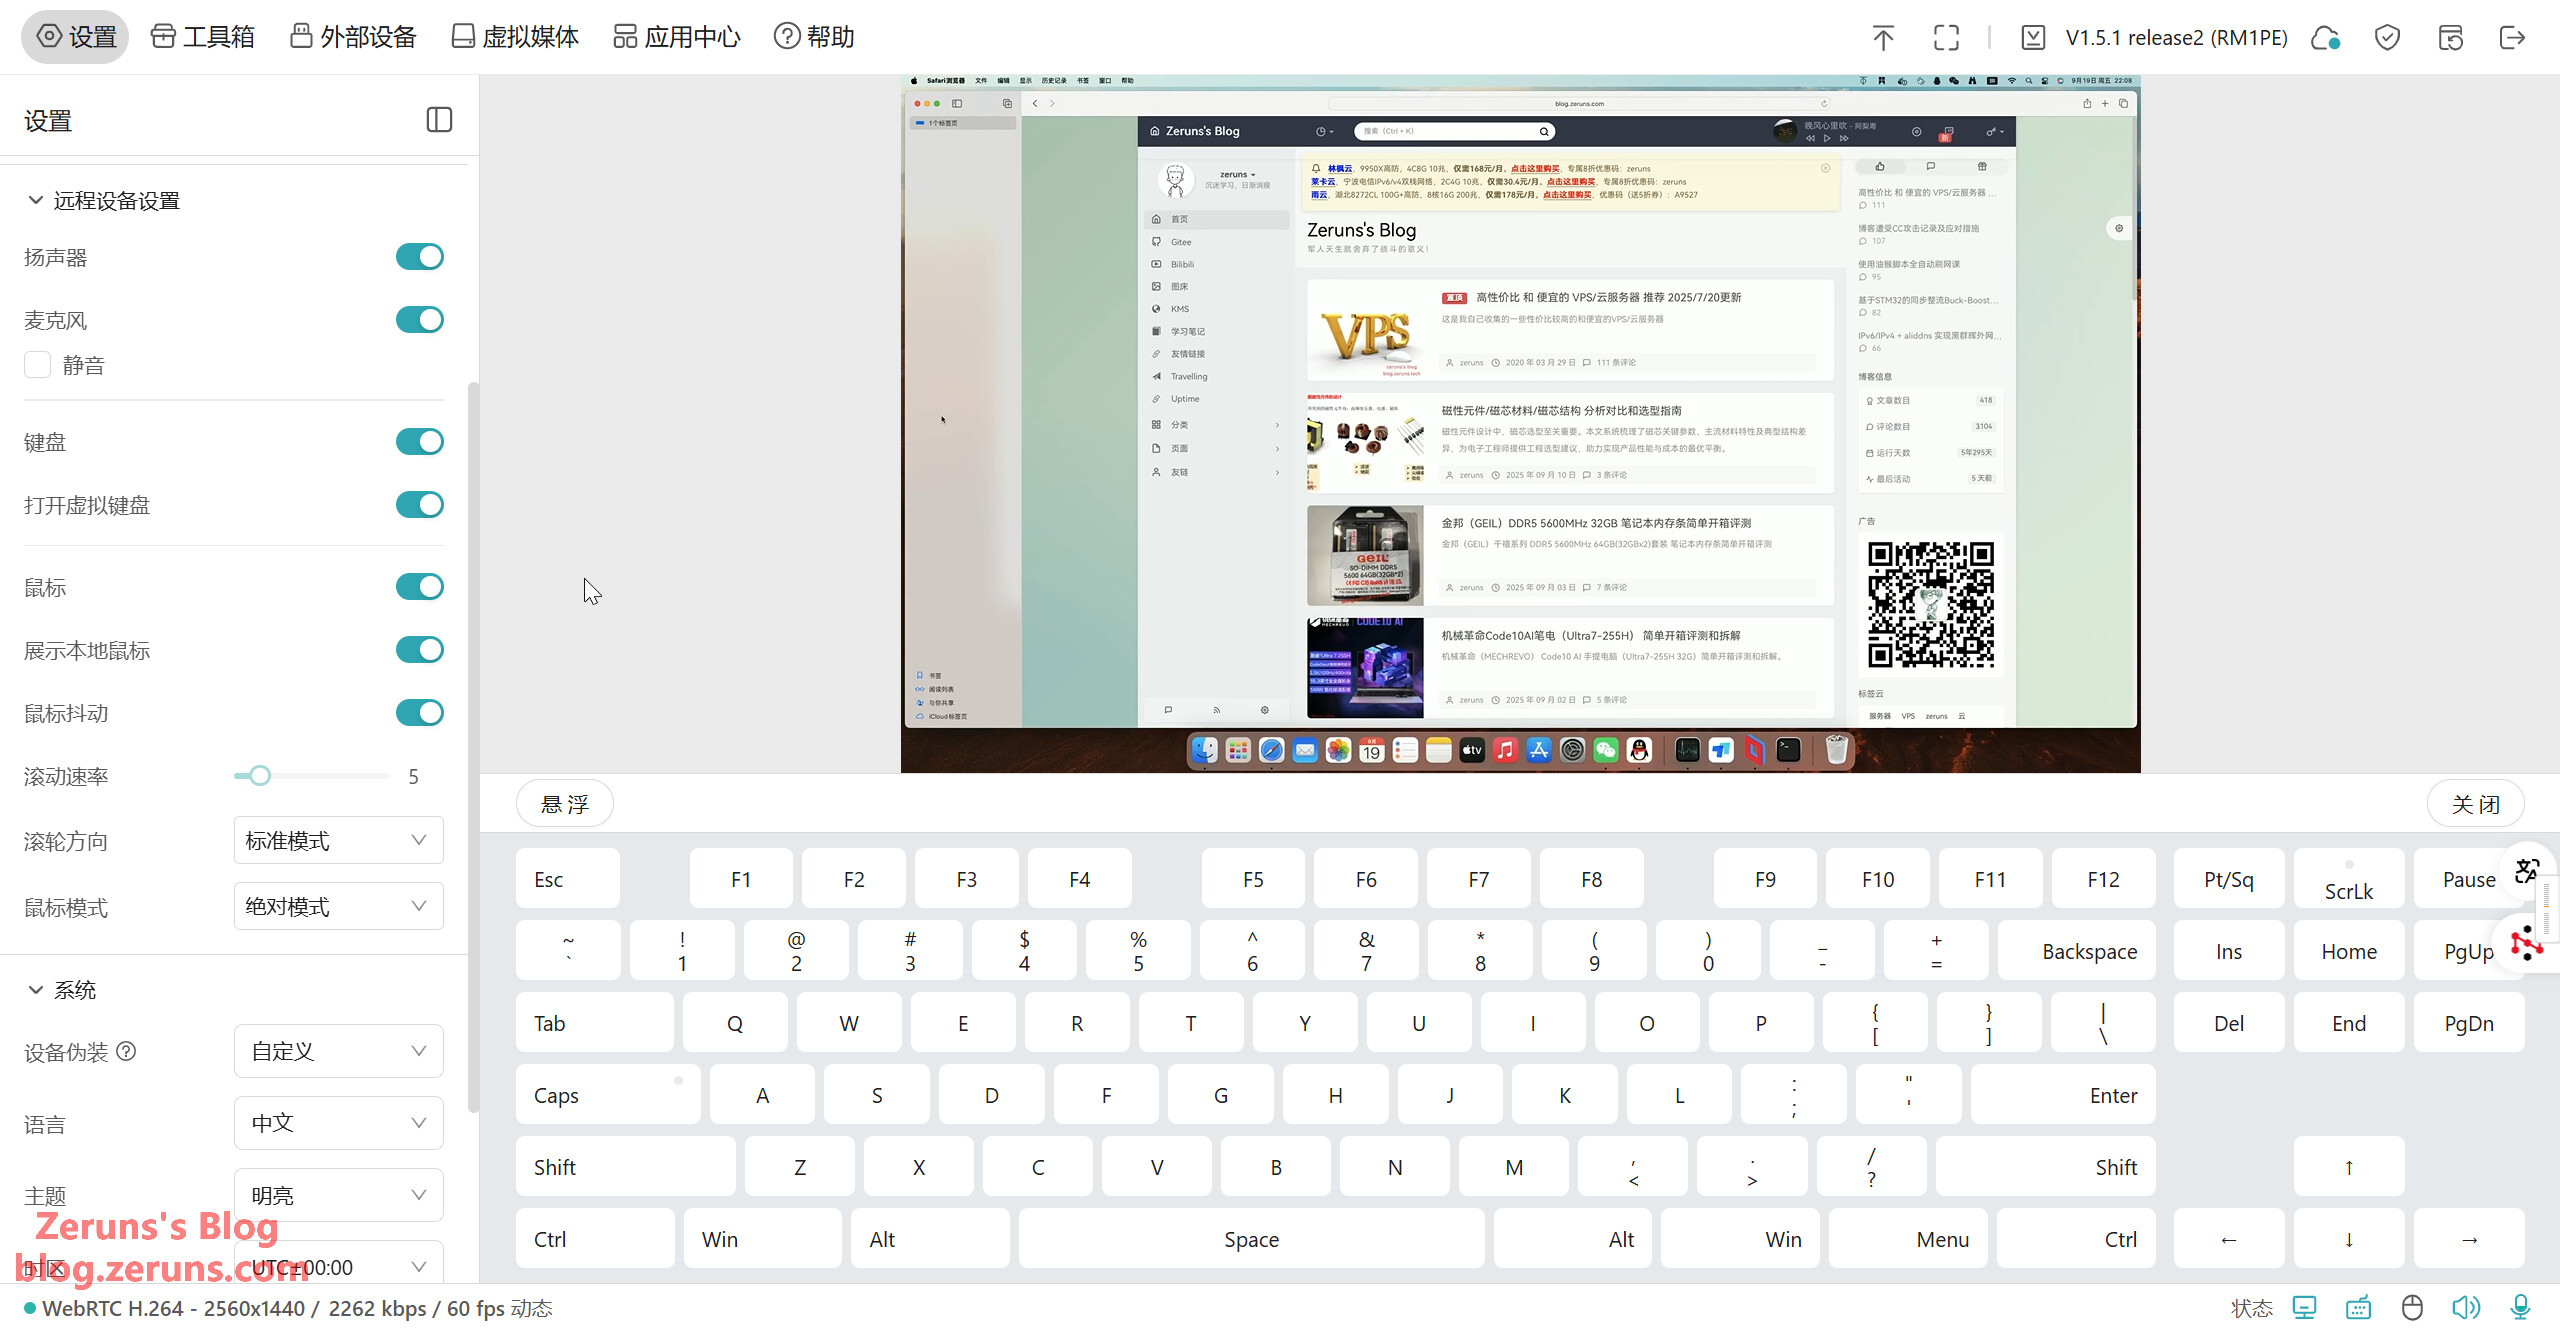
Можно редактировать EDID-информацию HDMI-порта. Поддерживается разрешение до 4K30, видео кодируется только в H.264.
Поддерживается передача звука с локального микрофона на управляемое устройство (на стороне управляемого устройства эмулируется микрофон через USB), а также передача звука с динамиков управляемого устройства на локальное устройство. Есть функция виртуальной клавиатуры.
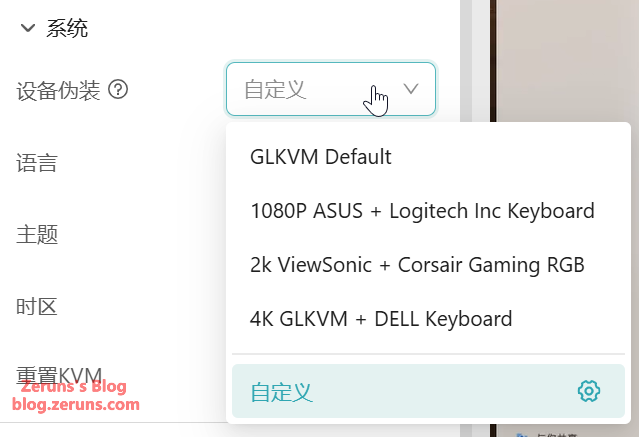
Поддерживается маскировка устройства
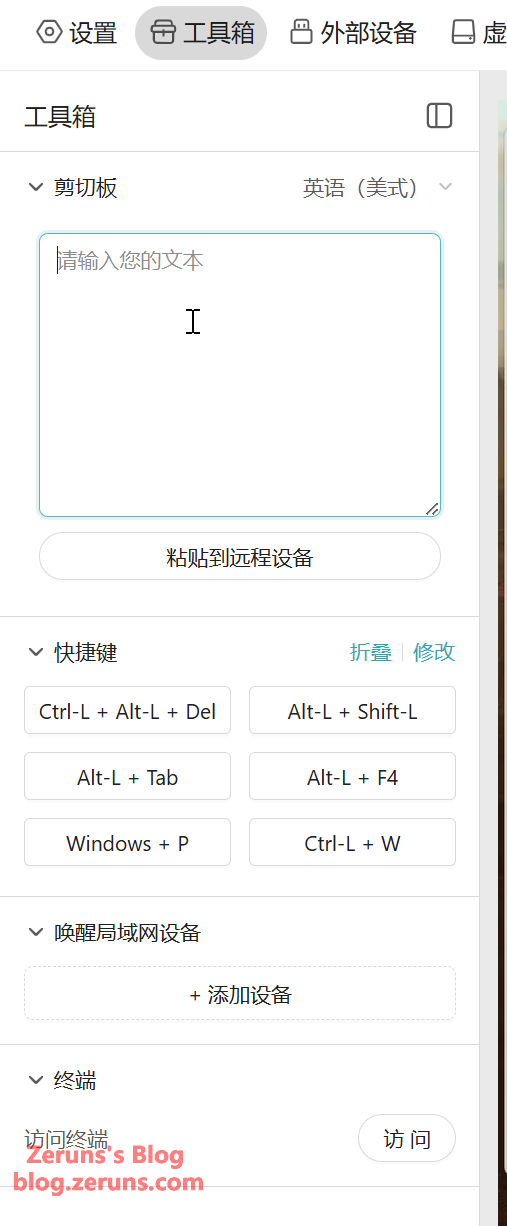
Через буфер обмена в разделе «Инструменты» можно копировать и вставлять текст в удалённое устройство, использовать горячие клавиши, а также пробуждать устройства в локальной сети.
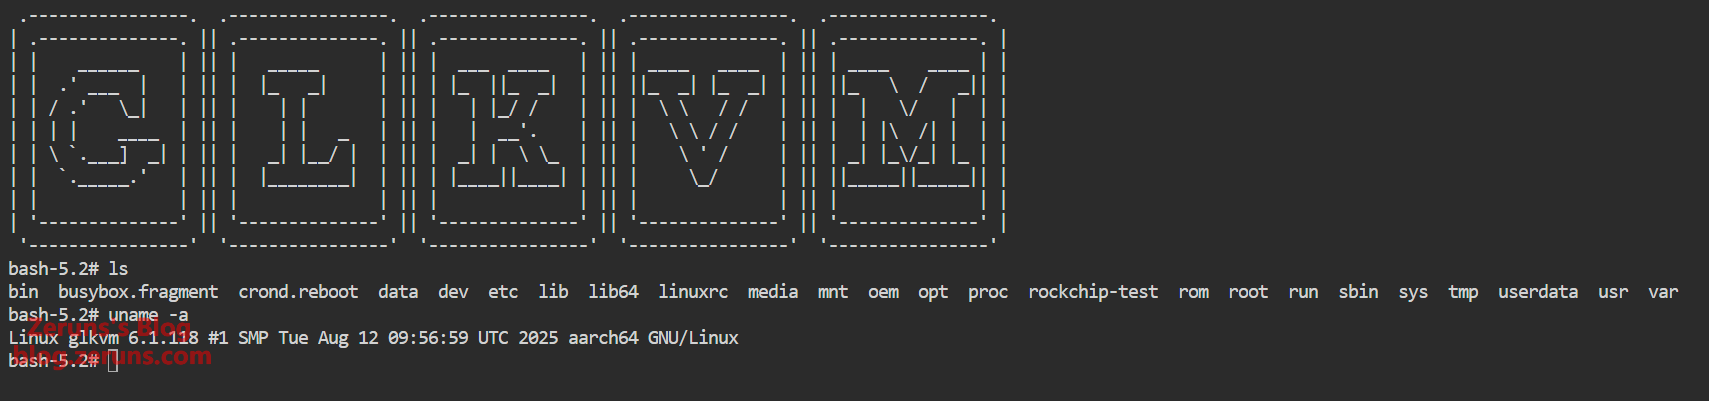
Функция терминала позволяет войти в системный терминал GLKVM. Можно увидеть, что система GL-RM1PE работает на ядре Linux 6.1.
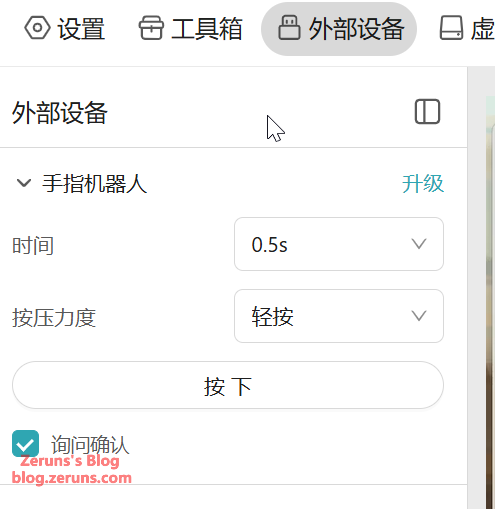
После подключения робота-пальца или платы GL-ATX можно управлять кнопкой питания управляемого устройства в разделе «Внешние устройства», а также настроить продолжительность нажатия кнопки питания.
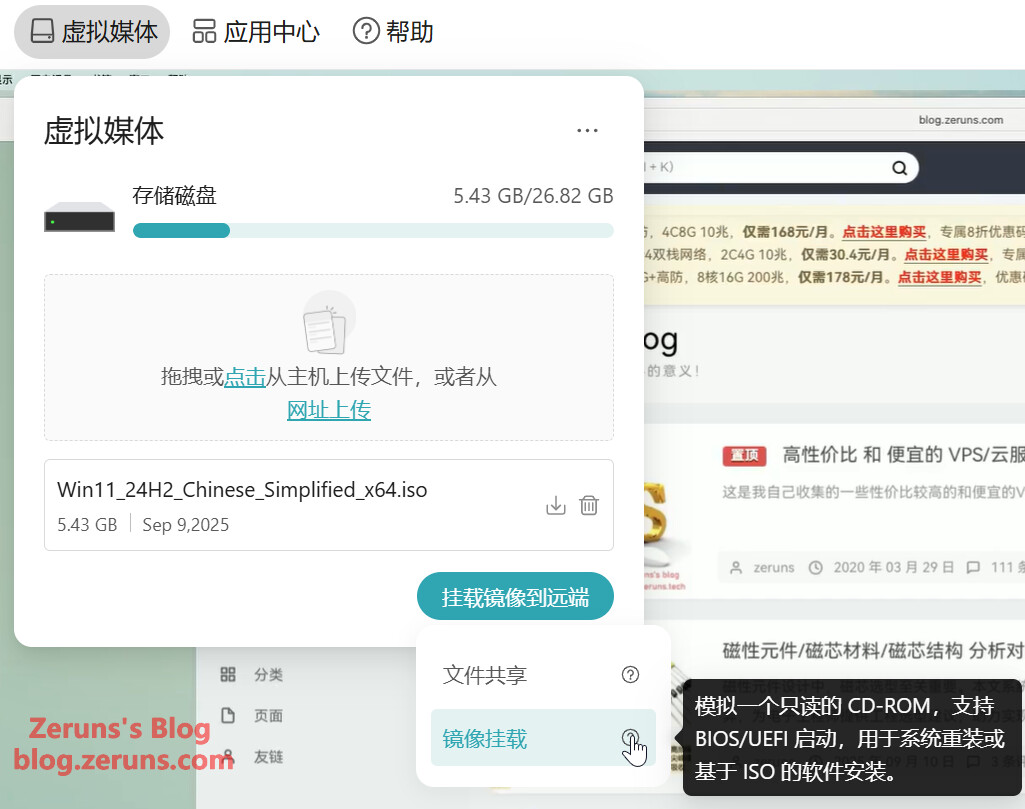
В разделе «Виртуальные носители» можно загружать файлы и эмулировать USB-накопитель для передачи файлов на управляемое устройство. Также можно загружать образы и эмулировать их как CD-ROM (только для чтения), чтобы переустановить систему и т.д.
В центре приложений есть Tailscale — позволяет пробиться через NAT и управлять устройством удалённо из любой точки.
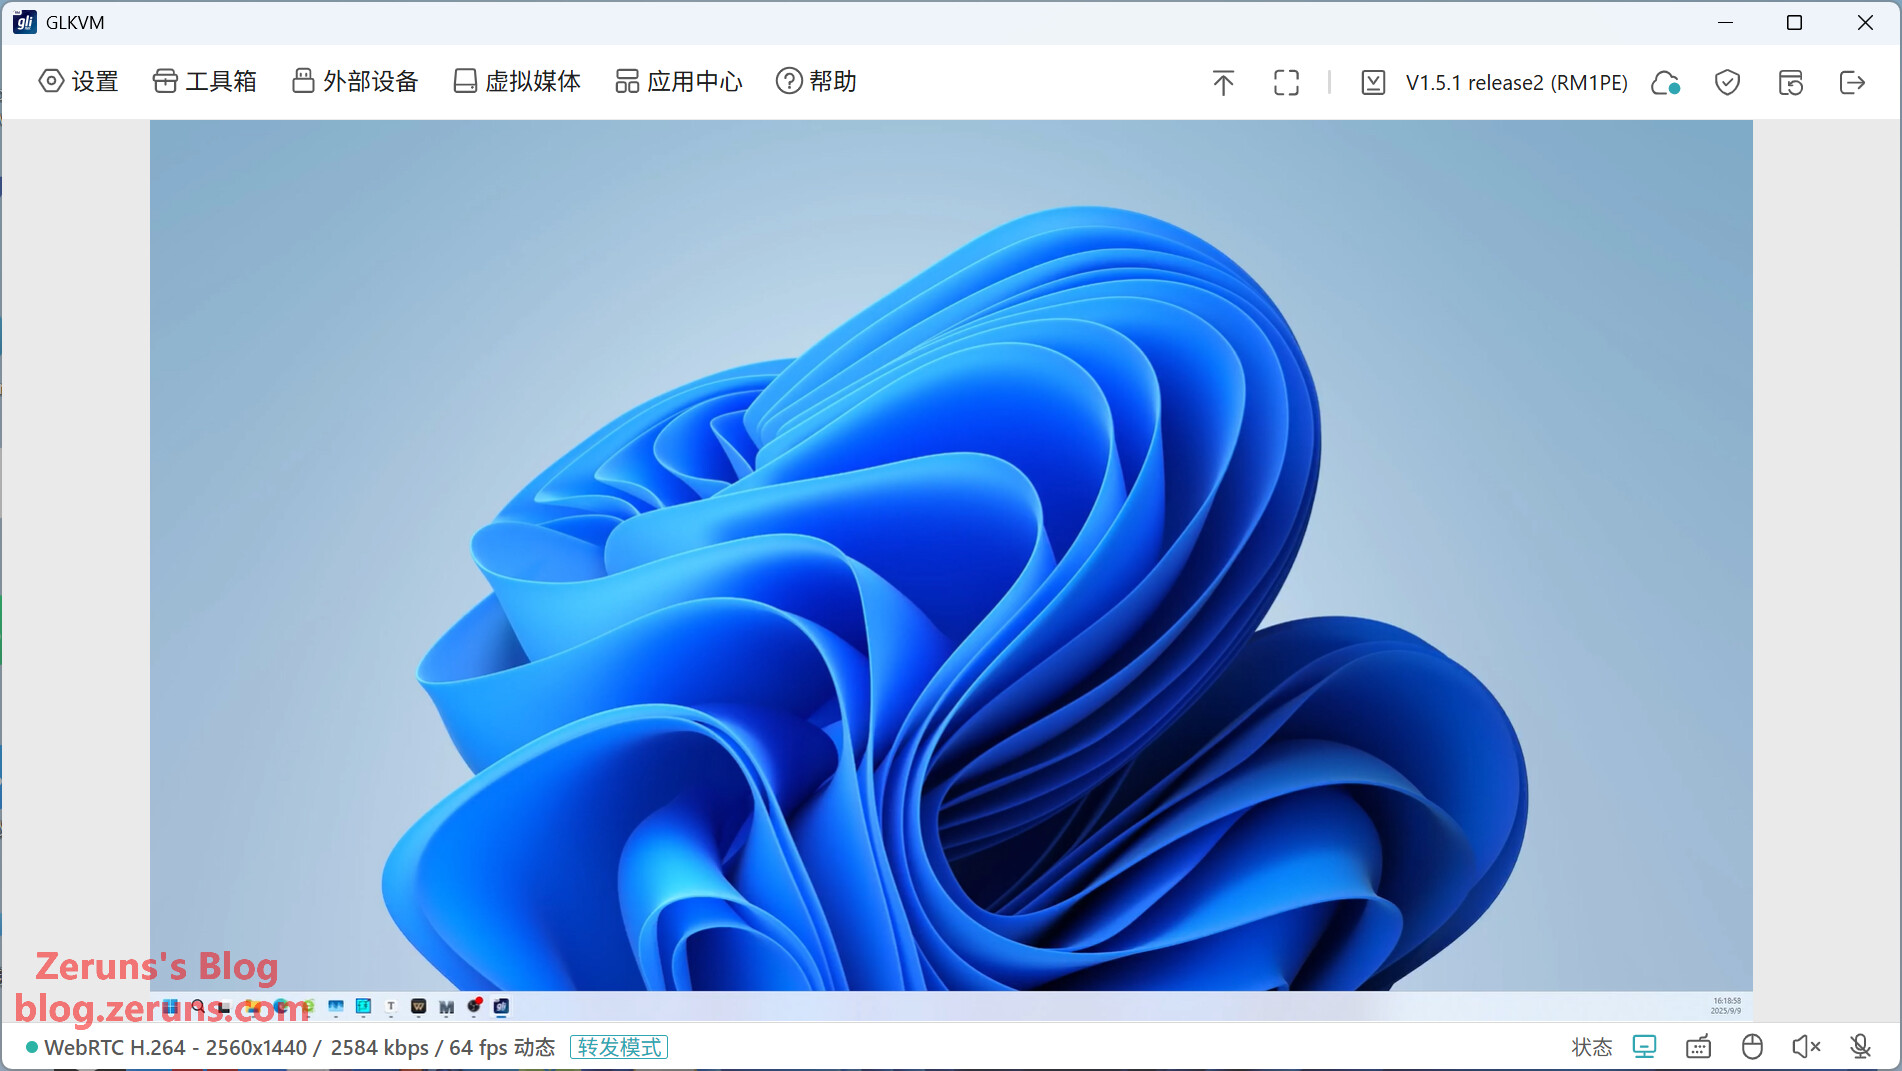
Скриншот клиента: можно управлять удалённо через клиент, не требуя публичного IP.
Робот-палец FGB-01
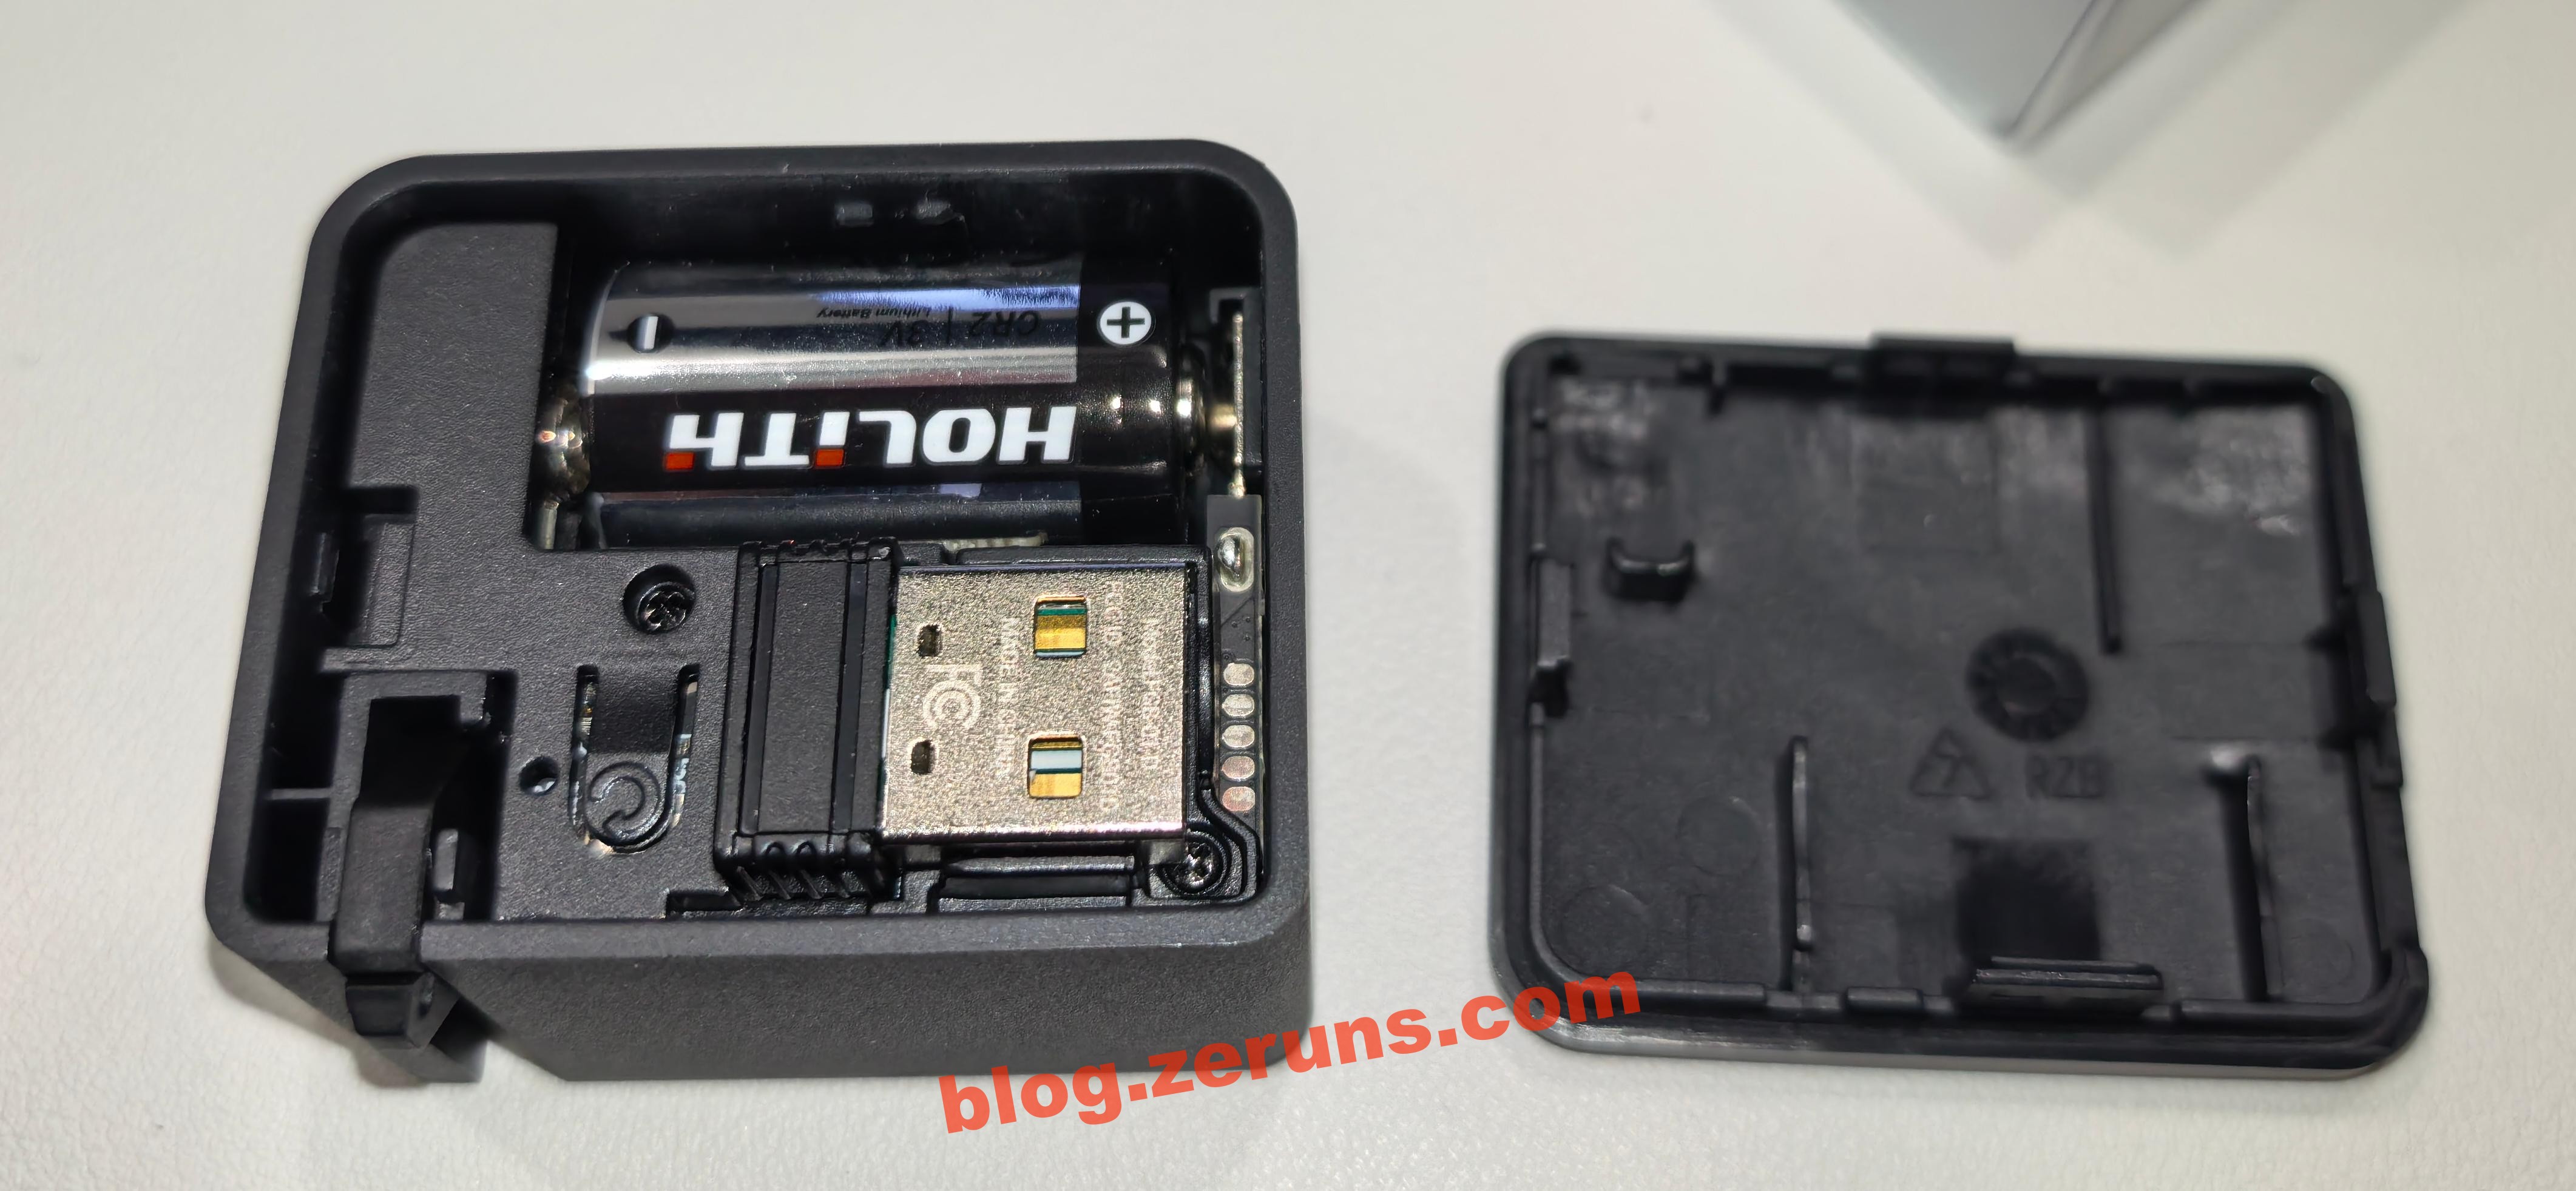
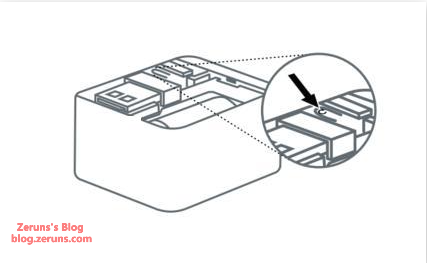
Чтобы робот-палец заработал, выньте пластиковую прокладку из отсека батареи. Снимите верхнюю крышку робота-пальца, чтобы извлечь USB-приёмник Bluetooth, затем подключите его к USB-A порту GL-RM1PE. После этого можно управлять роботом-пальцем через страницу управления в разделе «Внешние устройства», выполняя нажатия.
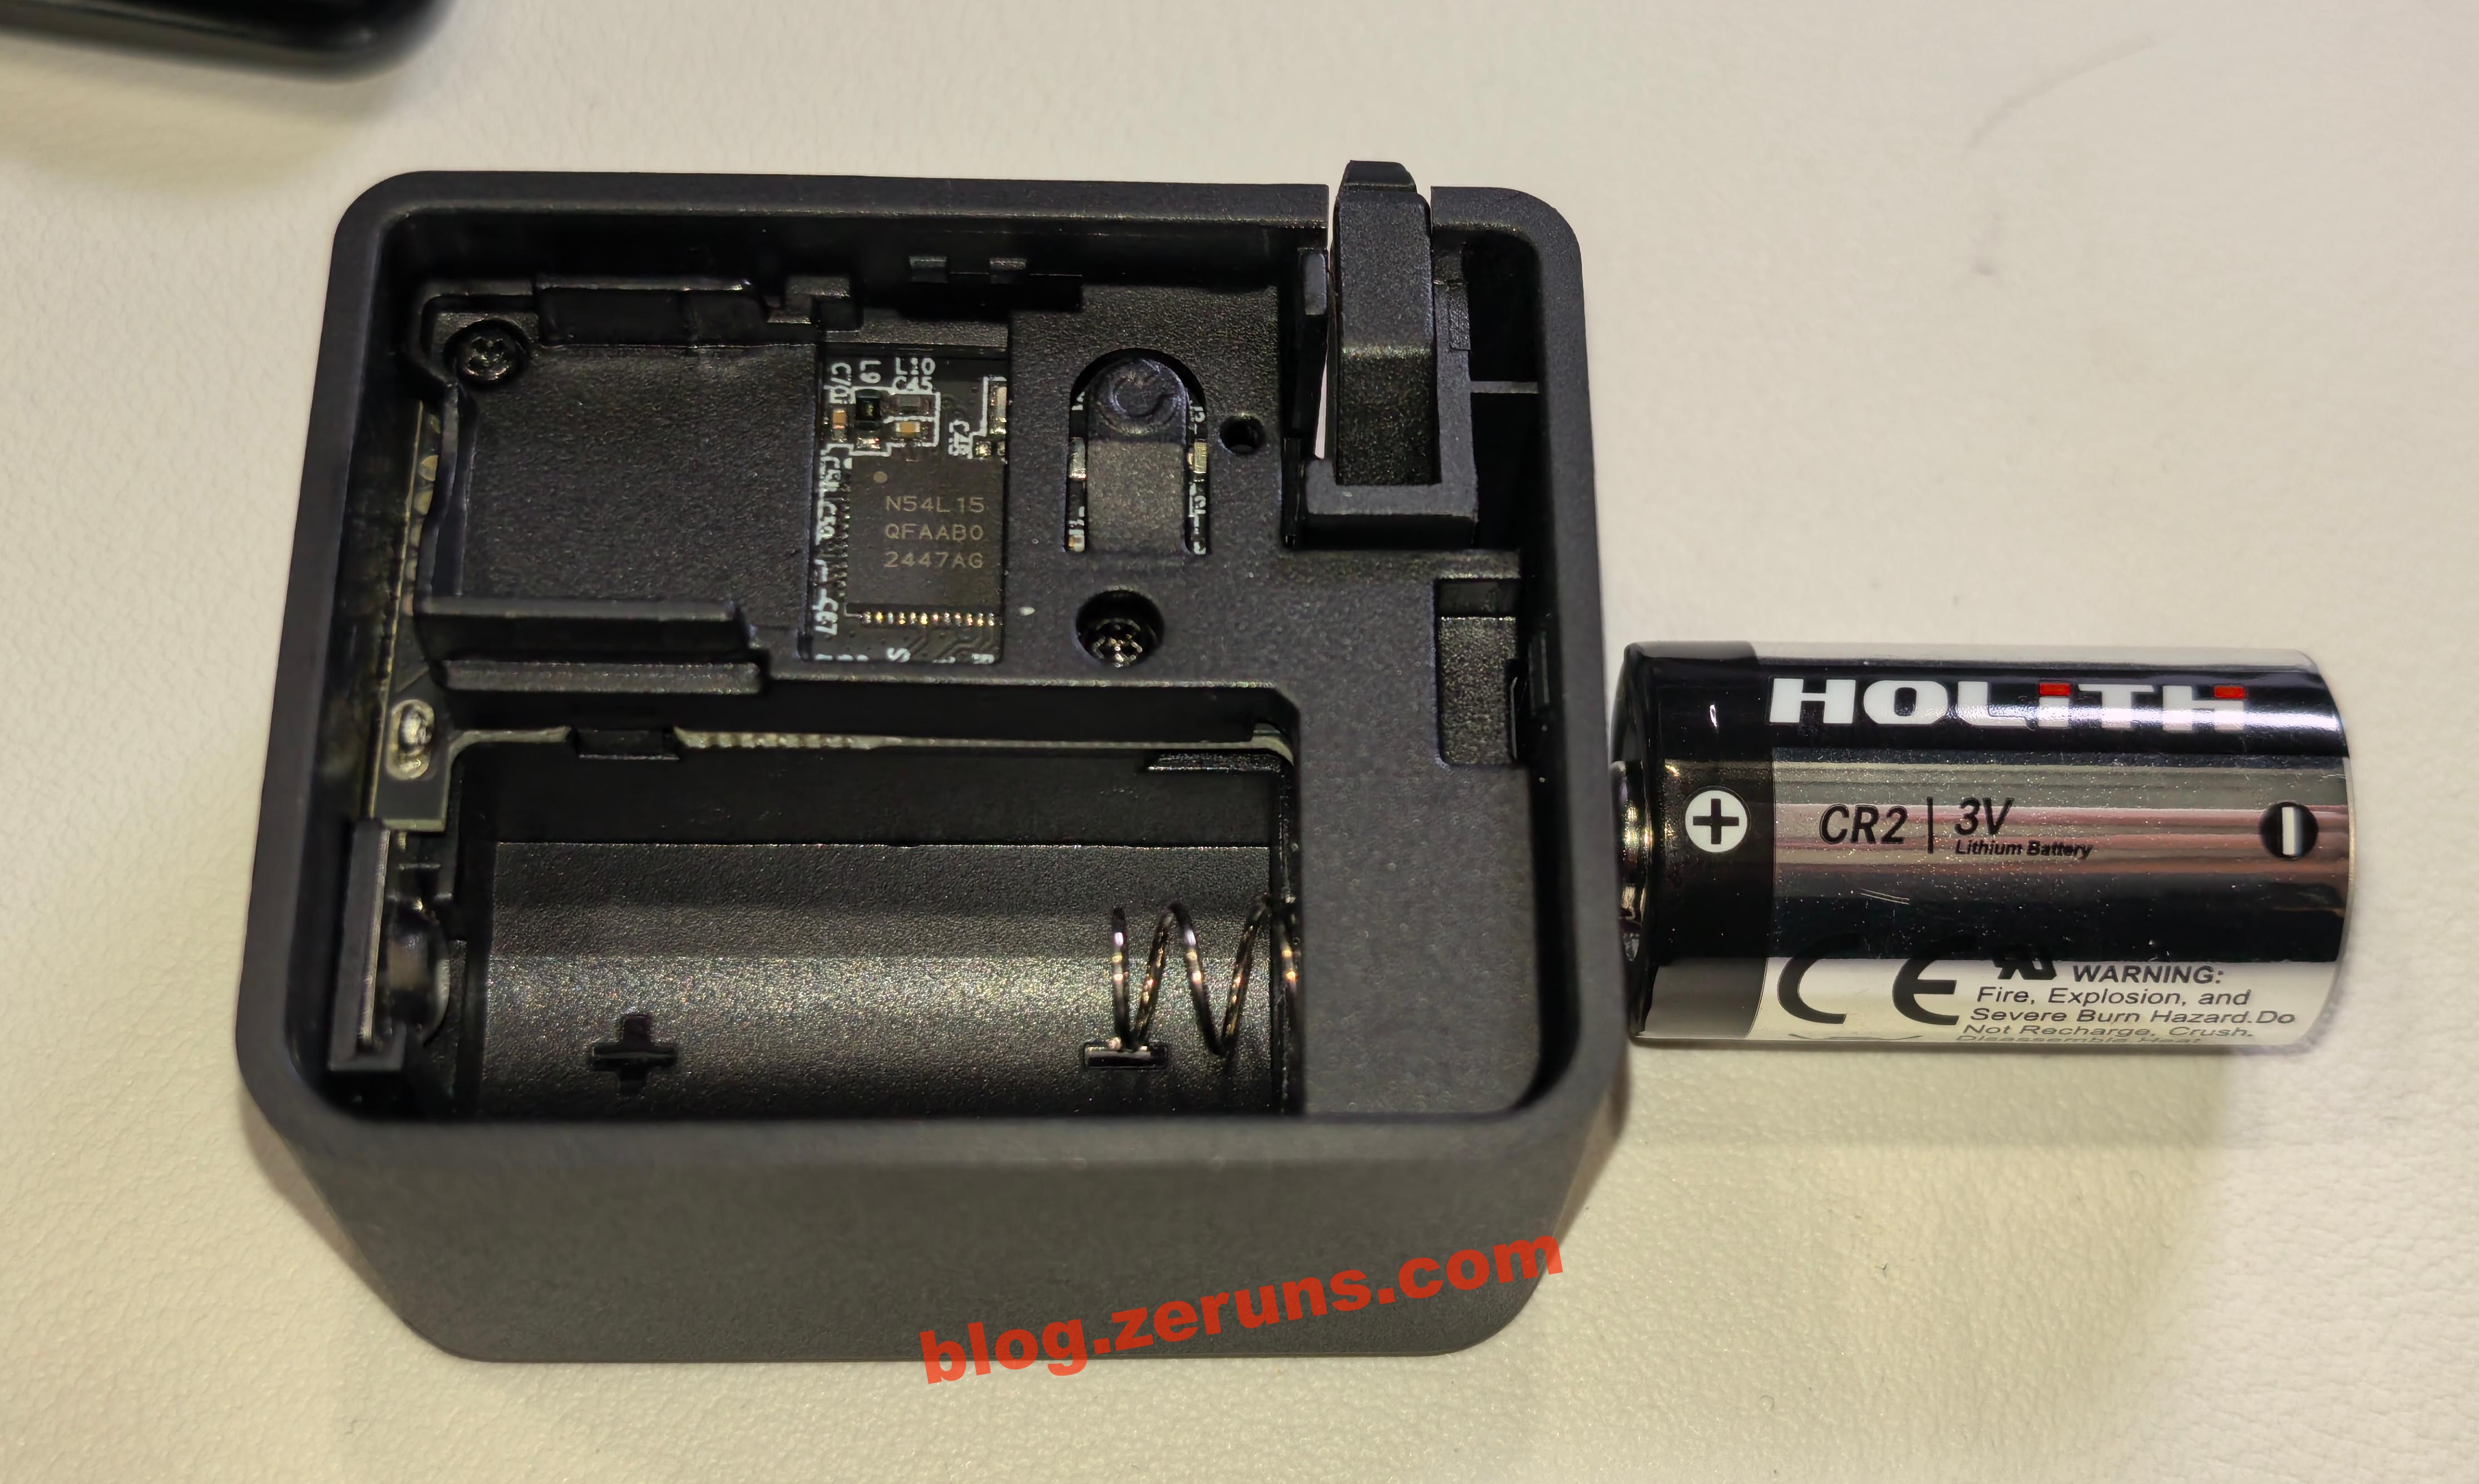
Робот-палец работает от батарейки CR2, напряжение 3 В. Можно самостоятельно заменить её на перезаряжаемый литиевый аккумулятор CR2.
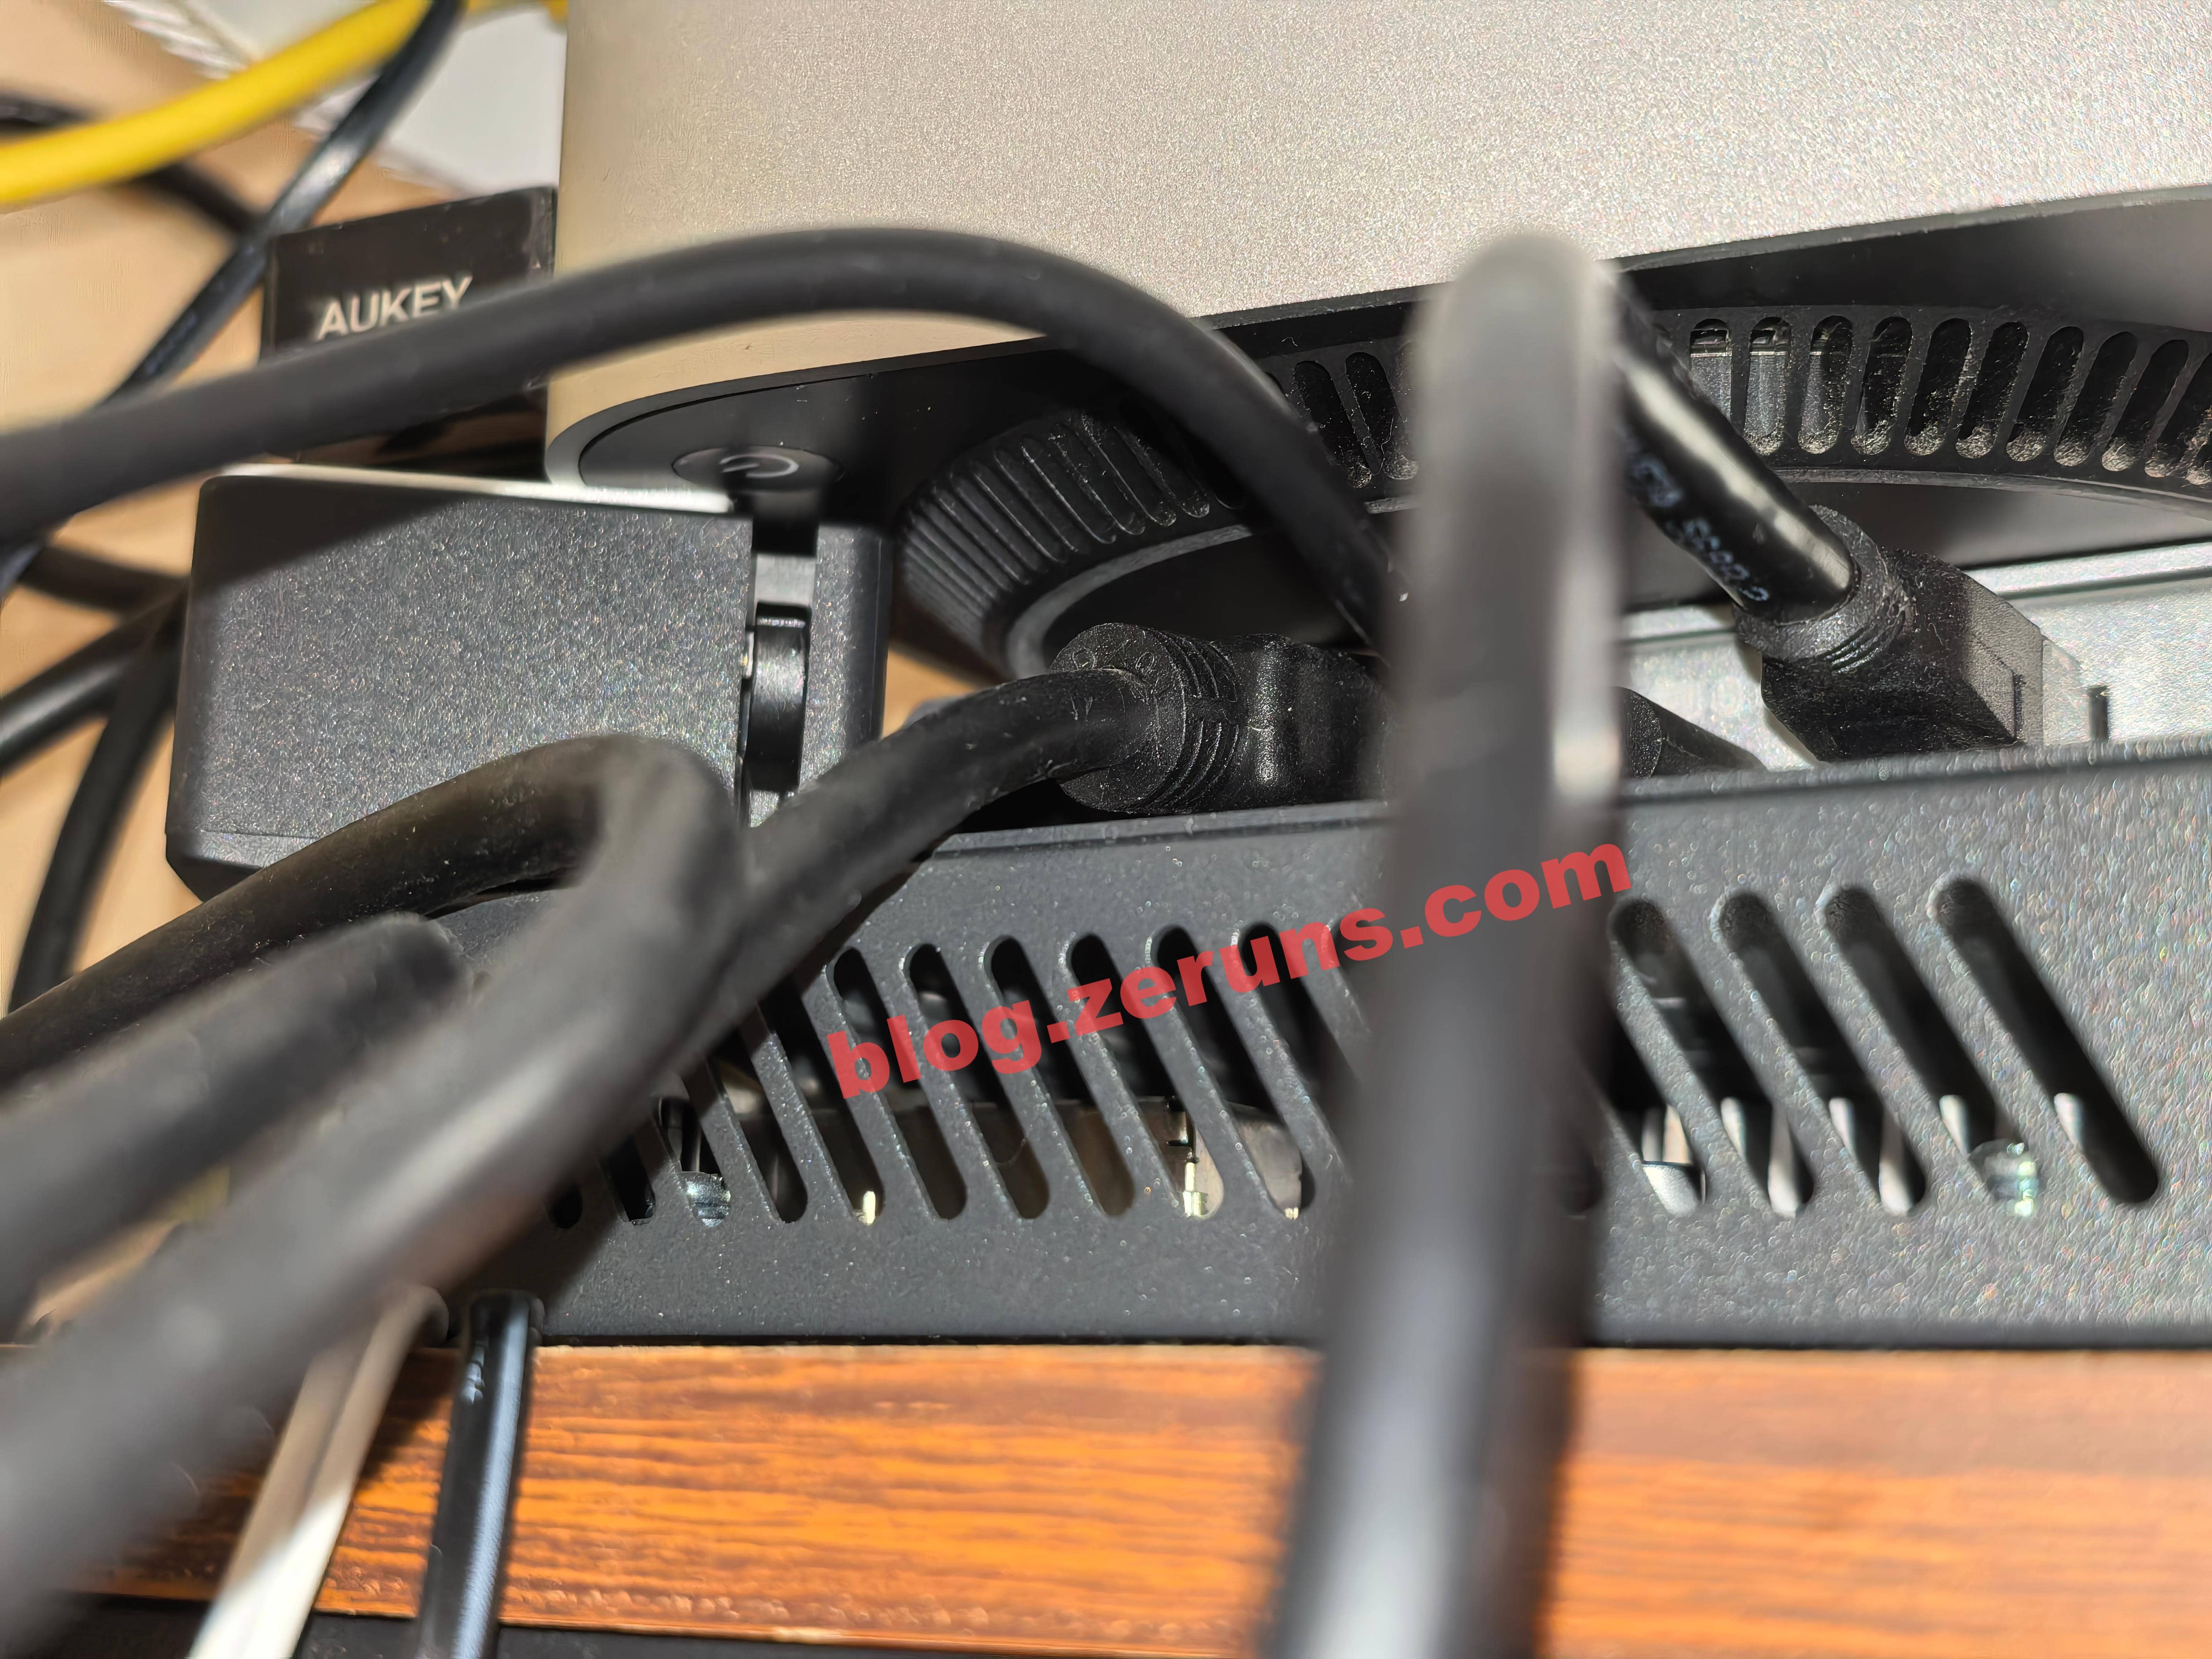
Затем прикрепите роботизированный палец к управляемому устройству, убедившись, что его механическая рука может нажимать на физическую кнопку питания. Это позволяет управлять питанием устройства.
Существует два режима нажатия — сильное и слабое, с разной глубиной нажатия, чтобы подходить под разные типы кнопок.
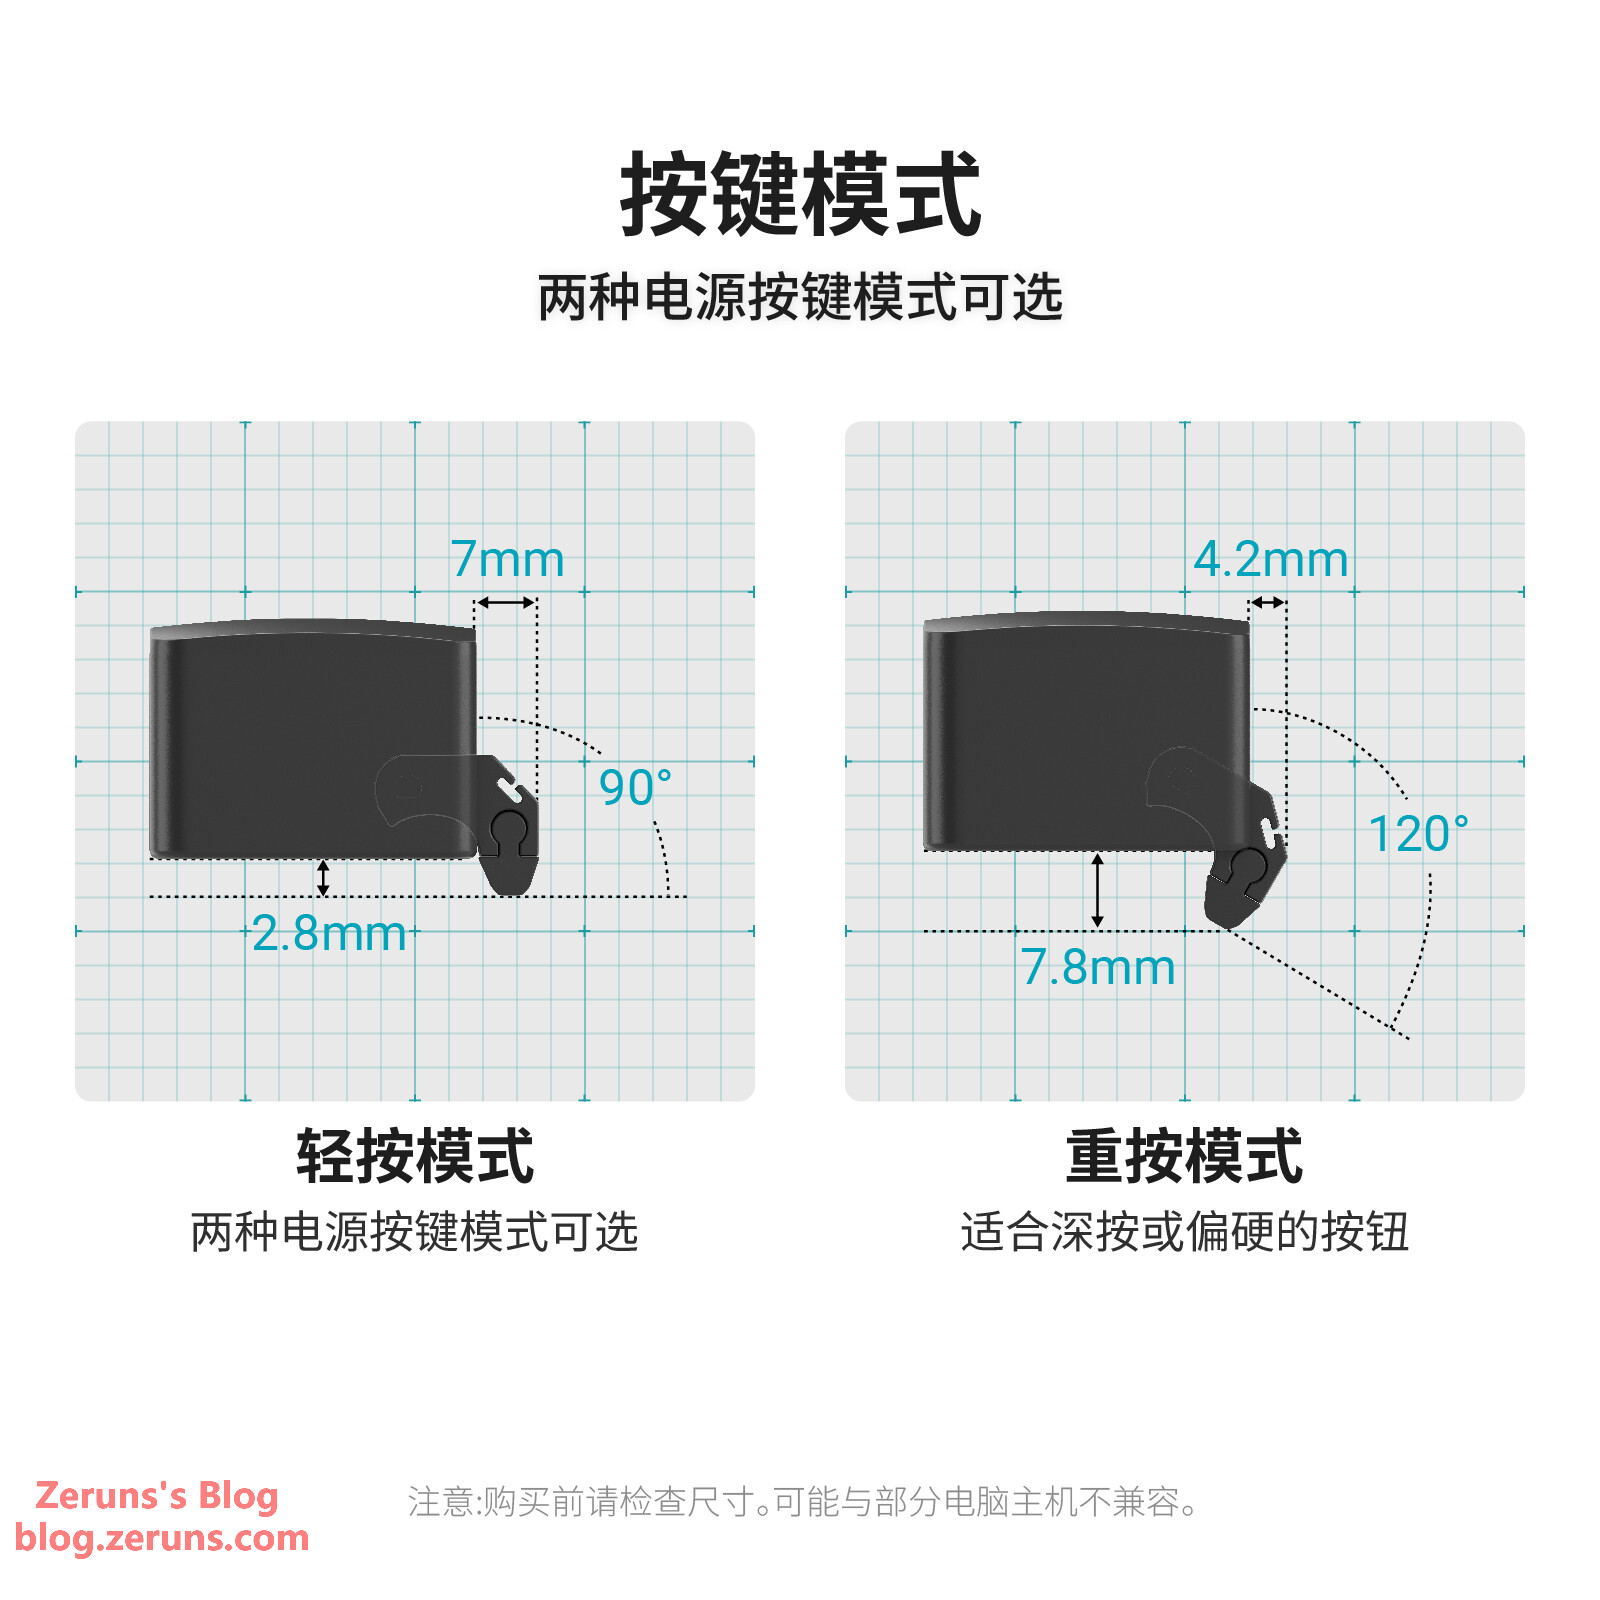
Вы также можете использовать тестовую кнопку (расположена внутри роботизированного пальца, видна после снятия верхней крышки), чтобы подобрать желаемый уровень нажатия.
Разборка
GL-RM1PE
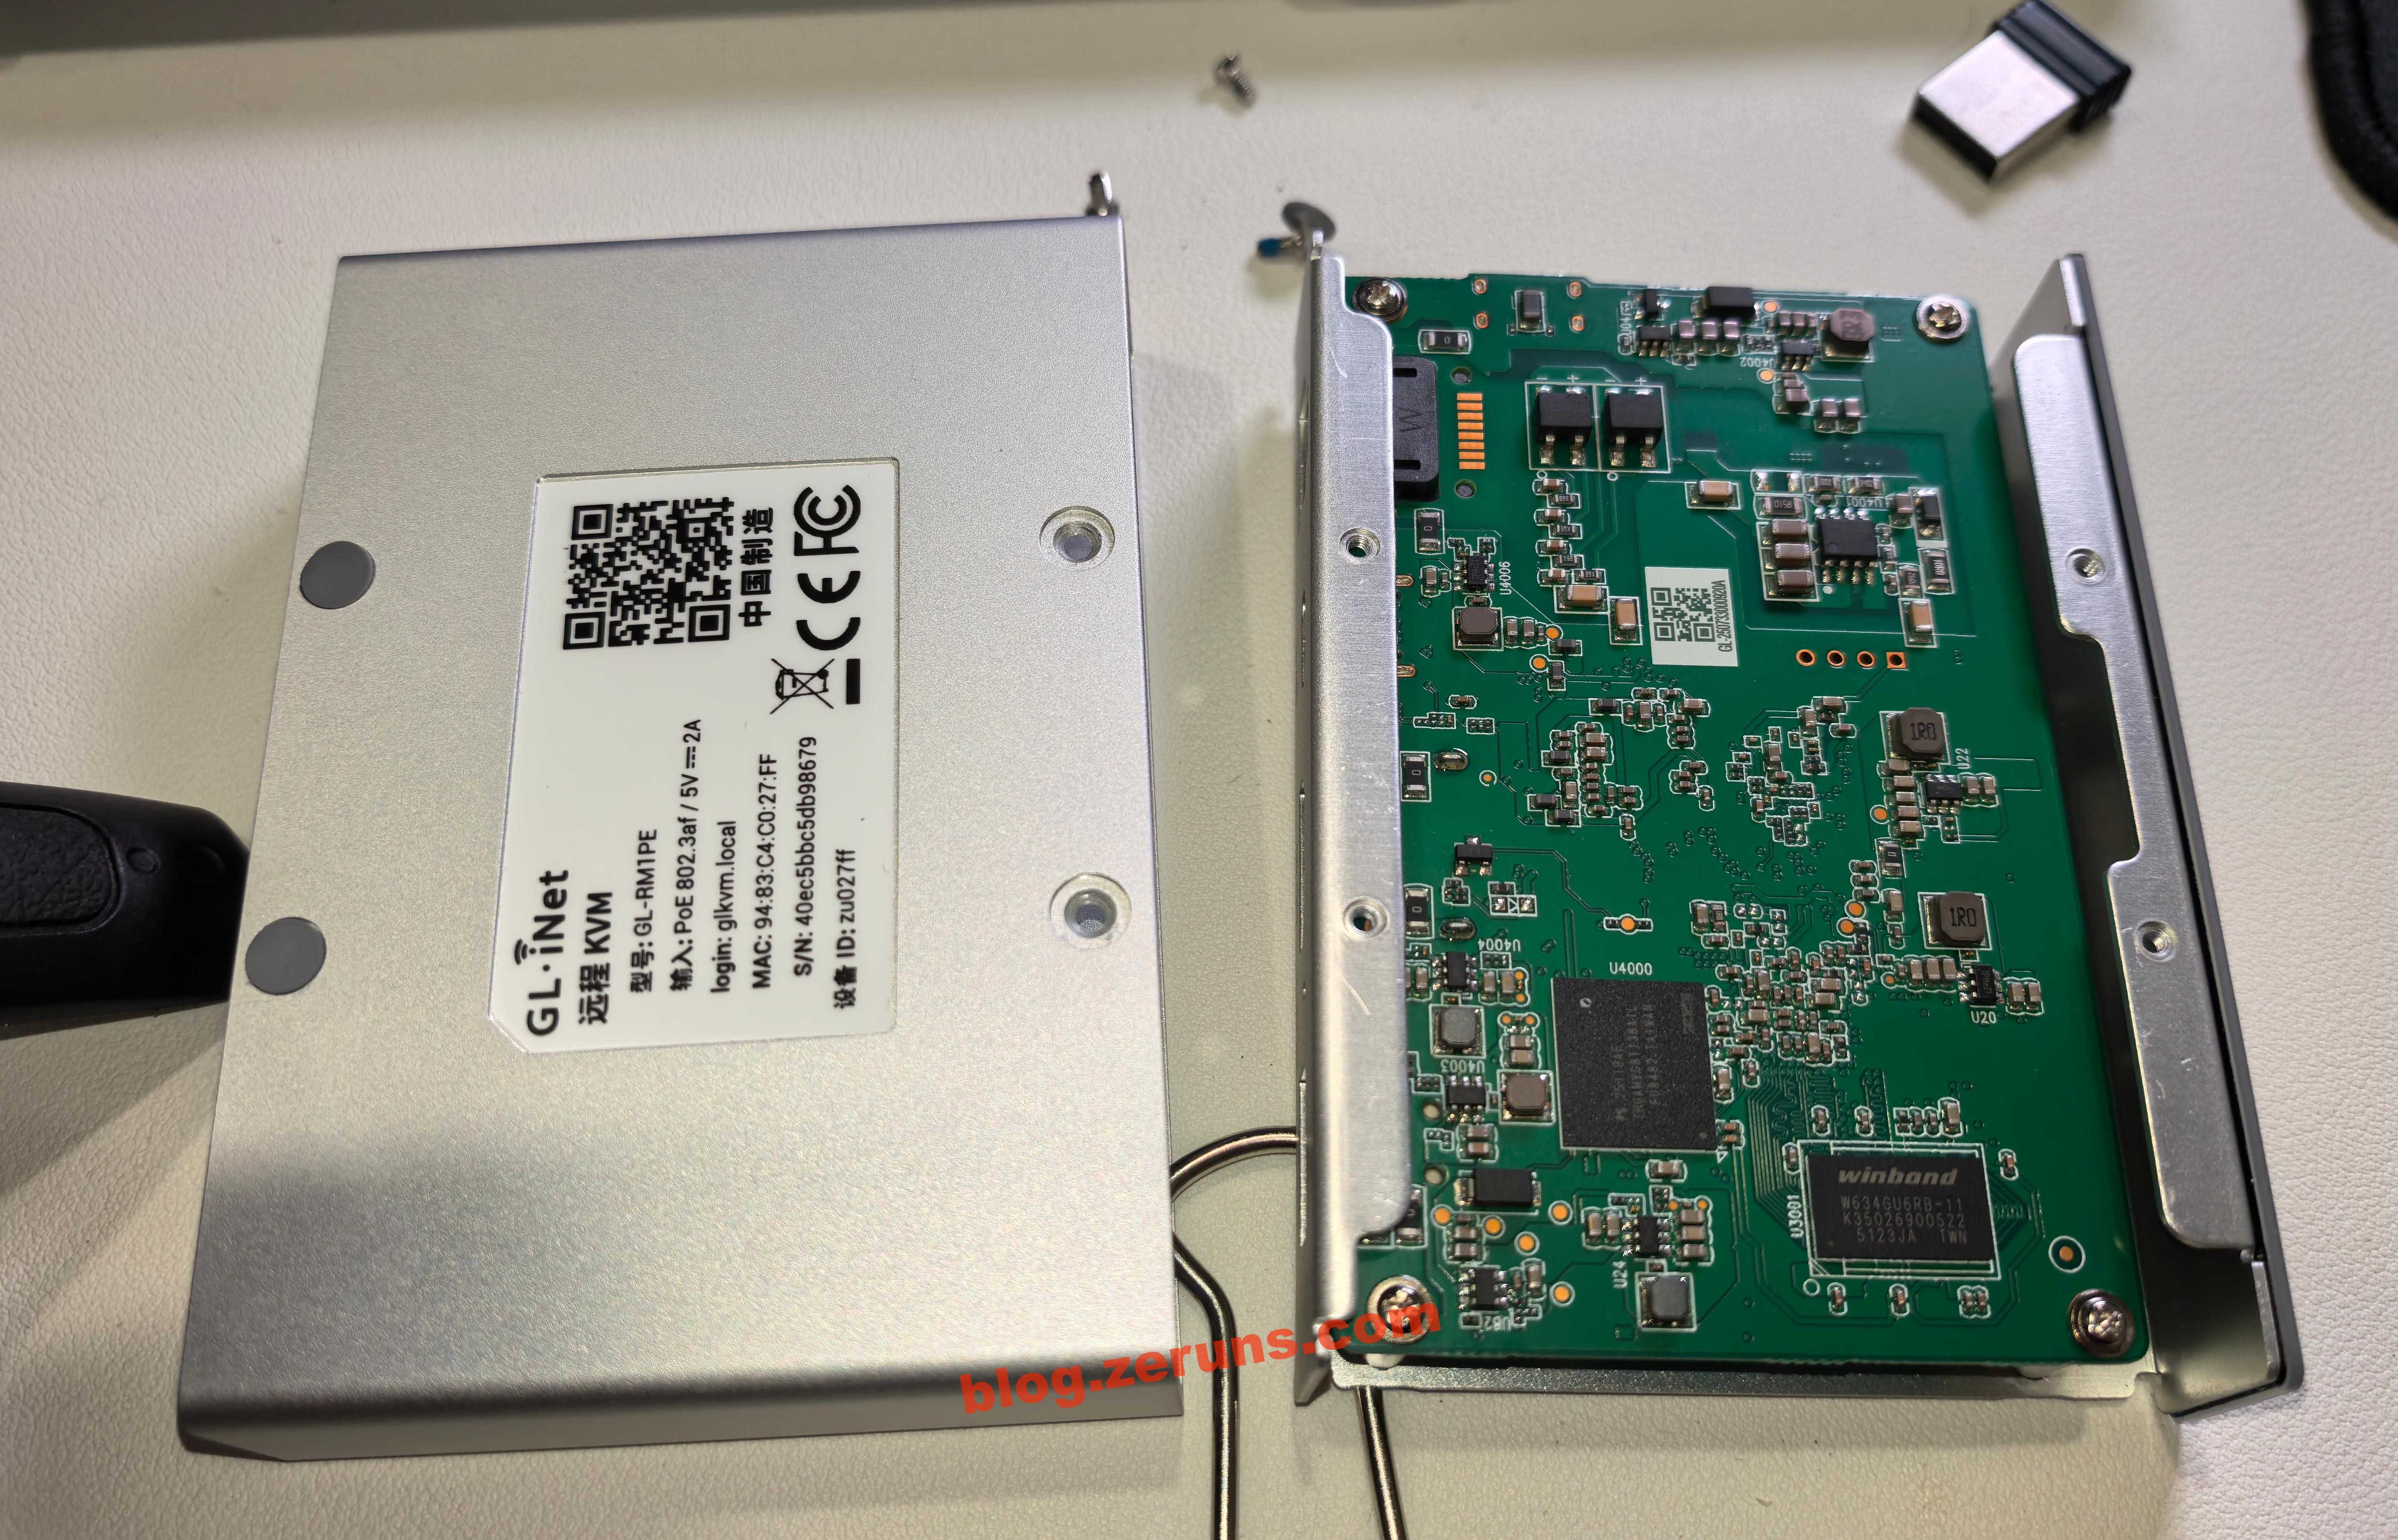
Открутите четыре винта под противоскользящими прокладками, чтобы извлечь материнскую плату и алюминиевый каркас внутри.
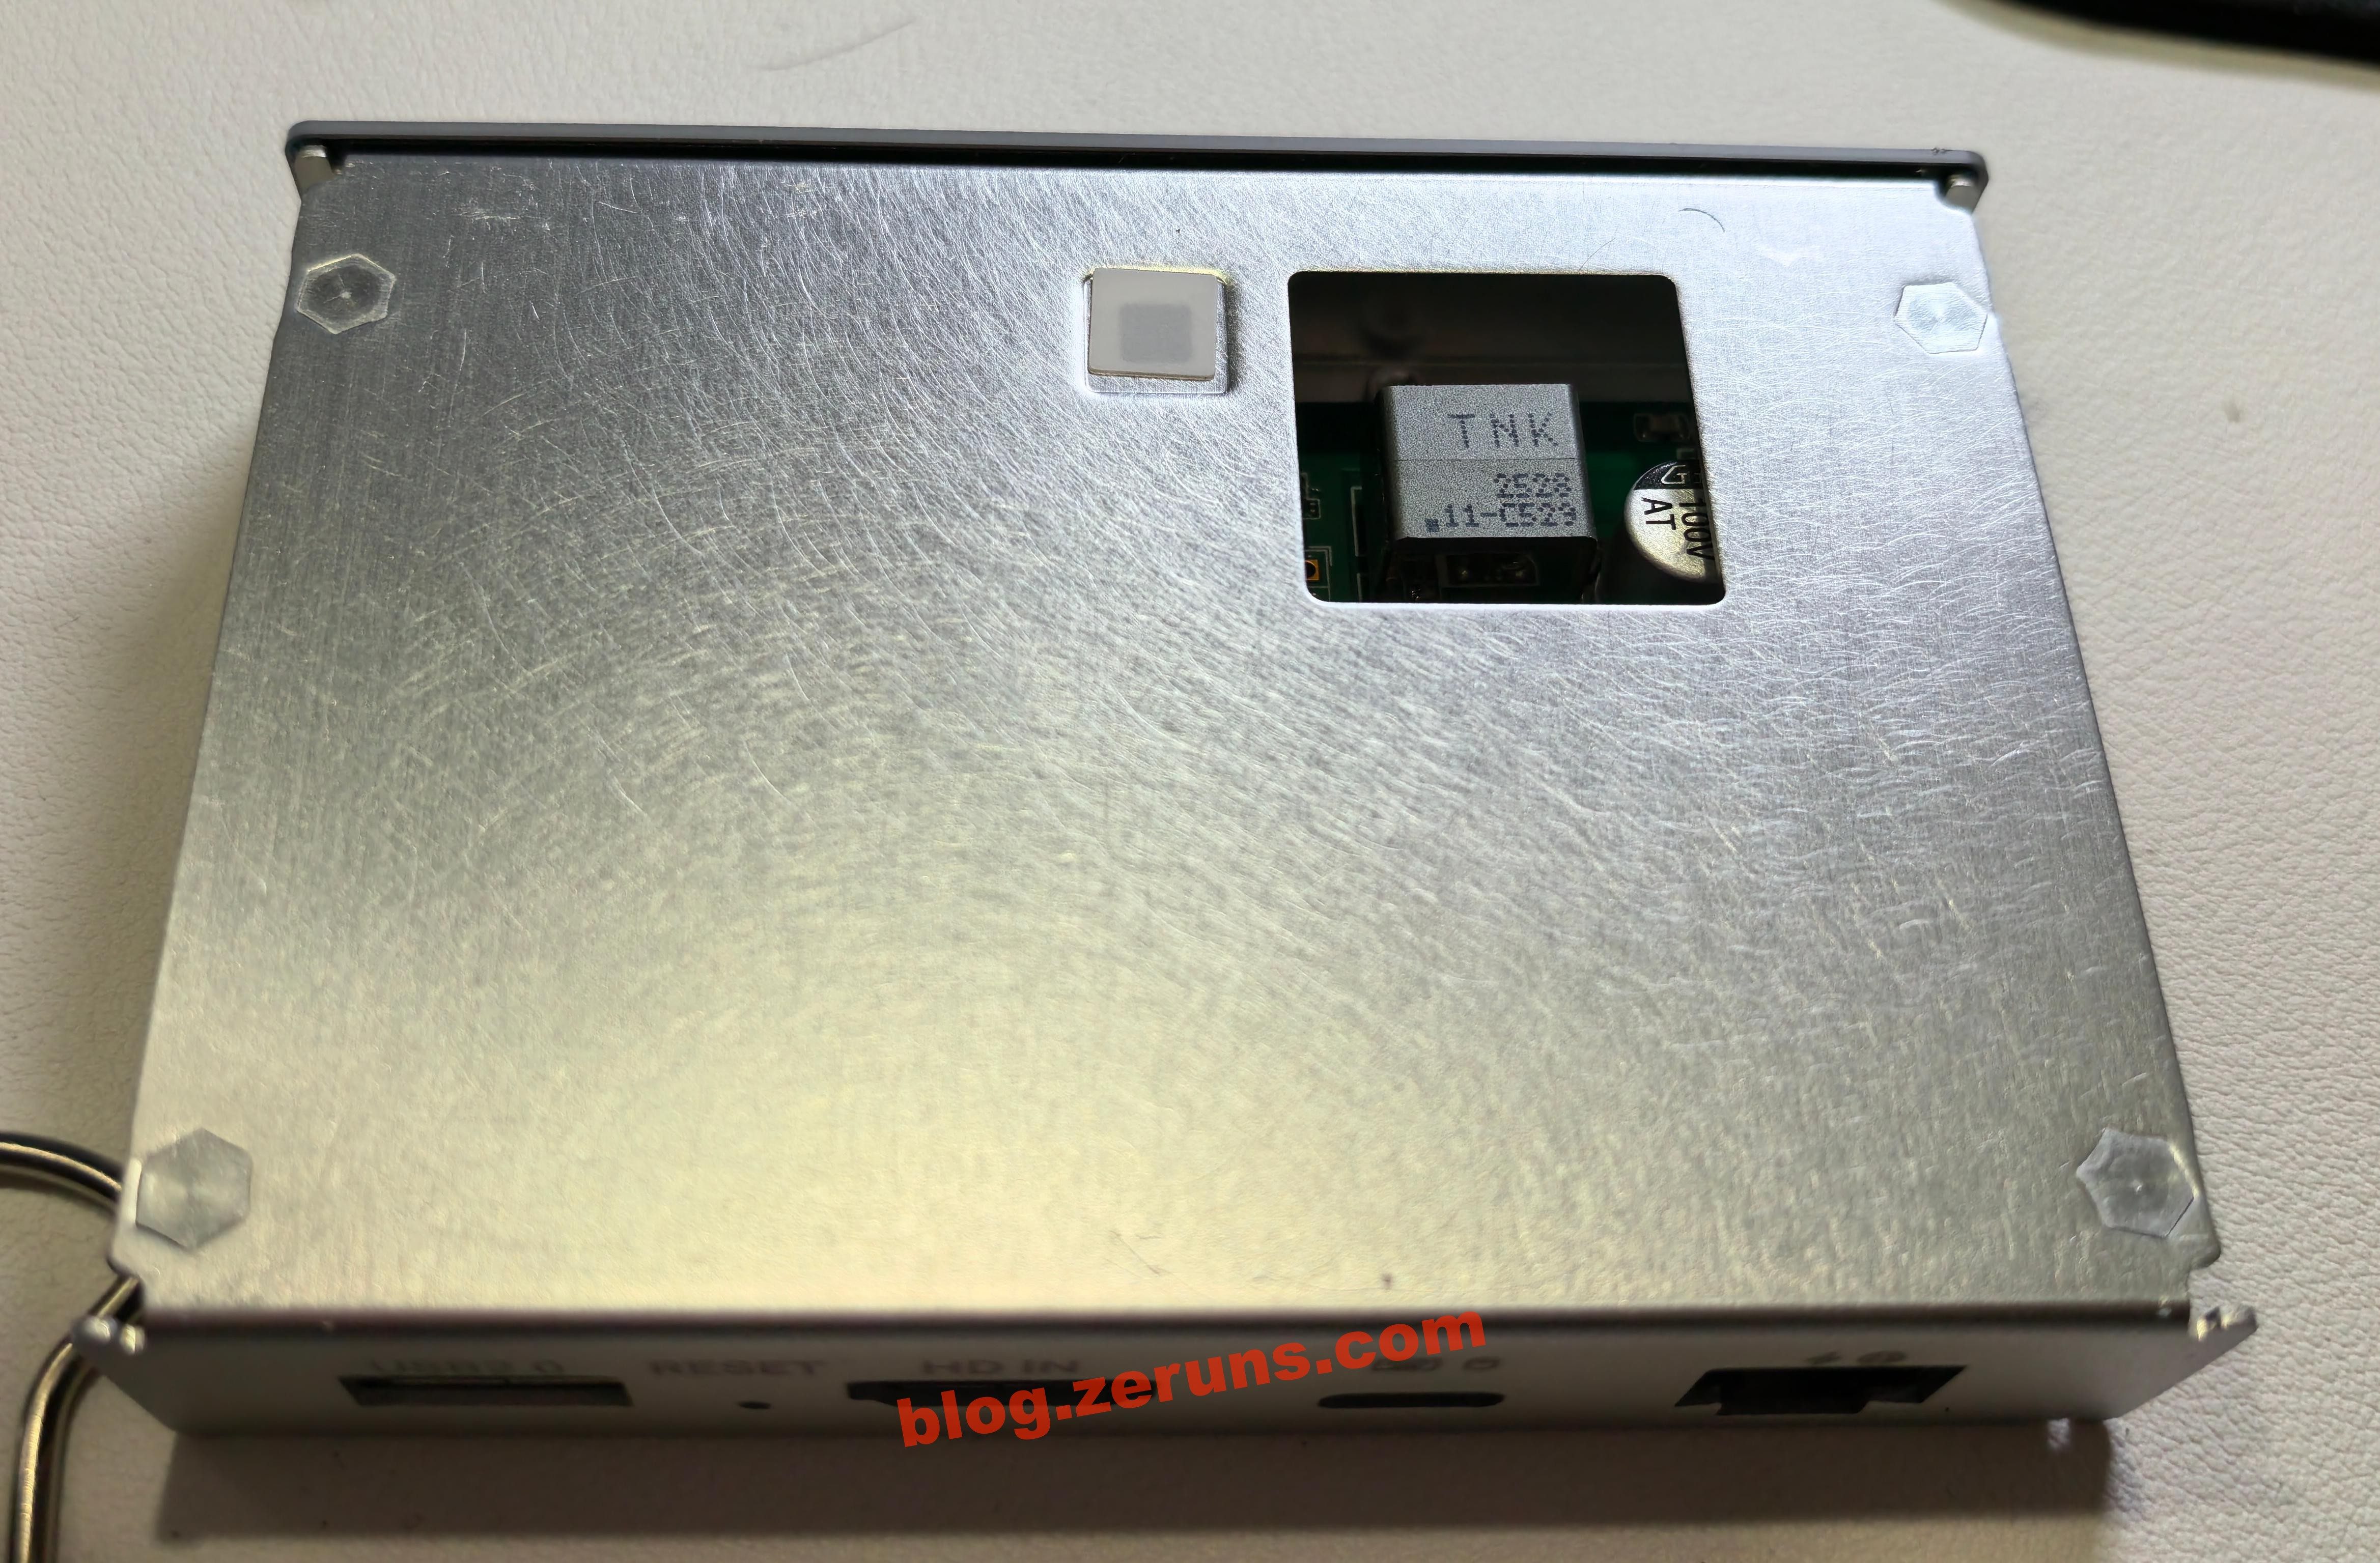
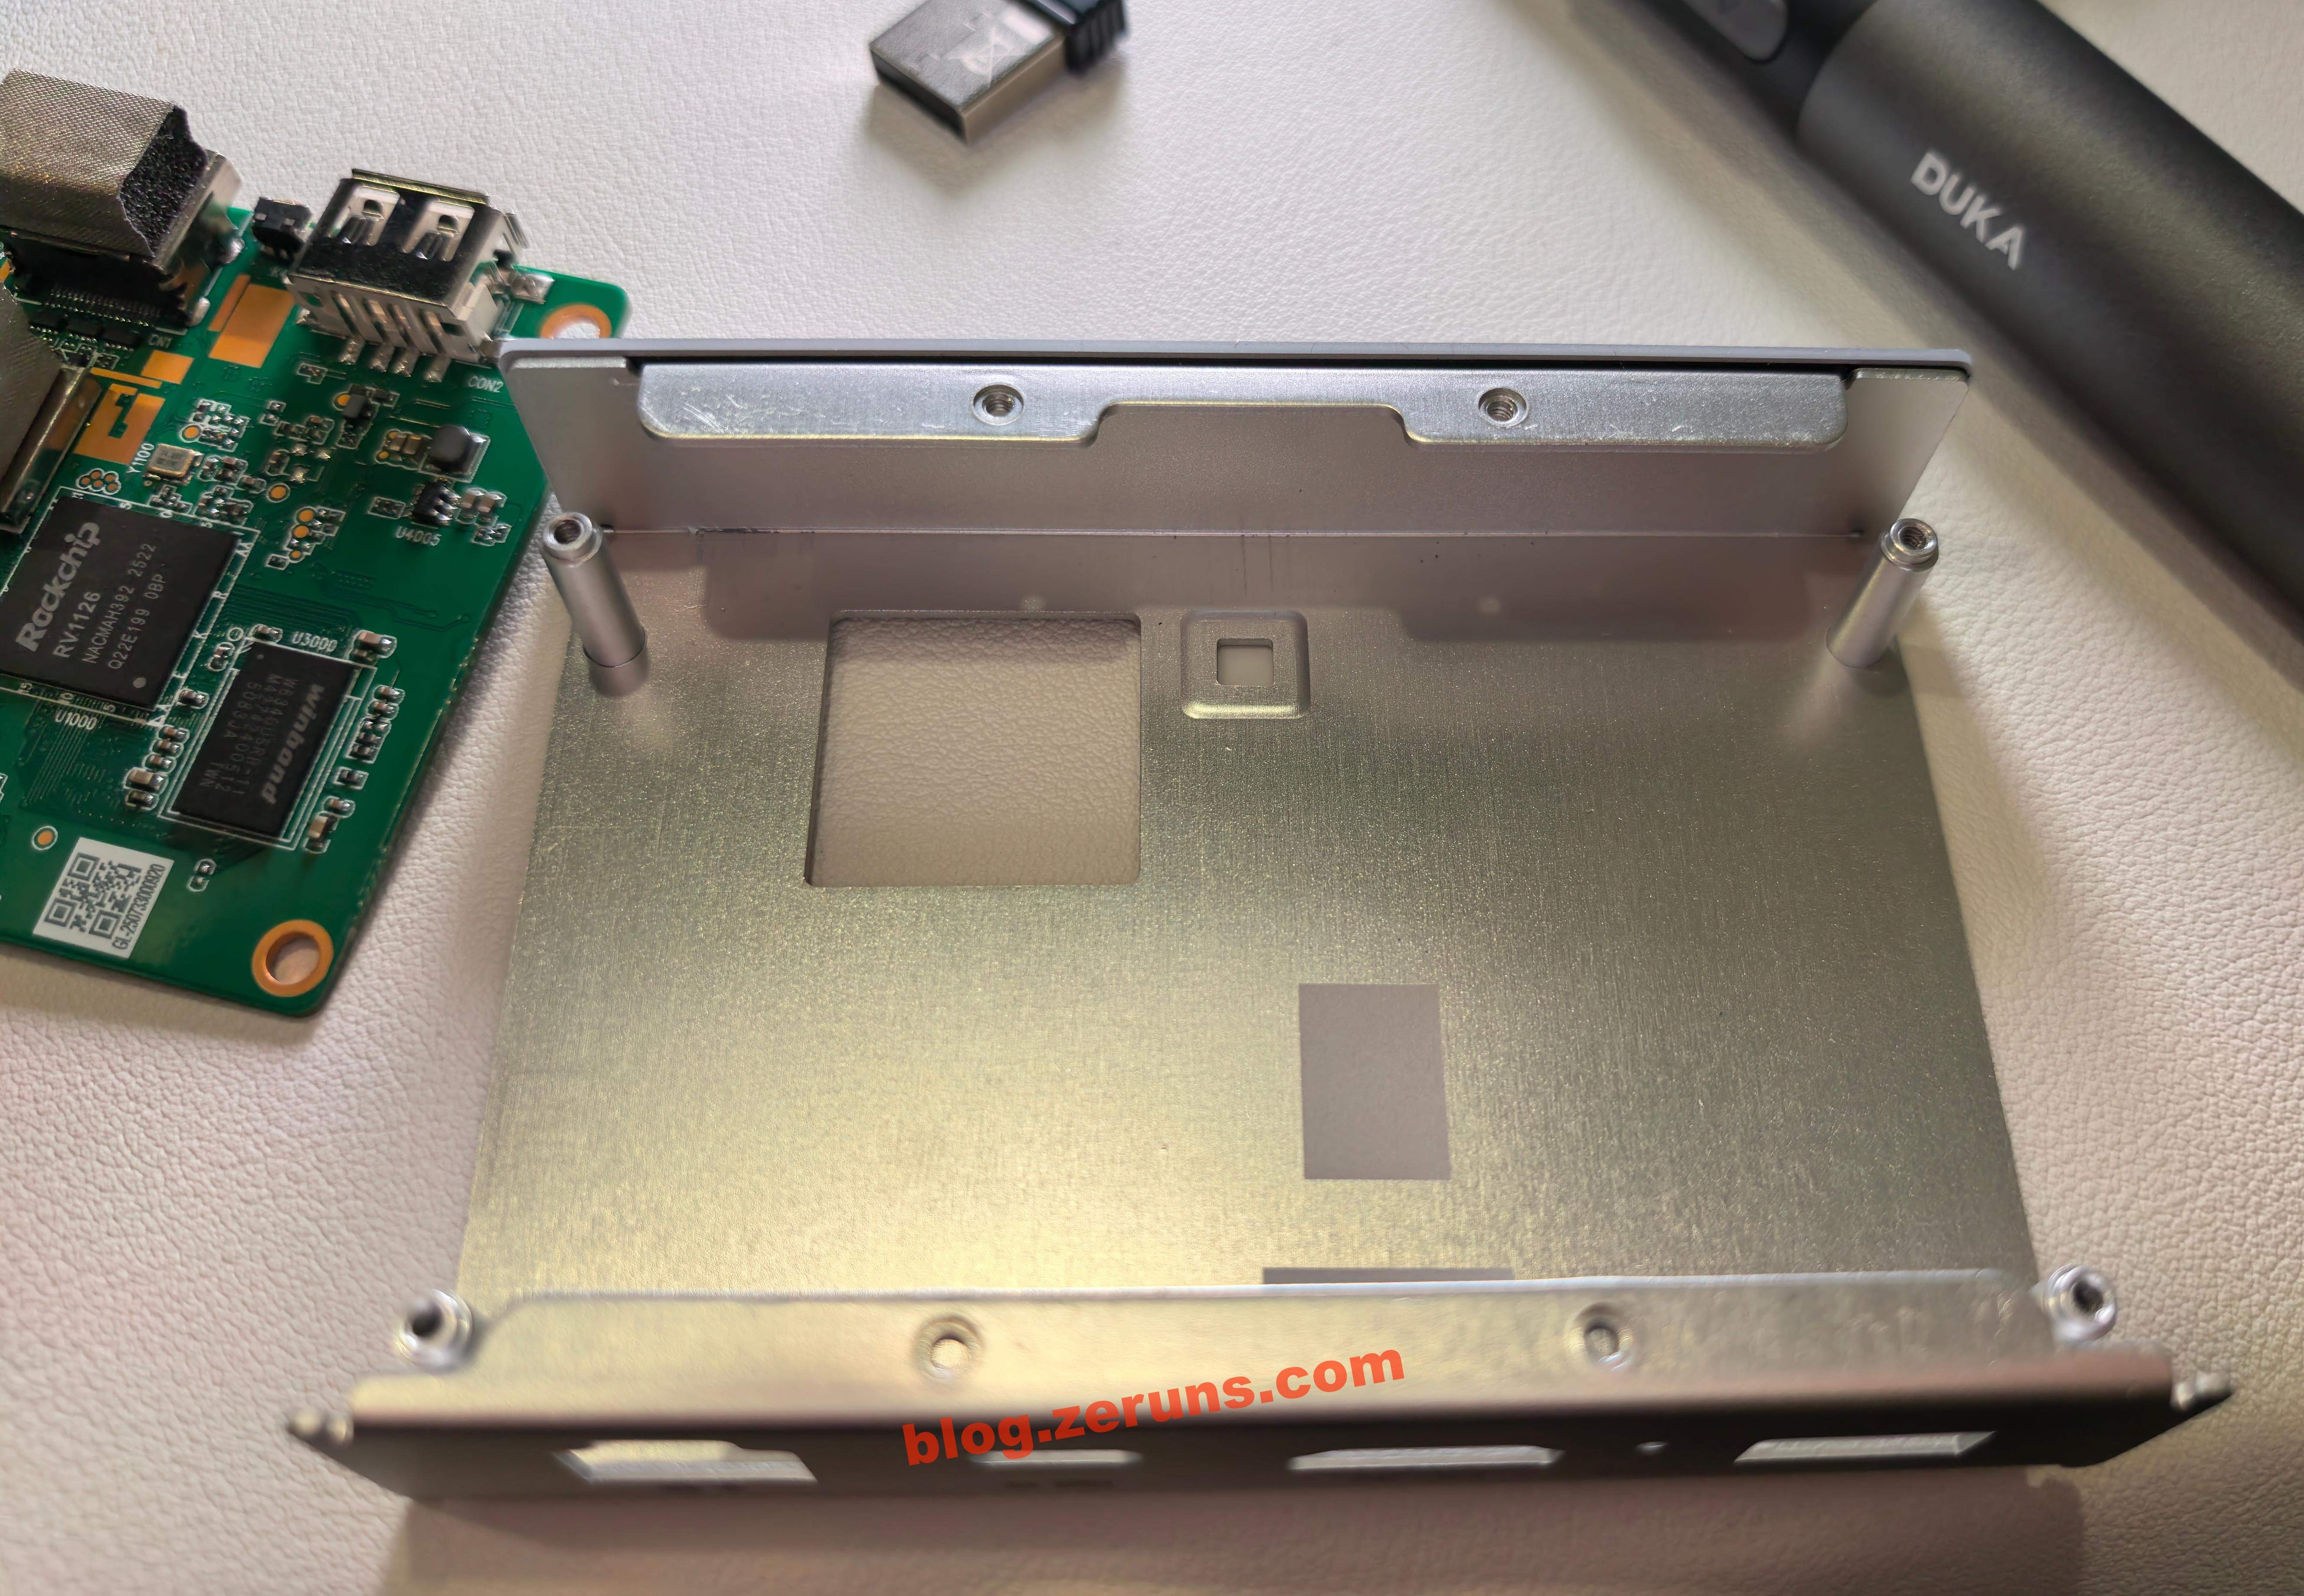
Задняя часть алюминиевого каркаса с вырезом под трансформатор.
Открутите винты на материнской плате и снимите печатную плату.
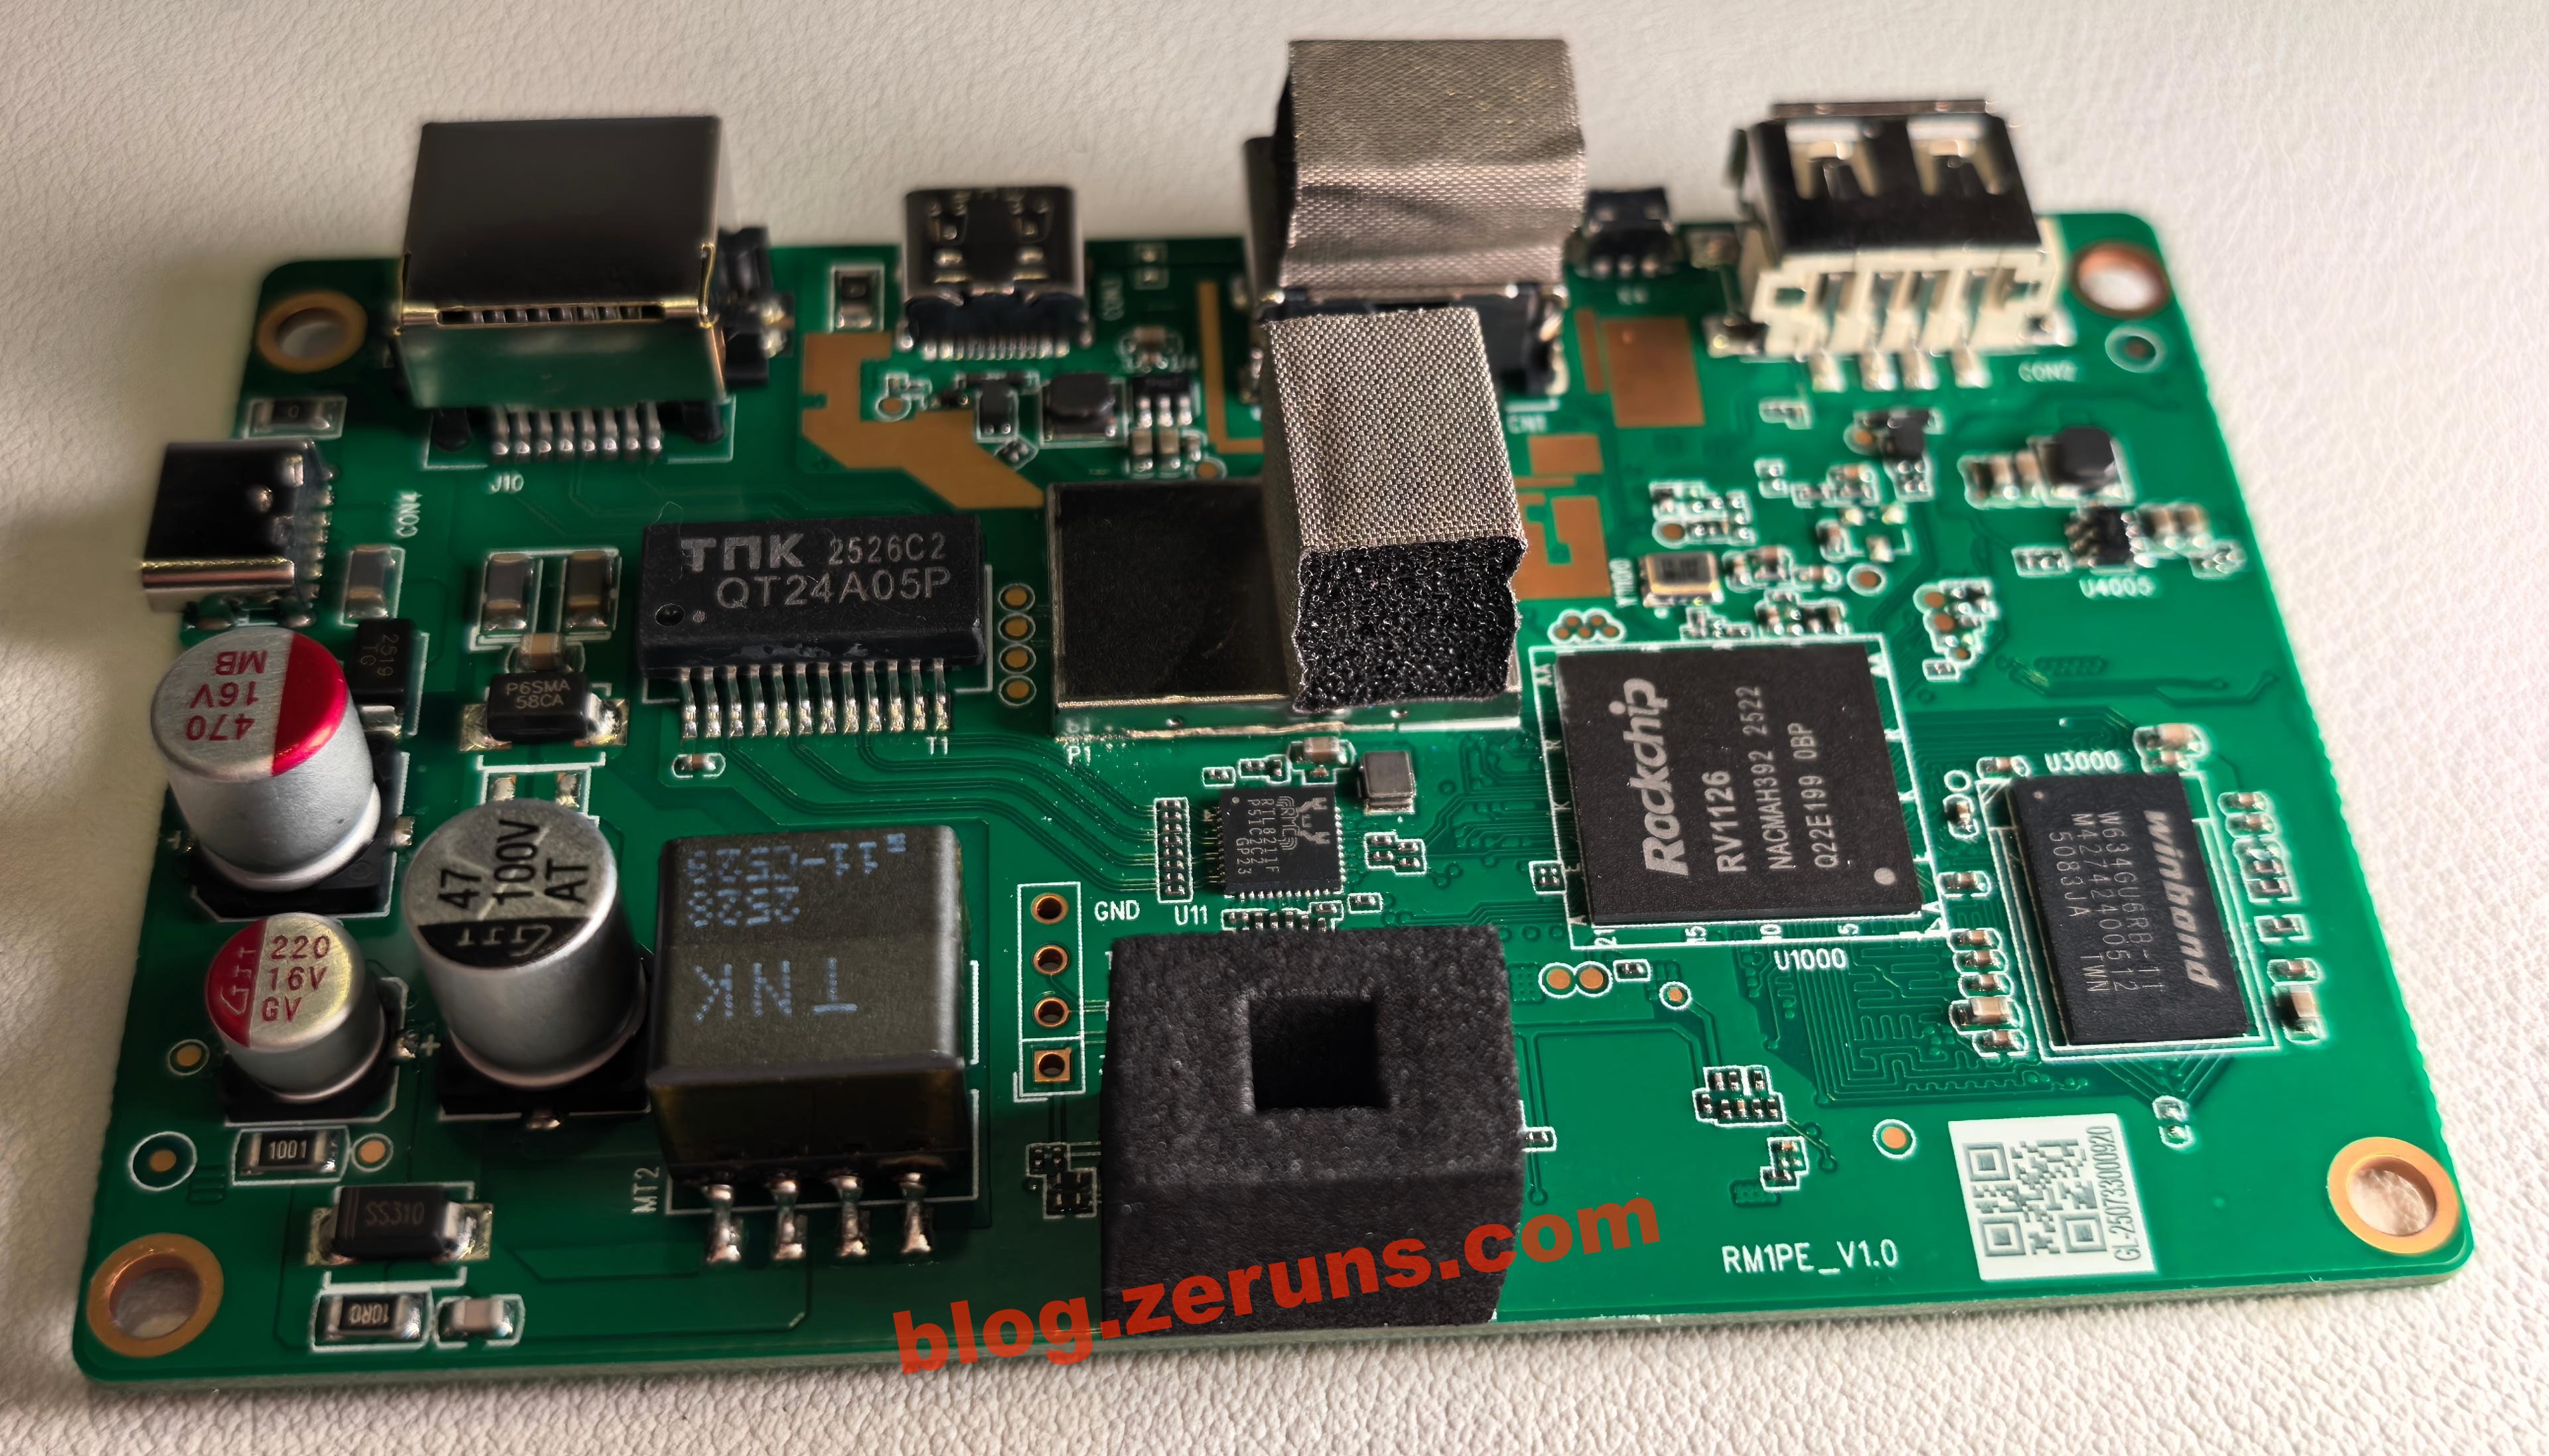
Передняя сторона материнской платы. Сквозные отверстия на этой печатной плате заполнены смолой — технология более дорогая, чем обычная маска для отверстий.
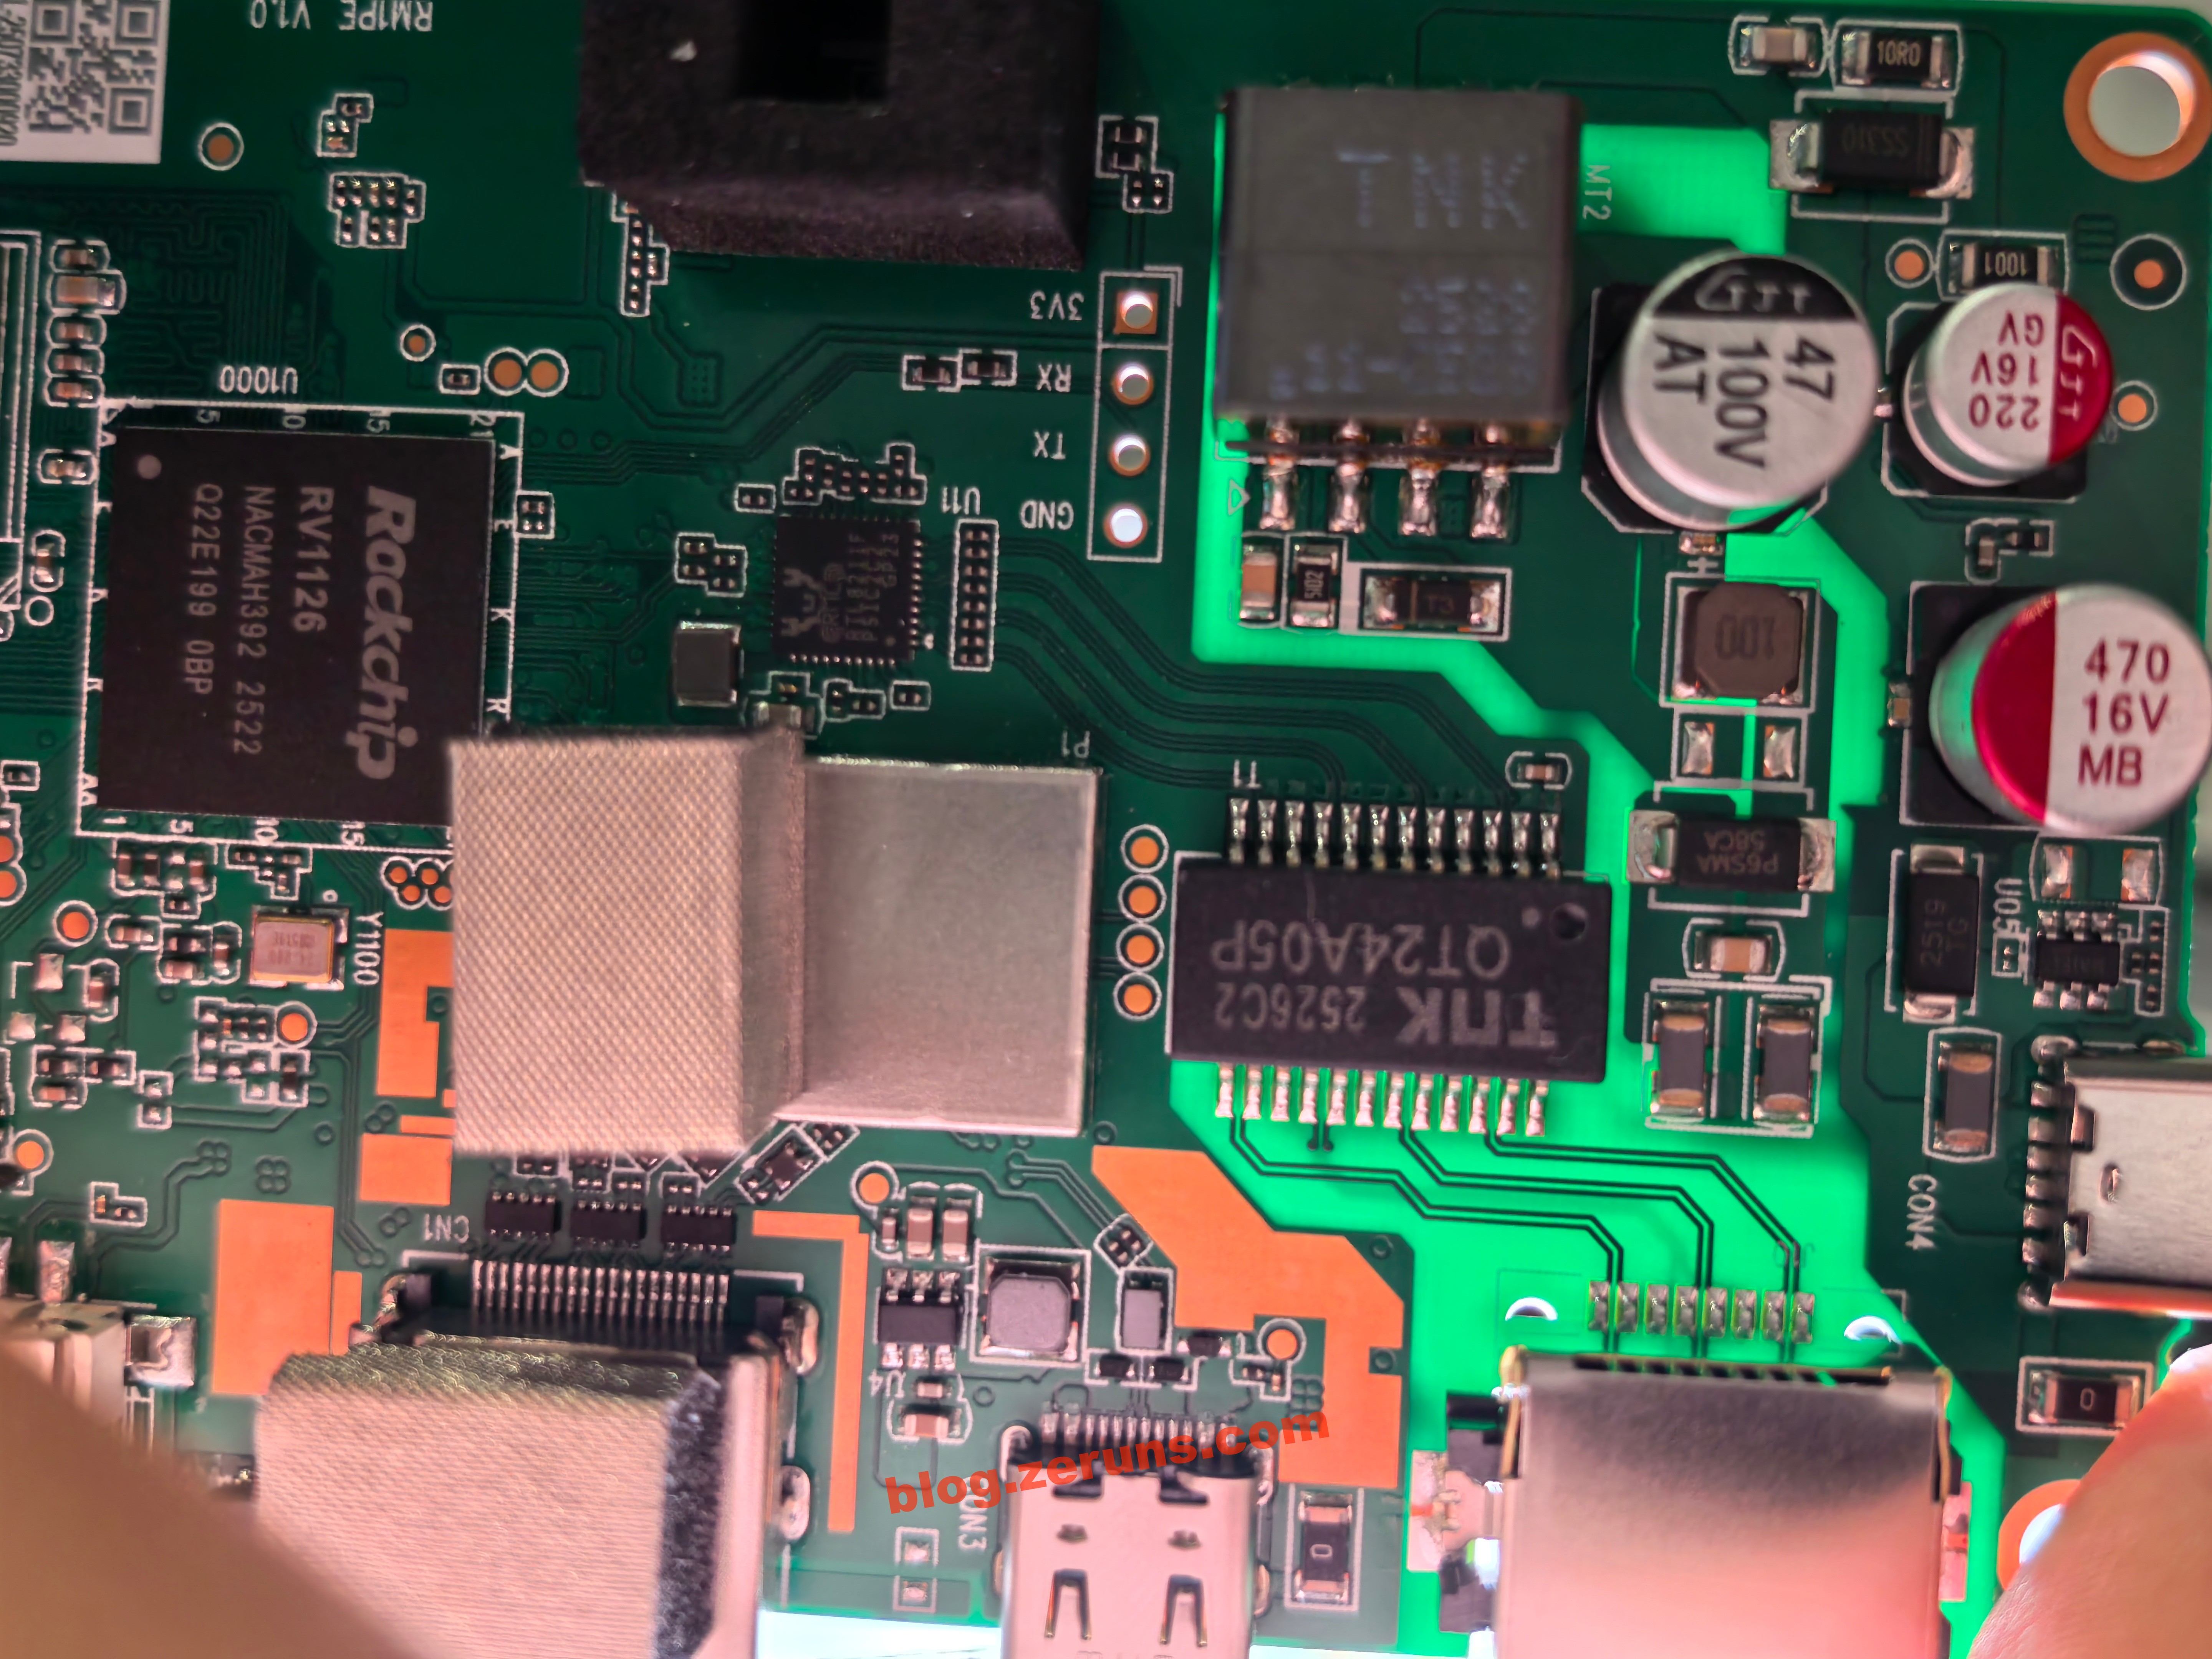
Под разъёмом LAN — чип QT24A05P, однопортовый гигабитный сетевой трансформатор с функцией PoE от компании TNK (Xunkang Technology).
Под ним расположен ещё один трансформатор TNK, по схеме, вероятно, является обратноходовым трансформатором источника питания PoE.
Рядом с процессором справа — чип с маркировкой W634GU6RB-11, это 4 Гбит (512 Мбайт) DDR3L-память от Winbond (Wuhan). На обратной стороне платы установлен ещё один такой же чип, итого объём ОЗУ составляет 1 Гбайт.
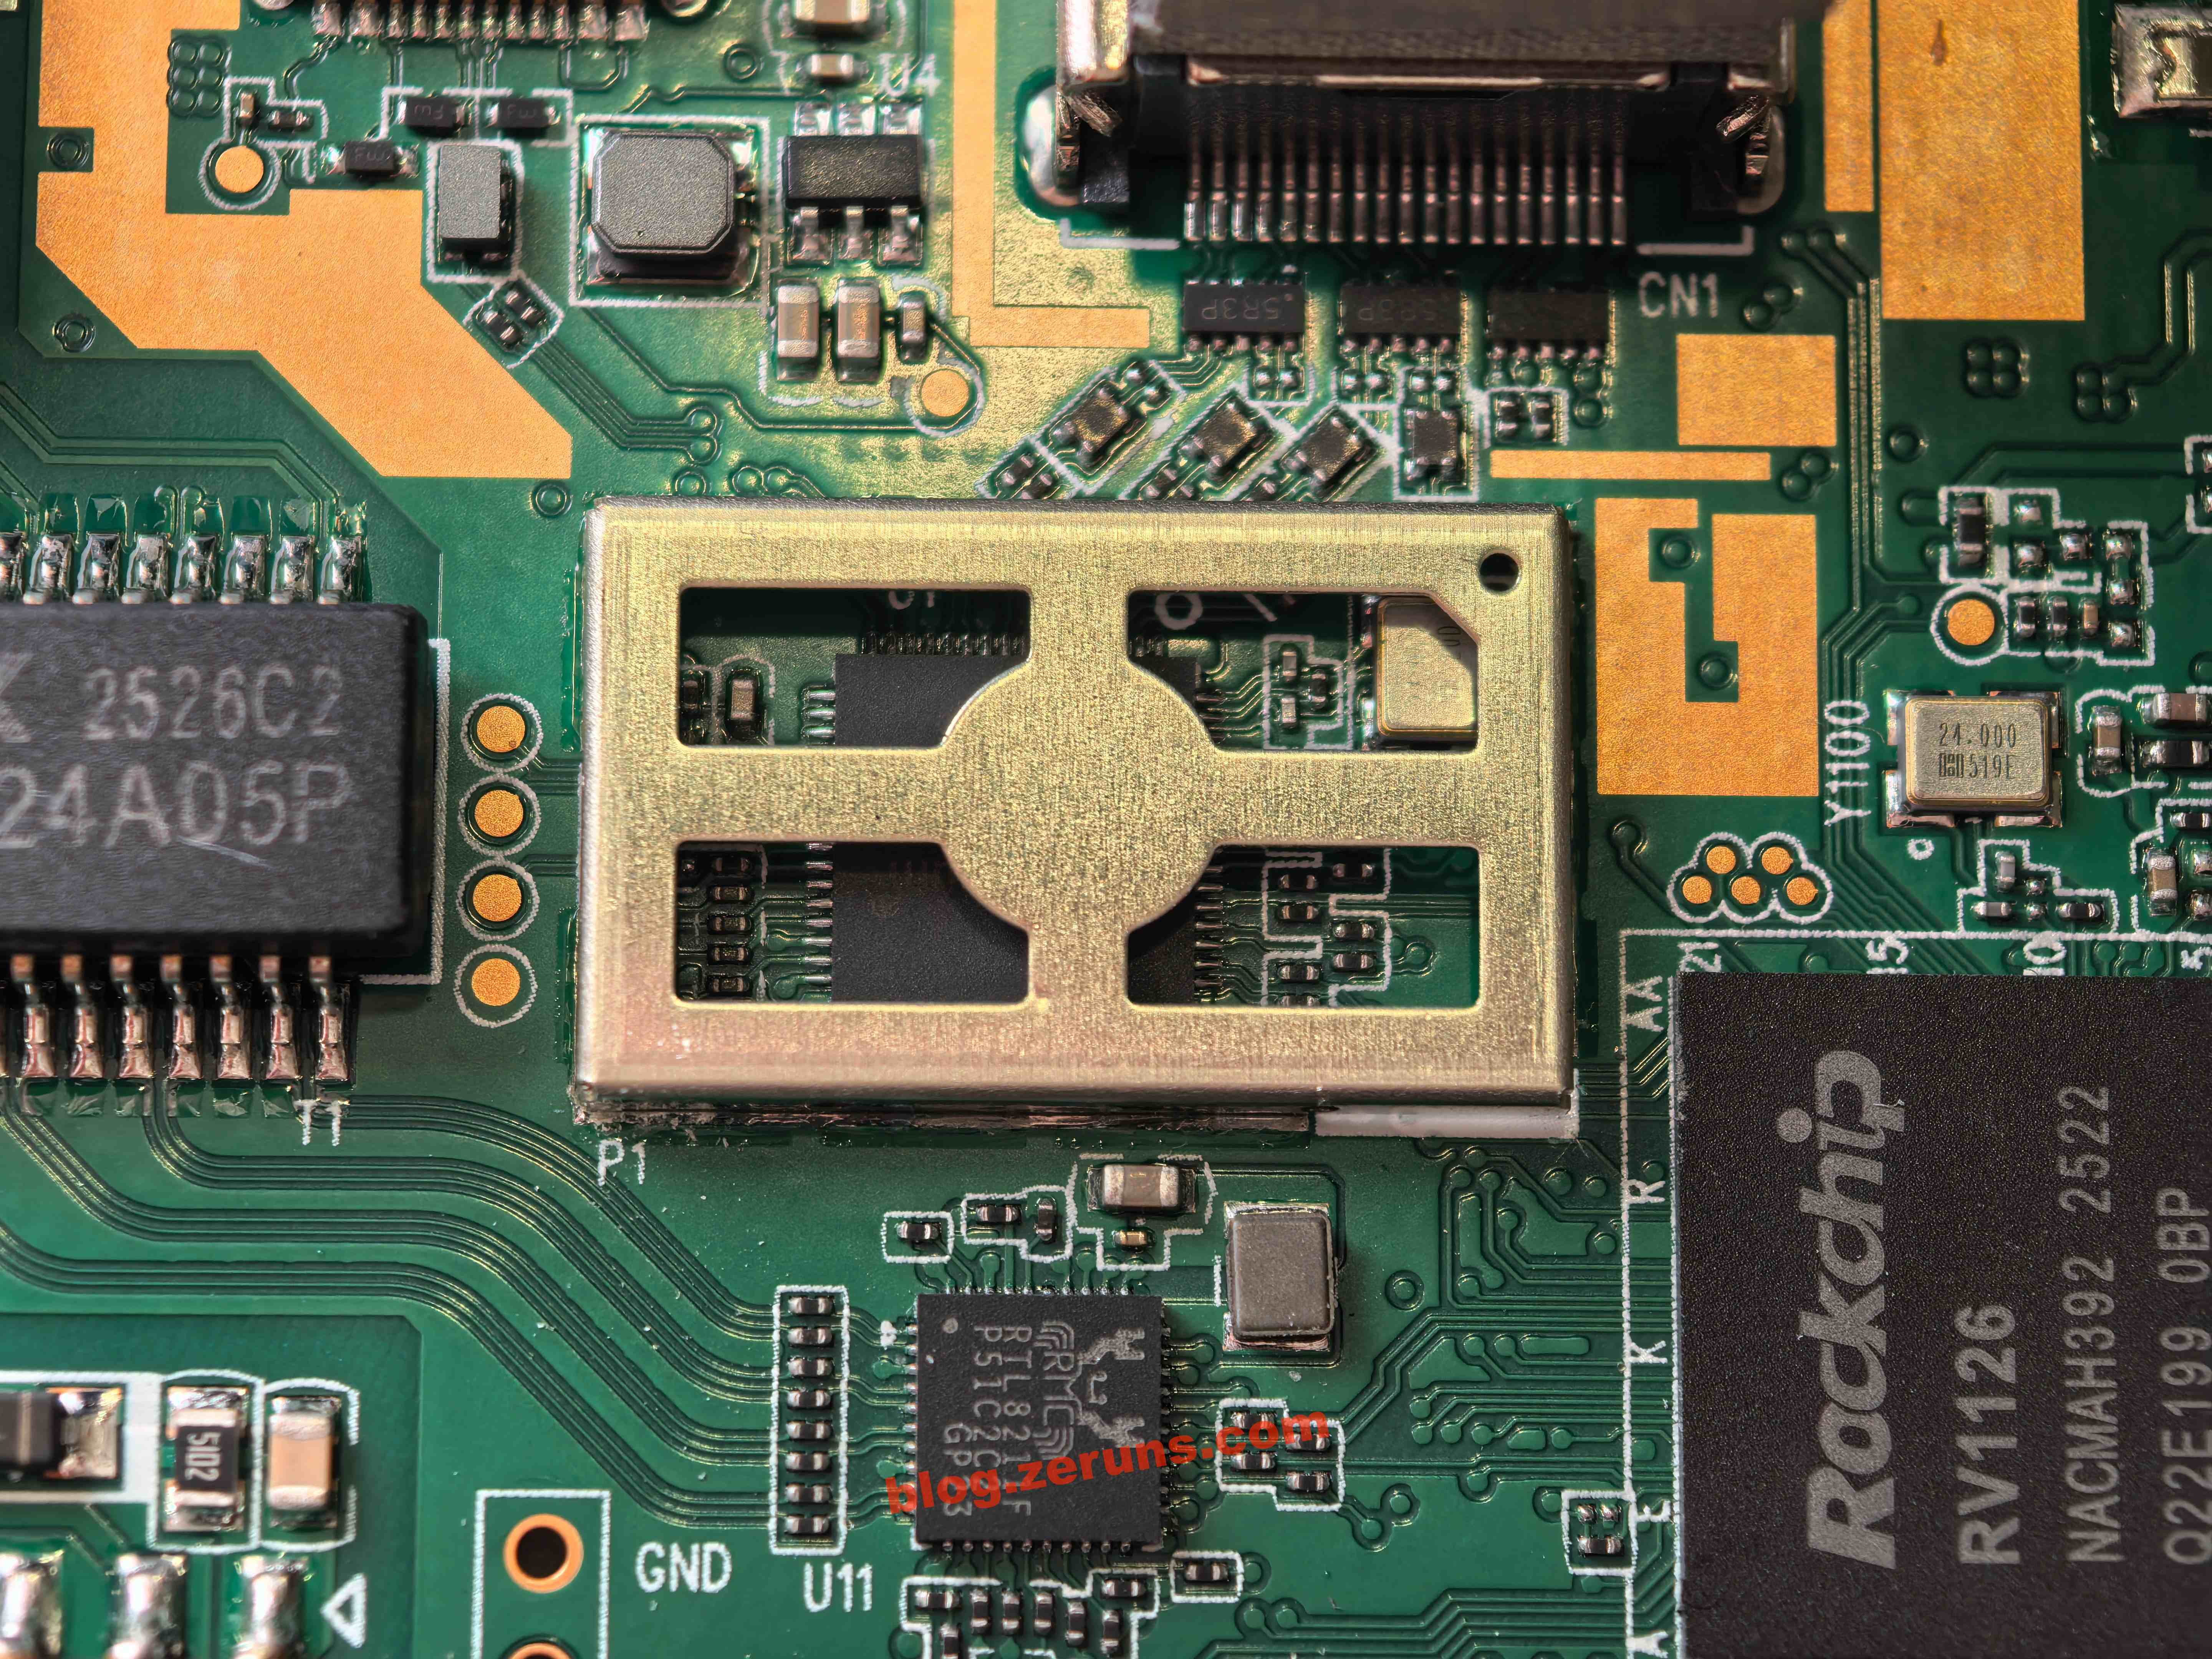
После снятия экранирующей крышки рядом с разъёмом HDMI:
Чип в правом нижнем углу экранирующей крышки — RV1126 от Rockchip (Ruixinwei), четырёхъядерный ARM Cortex-A7 + RISC-V MCU, 2.0 Tops NPU, 14M ISP, поддерживает кодирование и декодирование видео 4K H.264/H.265.
Чип под экраном — RTL8211F от Realtek (Ruiyu), приёмопередатчик физического уровня (PHY) гигабитной сети Ethernet.
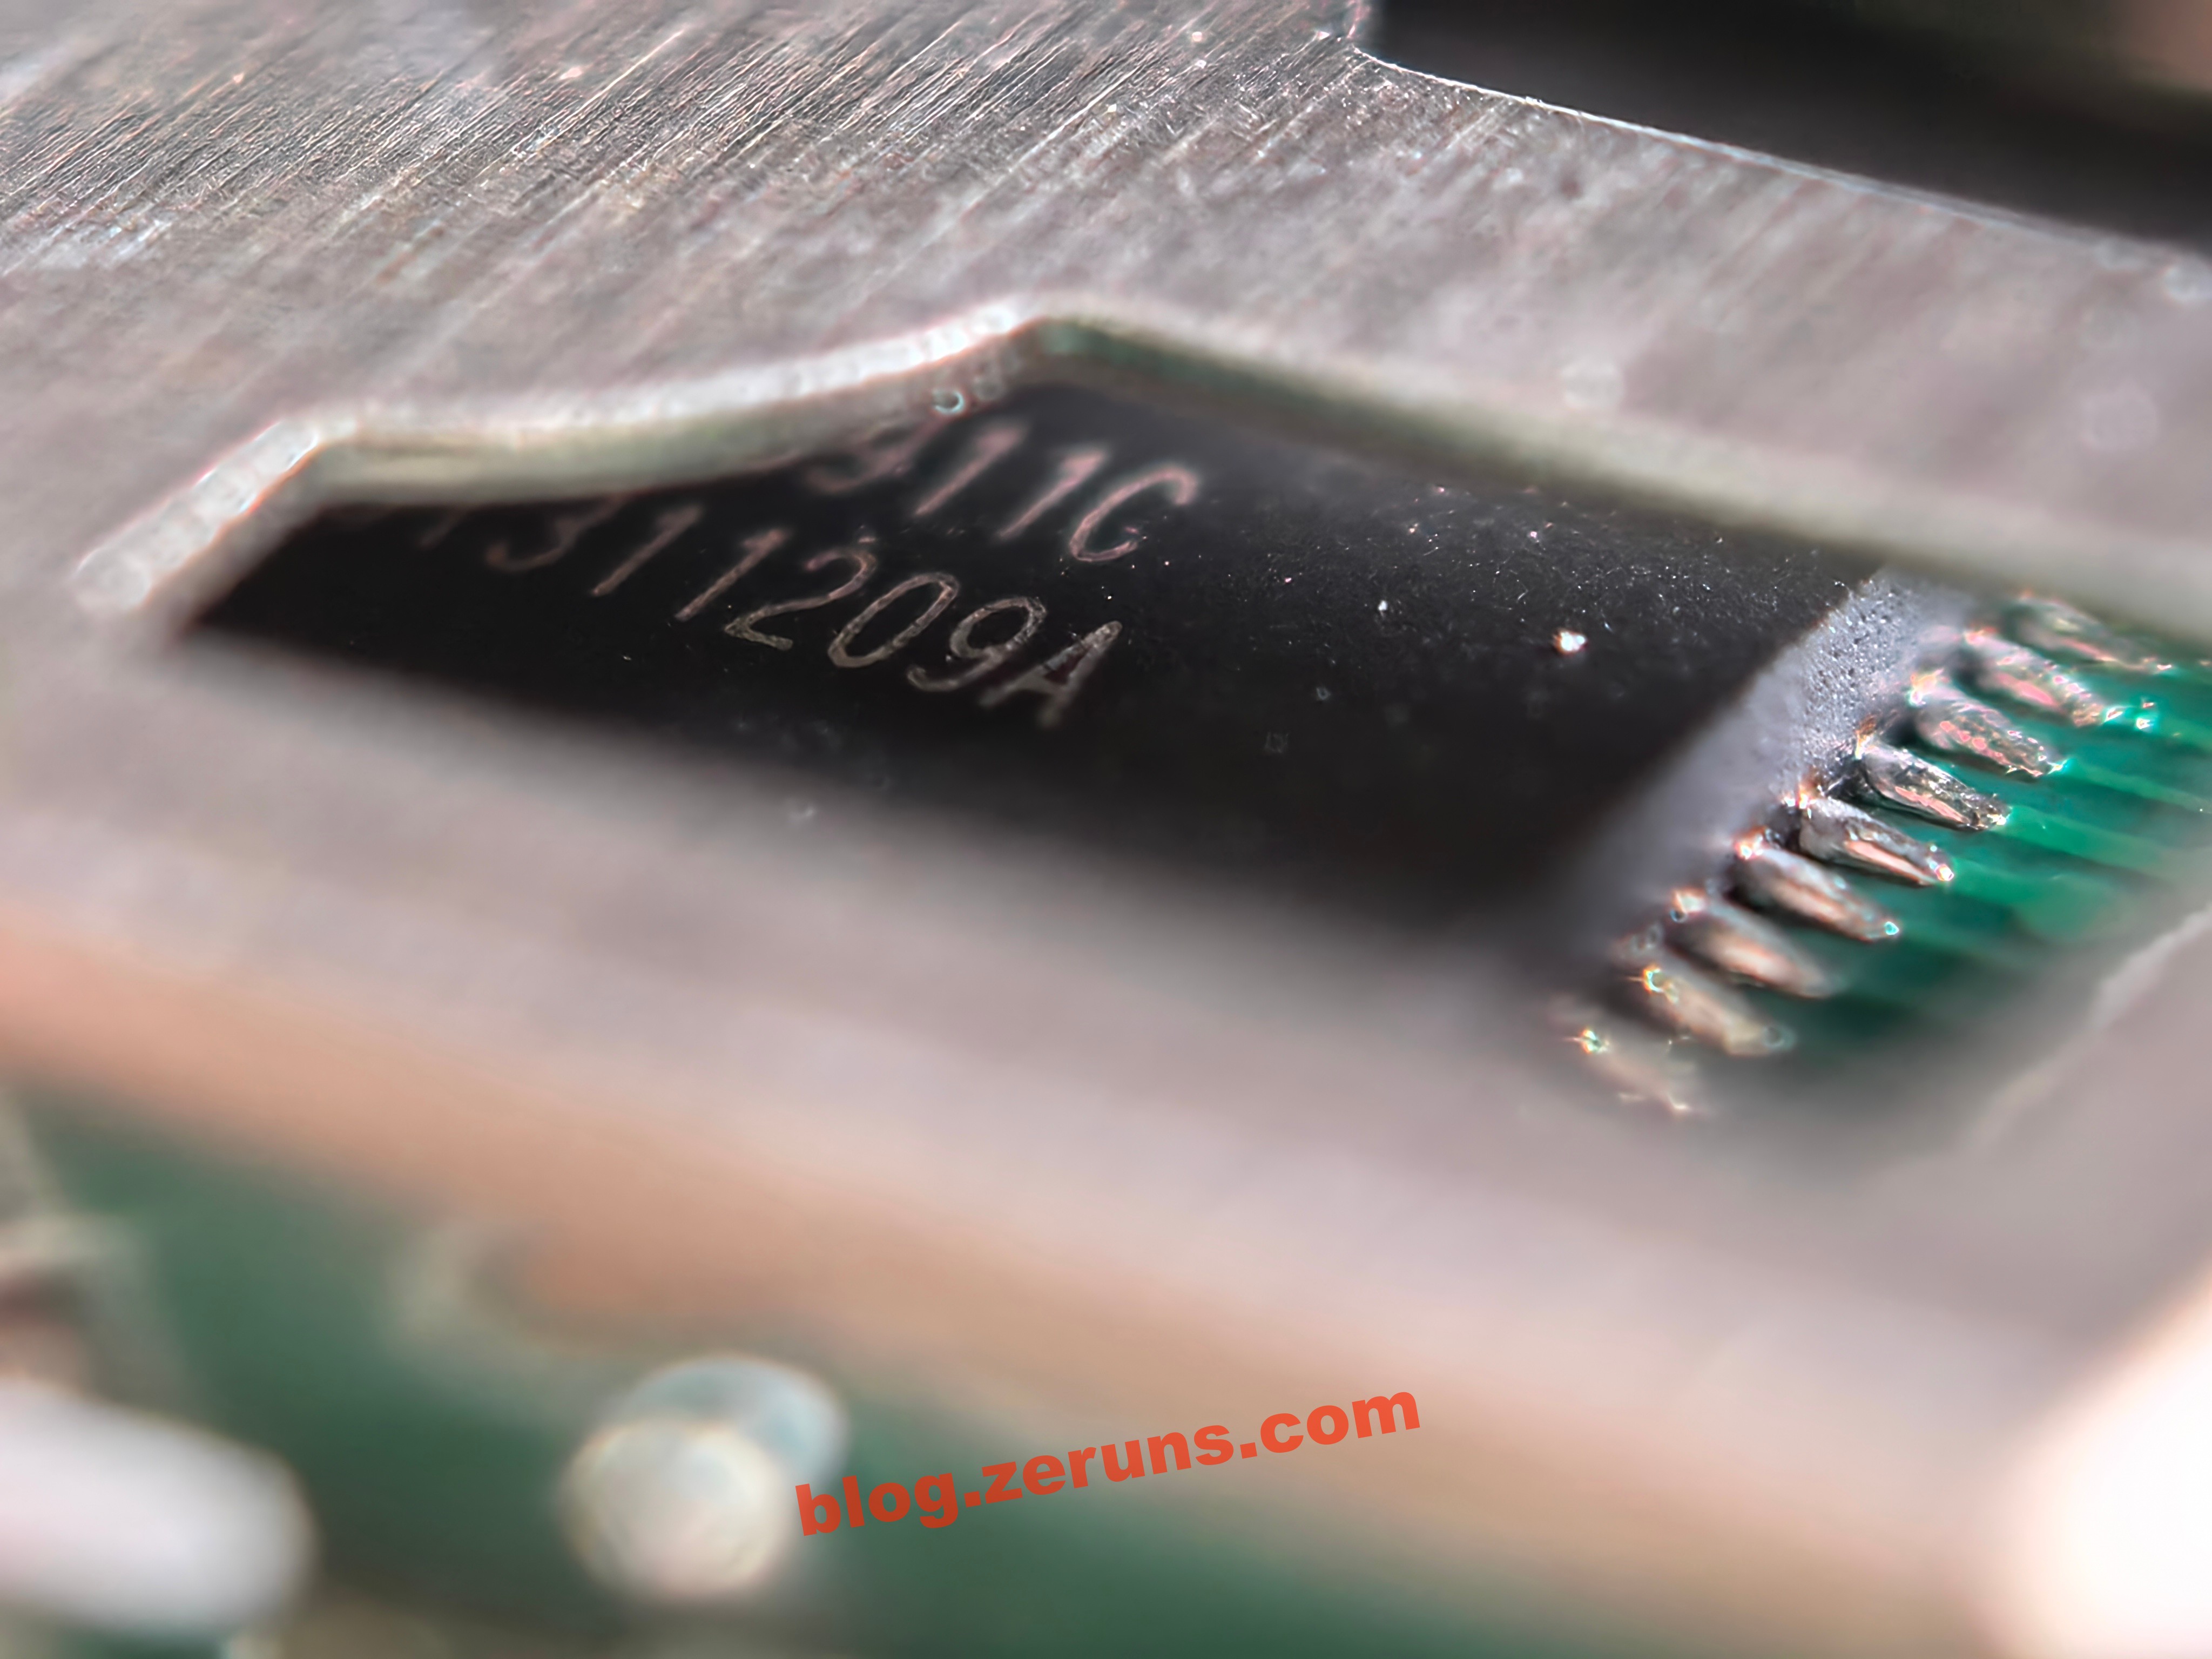
Модель чипа под экраном — LT6911C, HDMI в MIPI/LVDS/CSI преобразователь от Lontium Semiconductor, поддерживает HDMI 1.4, обладает полноценными возможностями обработки аудио и гибким интерфейсом управления.
Задняя сторона материнской платы:
Слева два моста-выпрямителя, вероятно, часть схемы питания PoE. В правом верхнем углу — чип TME7350 от Tollsemi — стандартный приёмный контроллер PoE, соответствует стандарту 802.3af, с обратноходовым преобразователем. Обратноходовой трансформатор расположен на передней стороне платы.
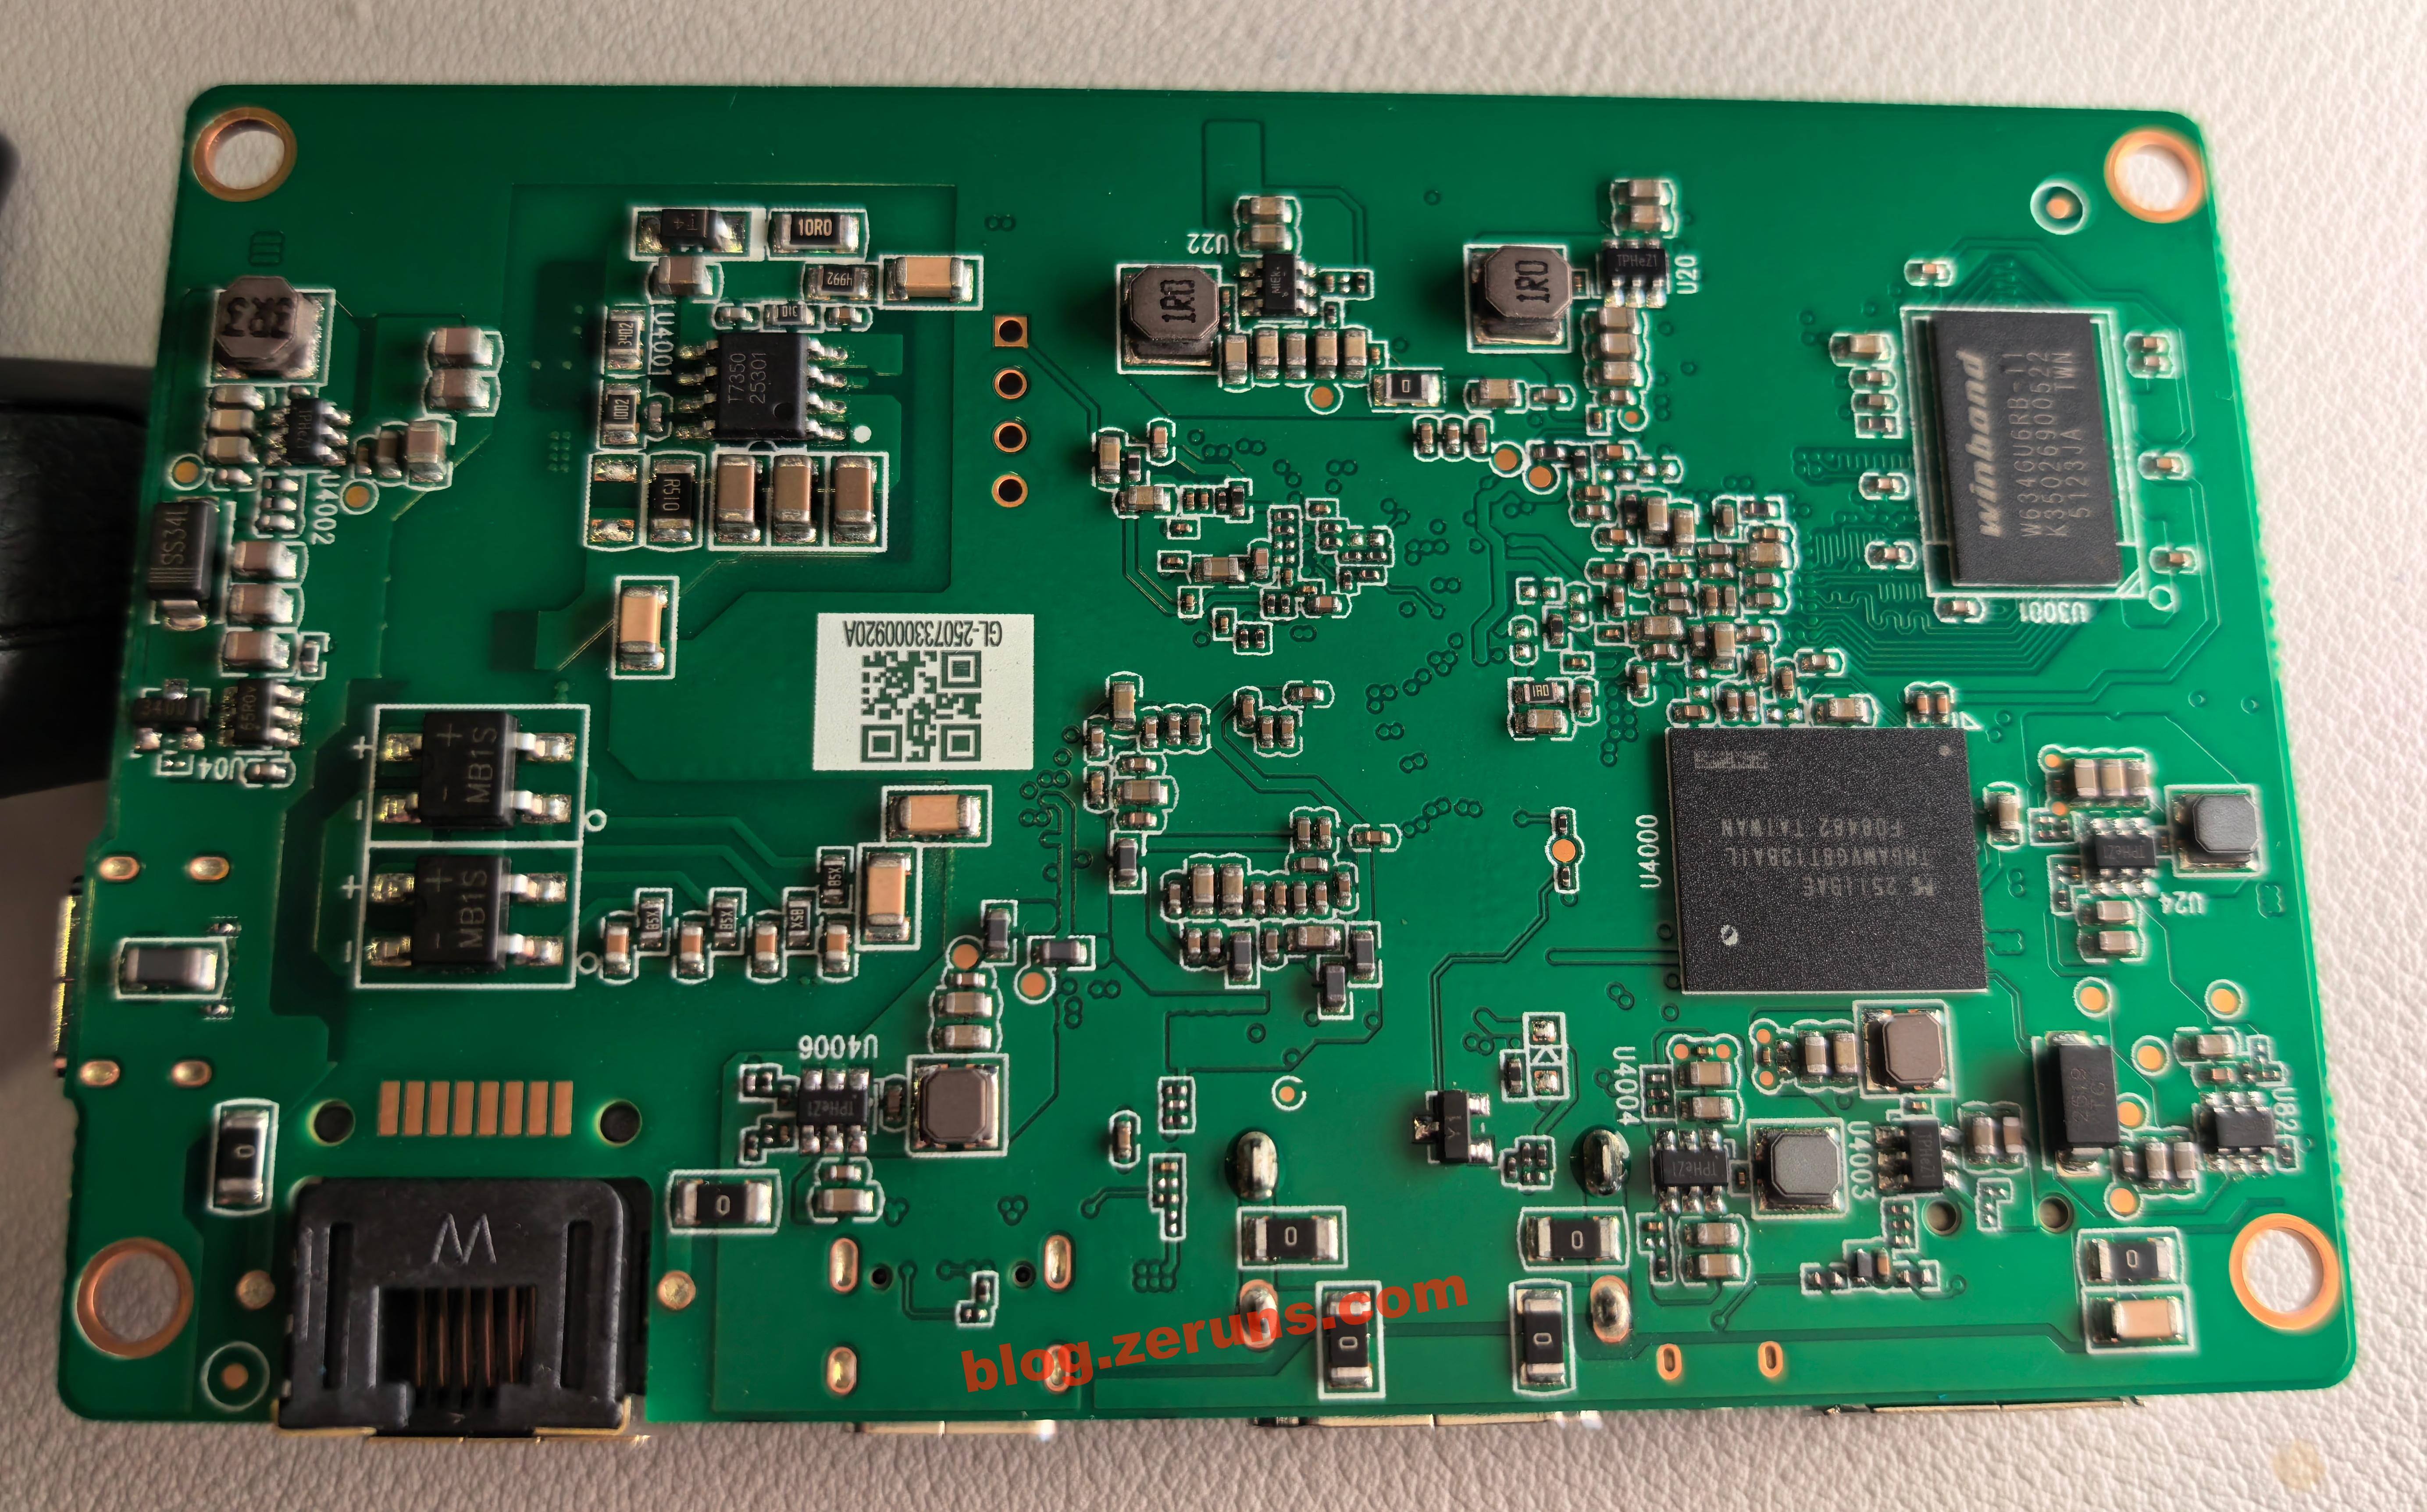
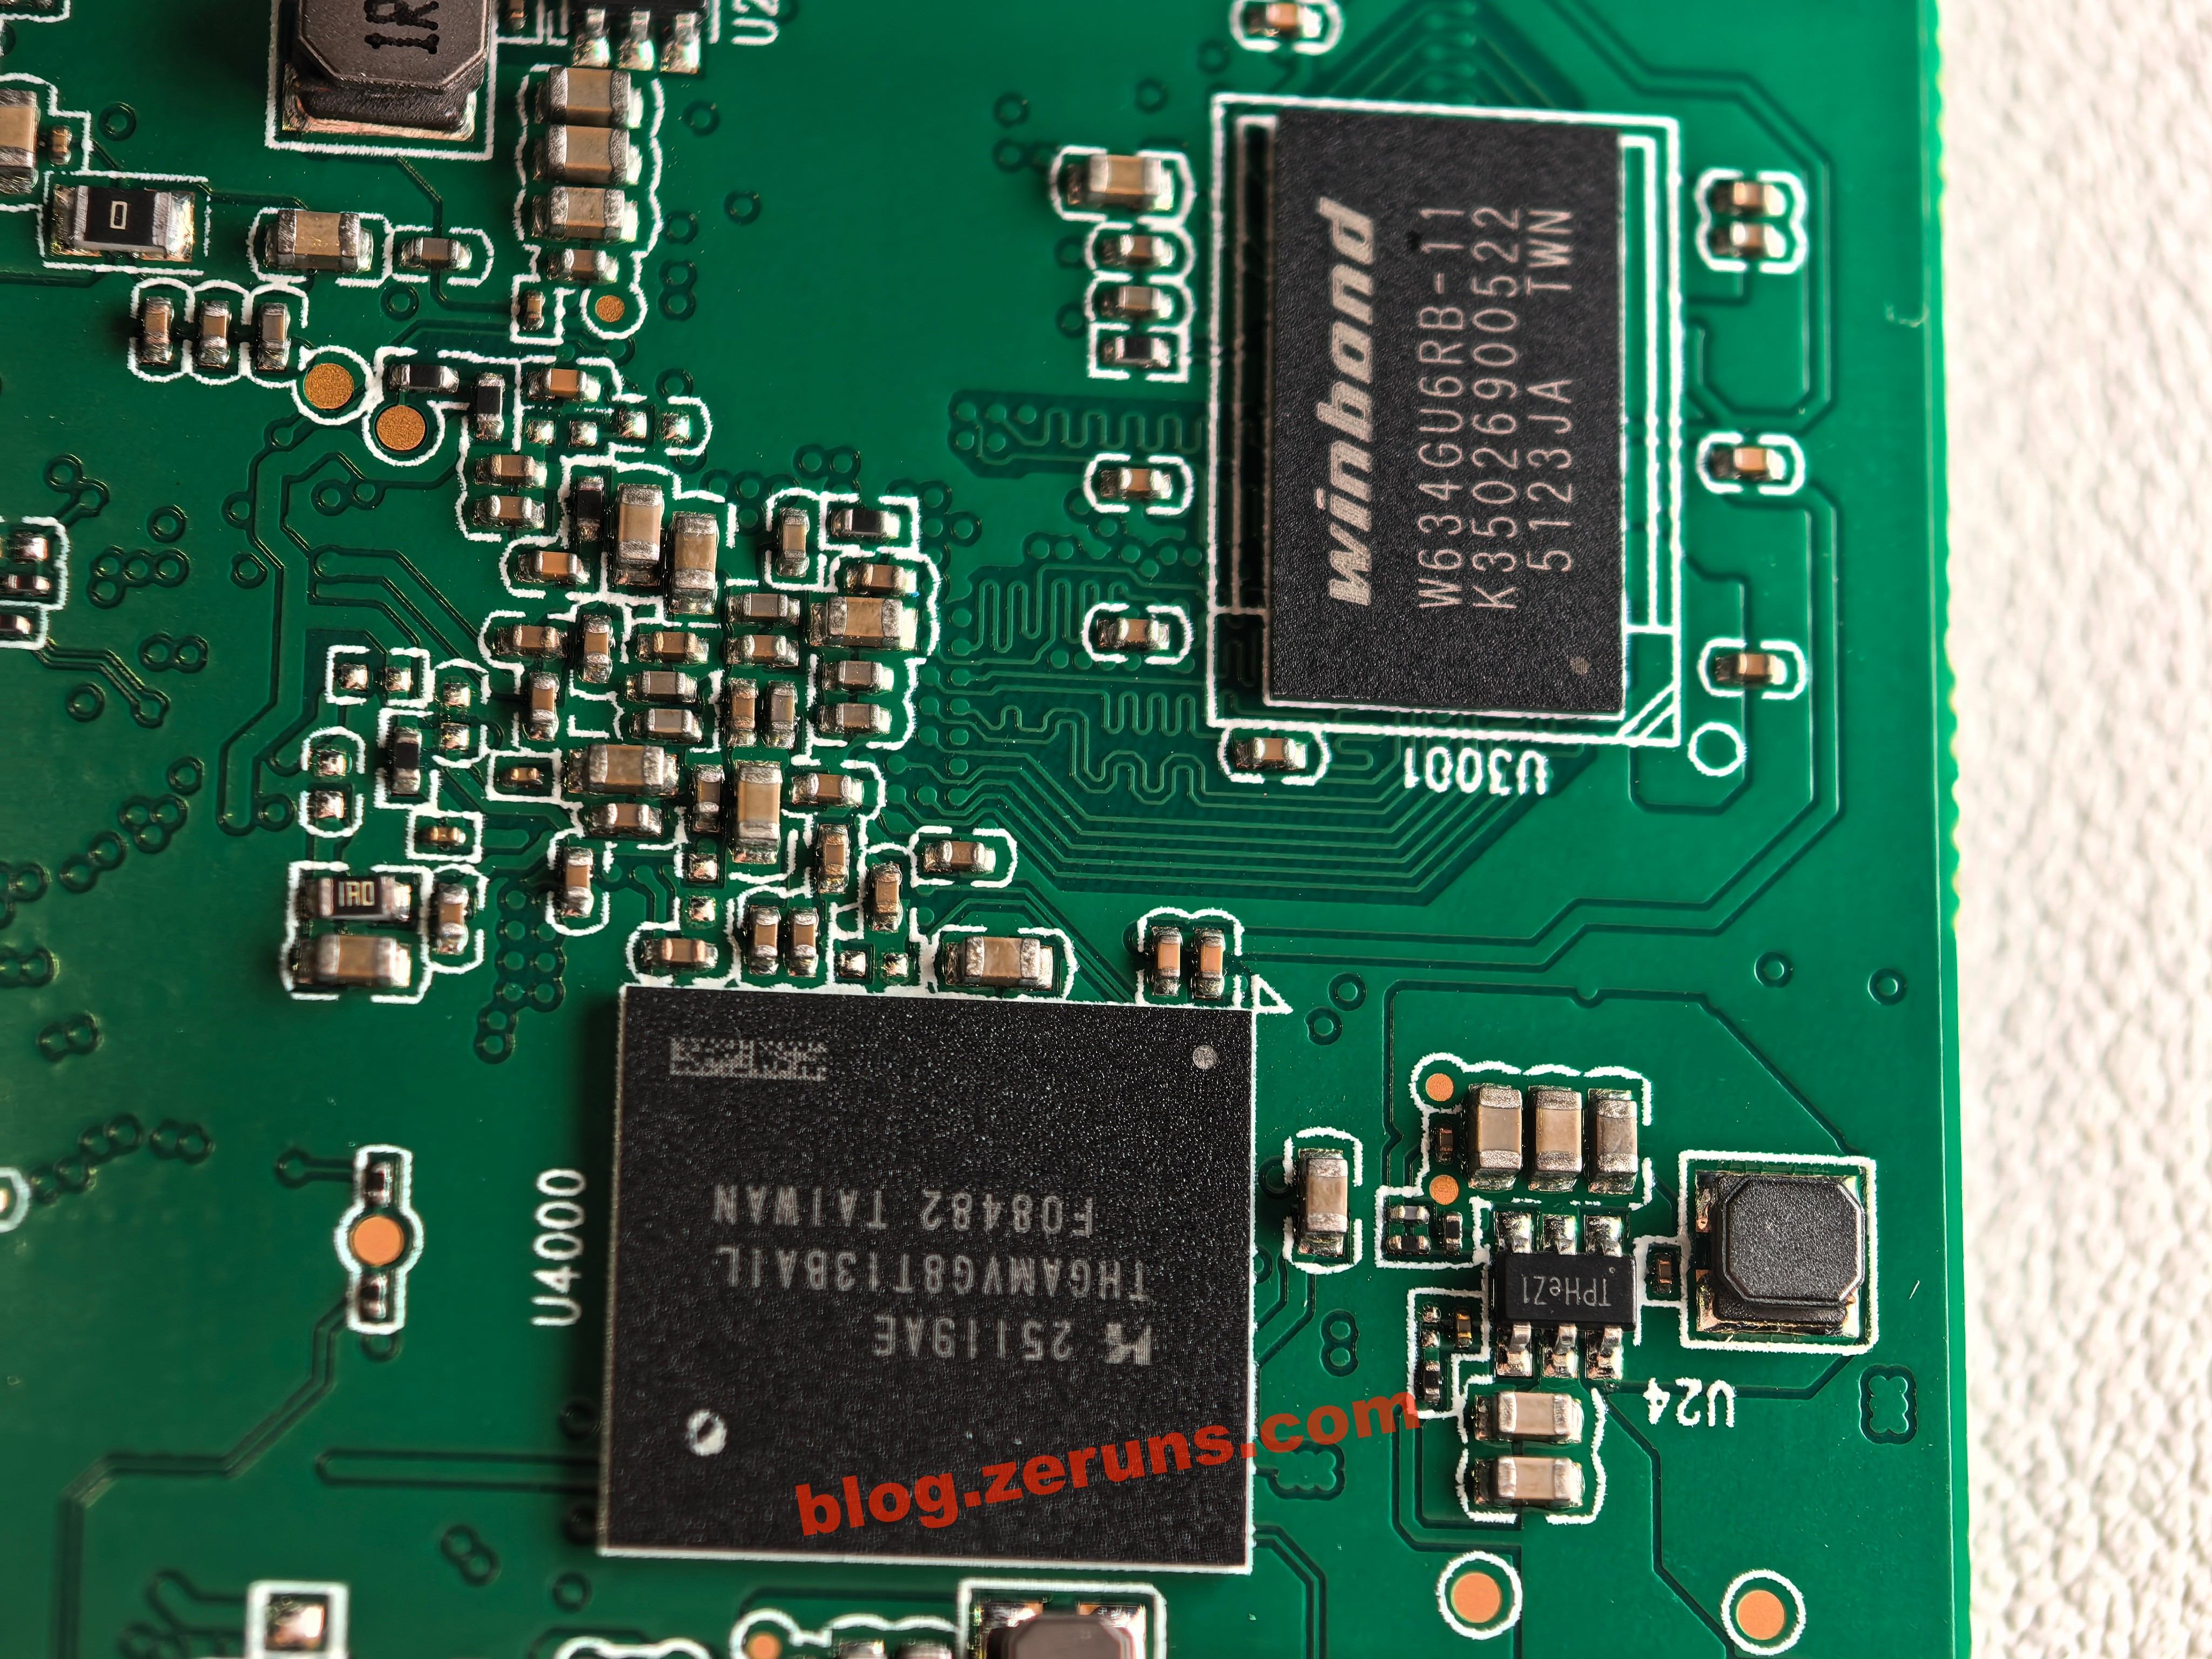
На задней стороне материнской платы расположен чип THGAMVG8T13BAIL от KIOXIA (Kioxia), флэш-память e-MMC 5.1 объёмом 32 Гбайт, максимальная скорость до 400 Мбайт/с.
Справа — чип питания DC-DC с маркировкой TPHeZ1, модель неизвестна, данные не найдены.
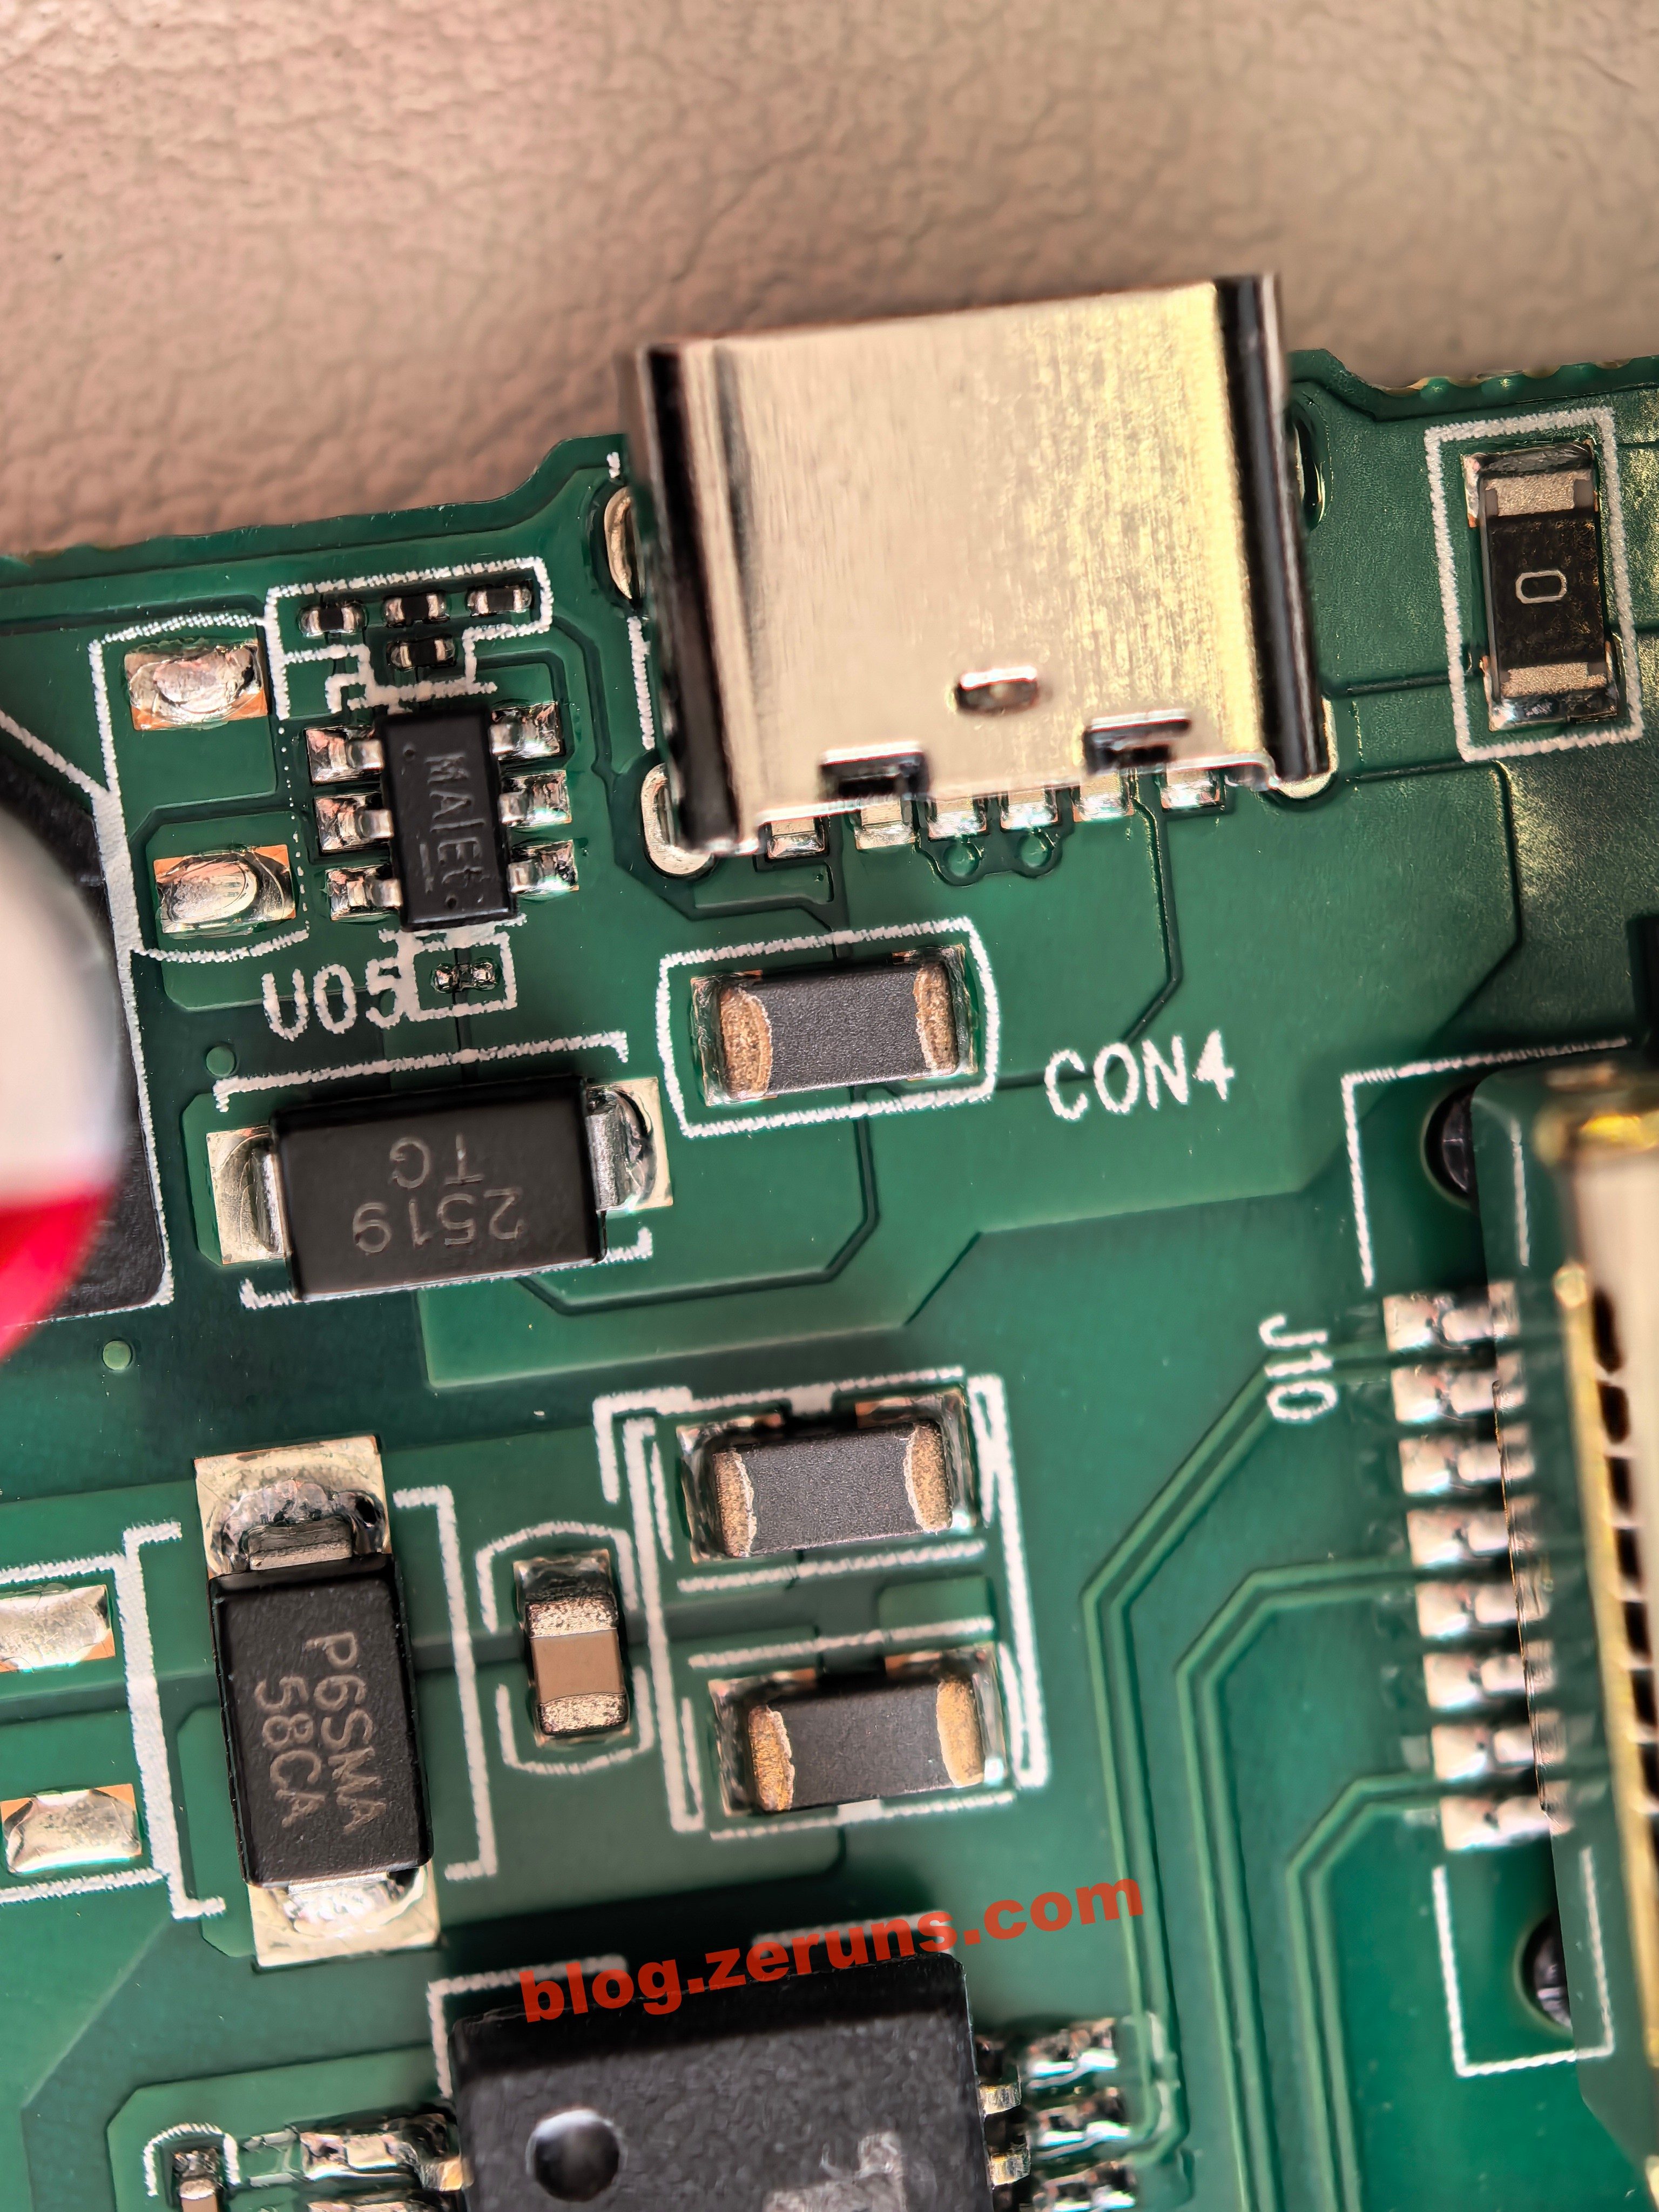
Рядом с разъёмом питания Type-C расположен чип питания DC-DC, по трассировке, вероятно, представляет собой схему повышения напряжения (Boost).
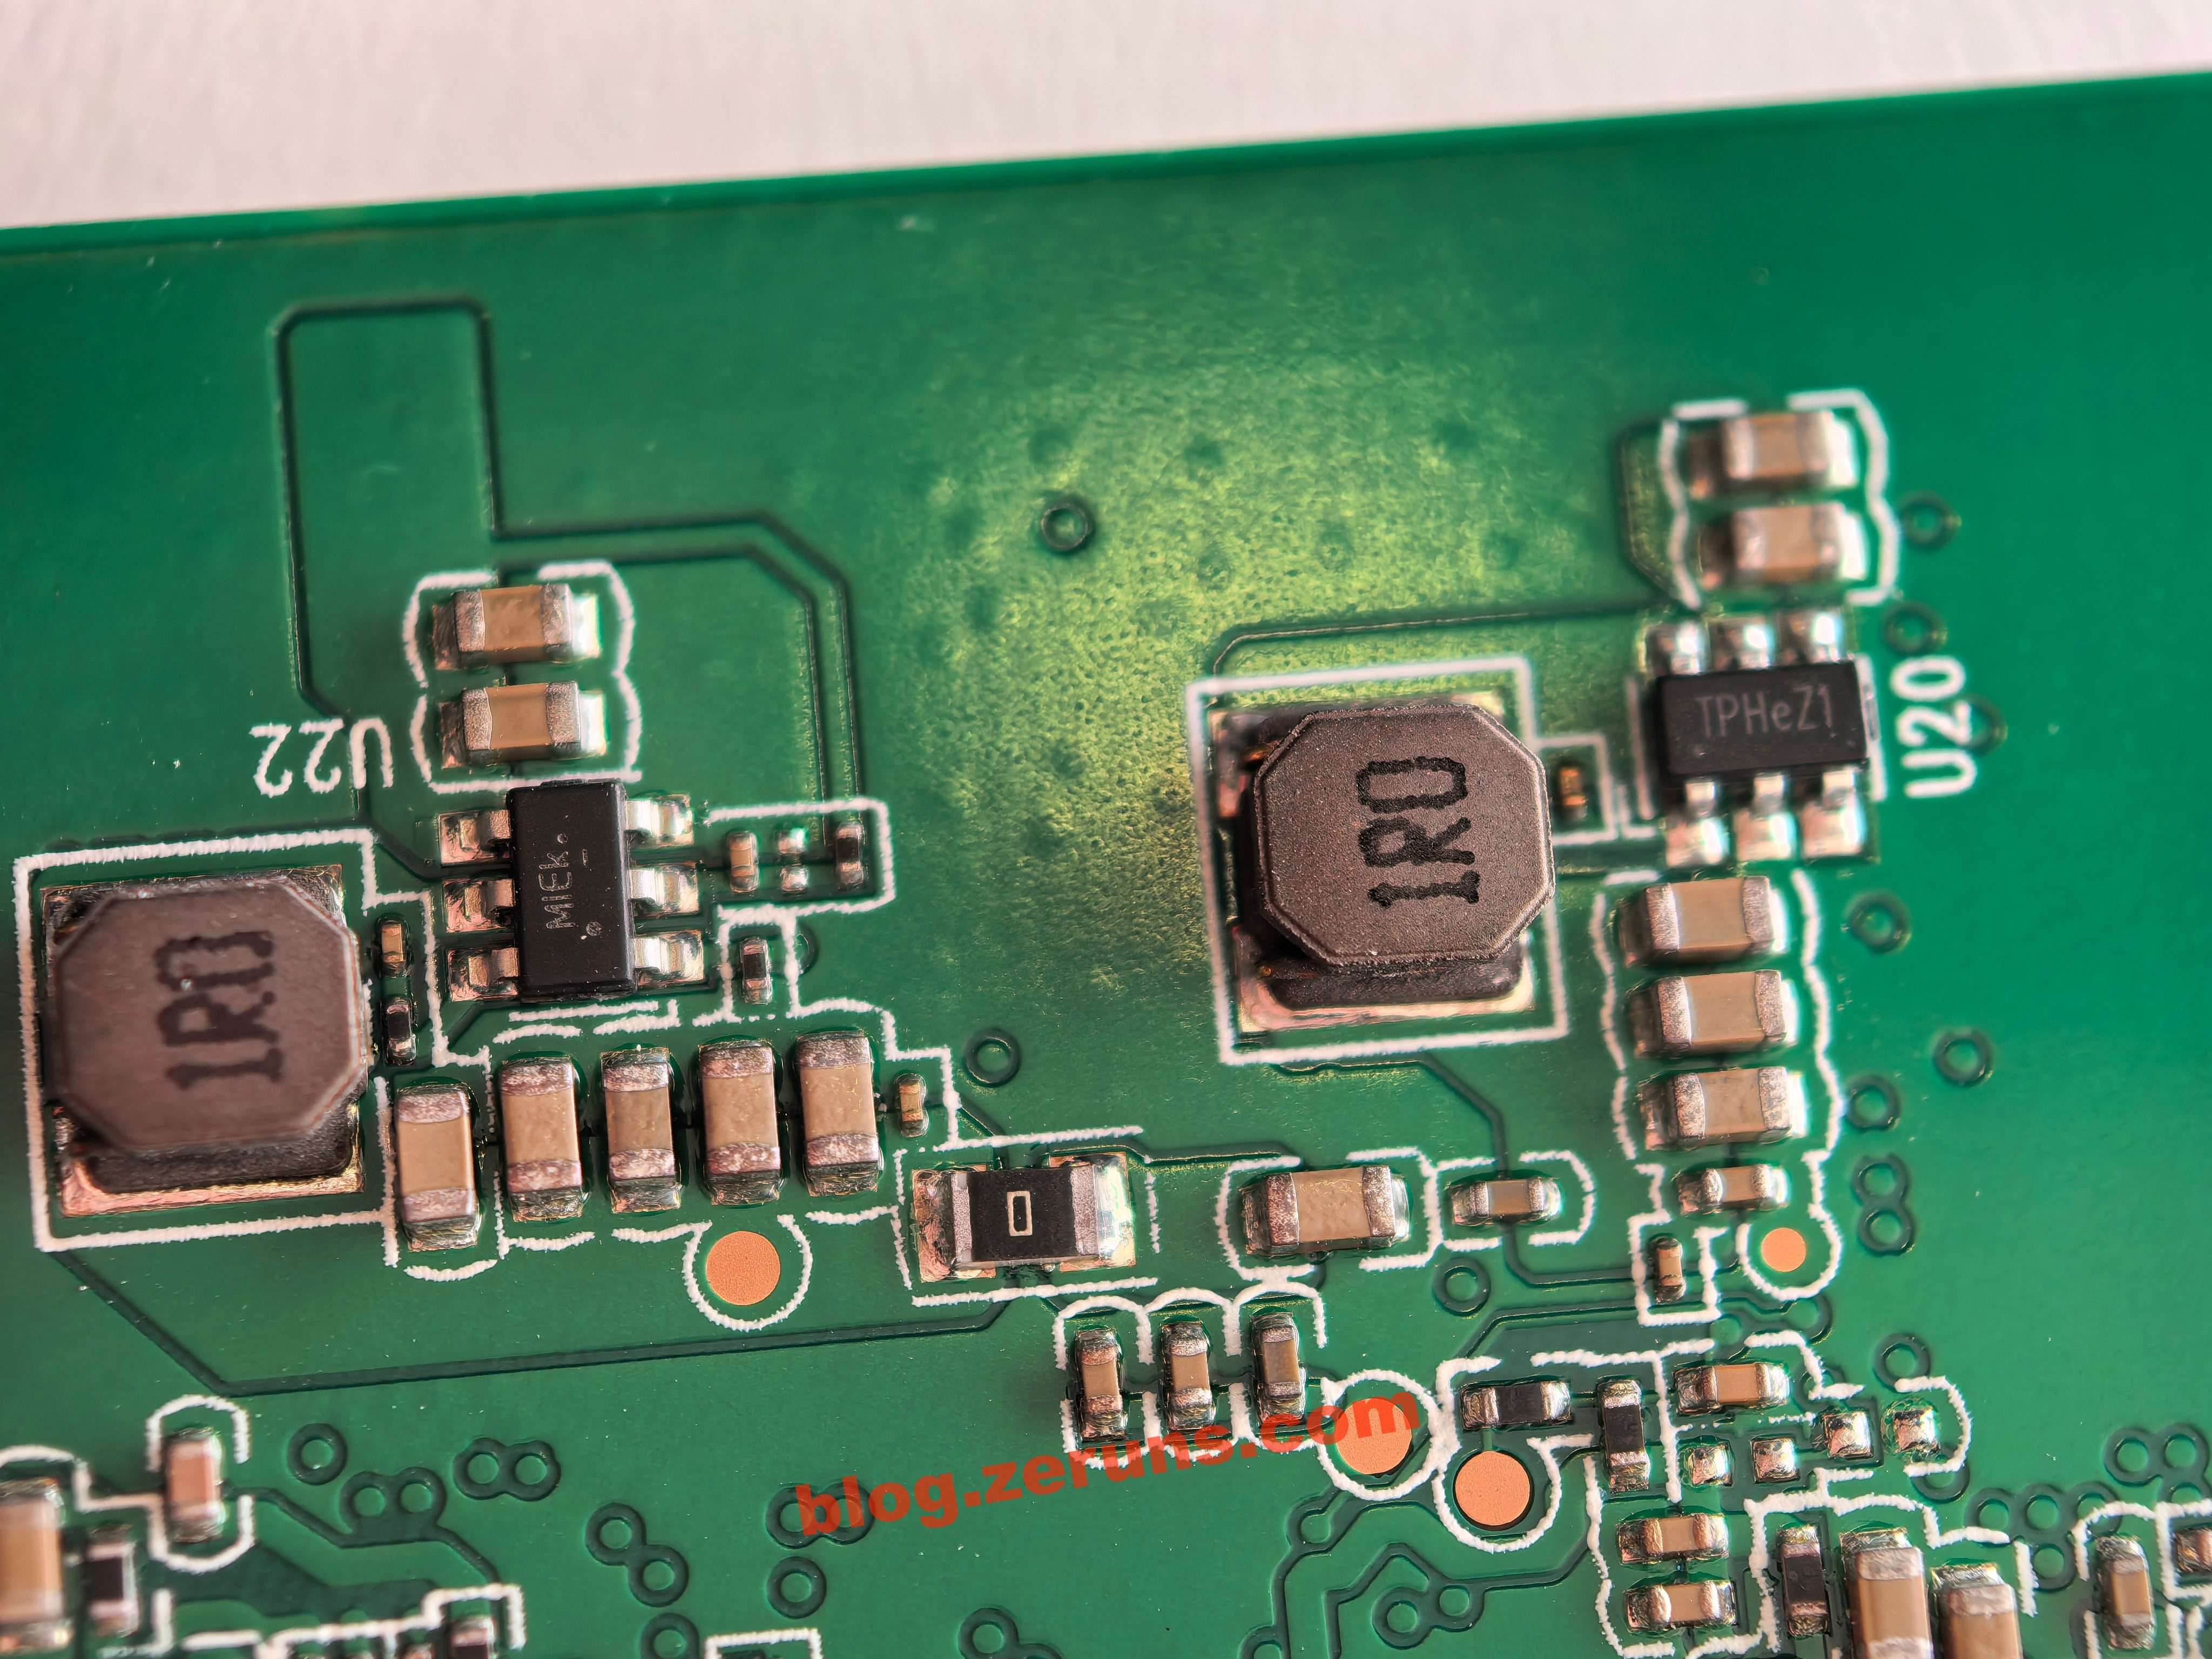
Другие чипы питания DC-DC.
Просвечивая светом, видны внутренние слои — данная печатная плата как минимум 4-слойная.
Роботизированный палец FGB-01
Извлеките батарею и открутите винты.
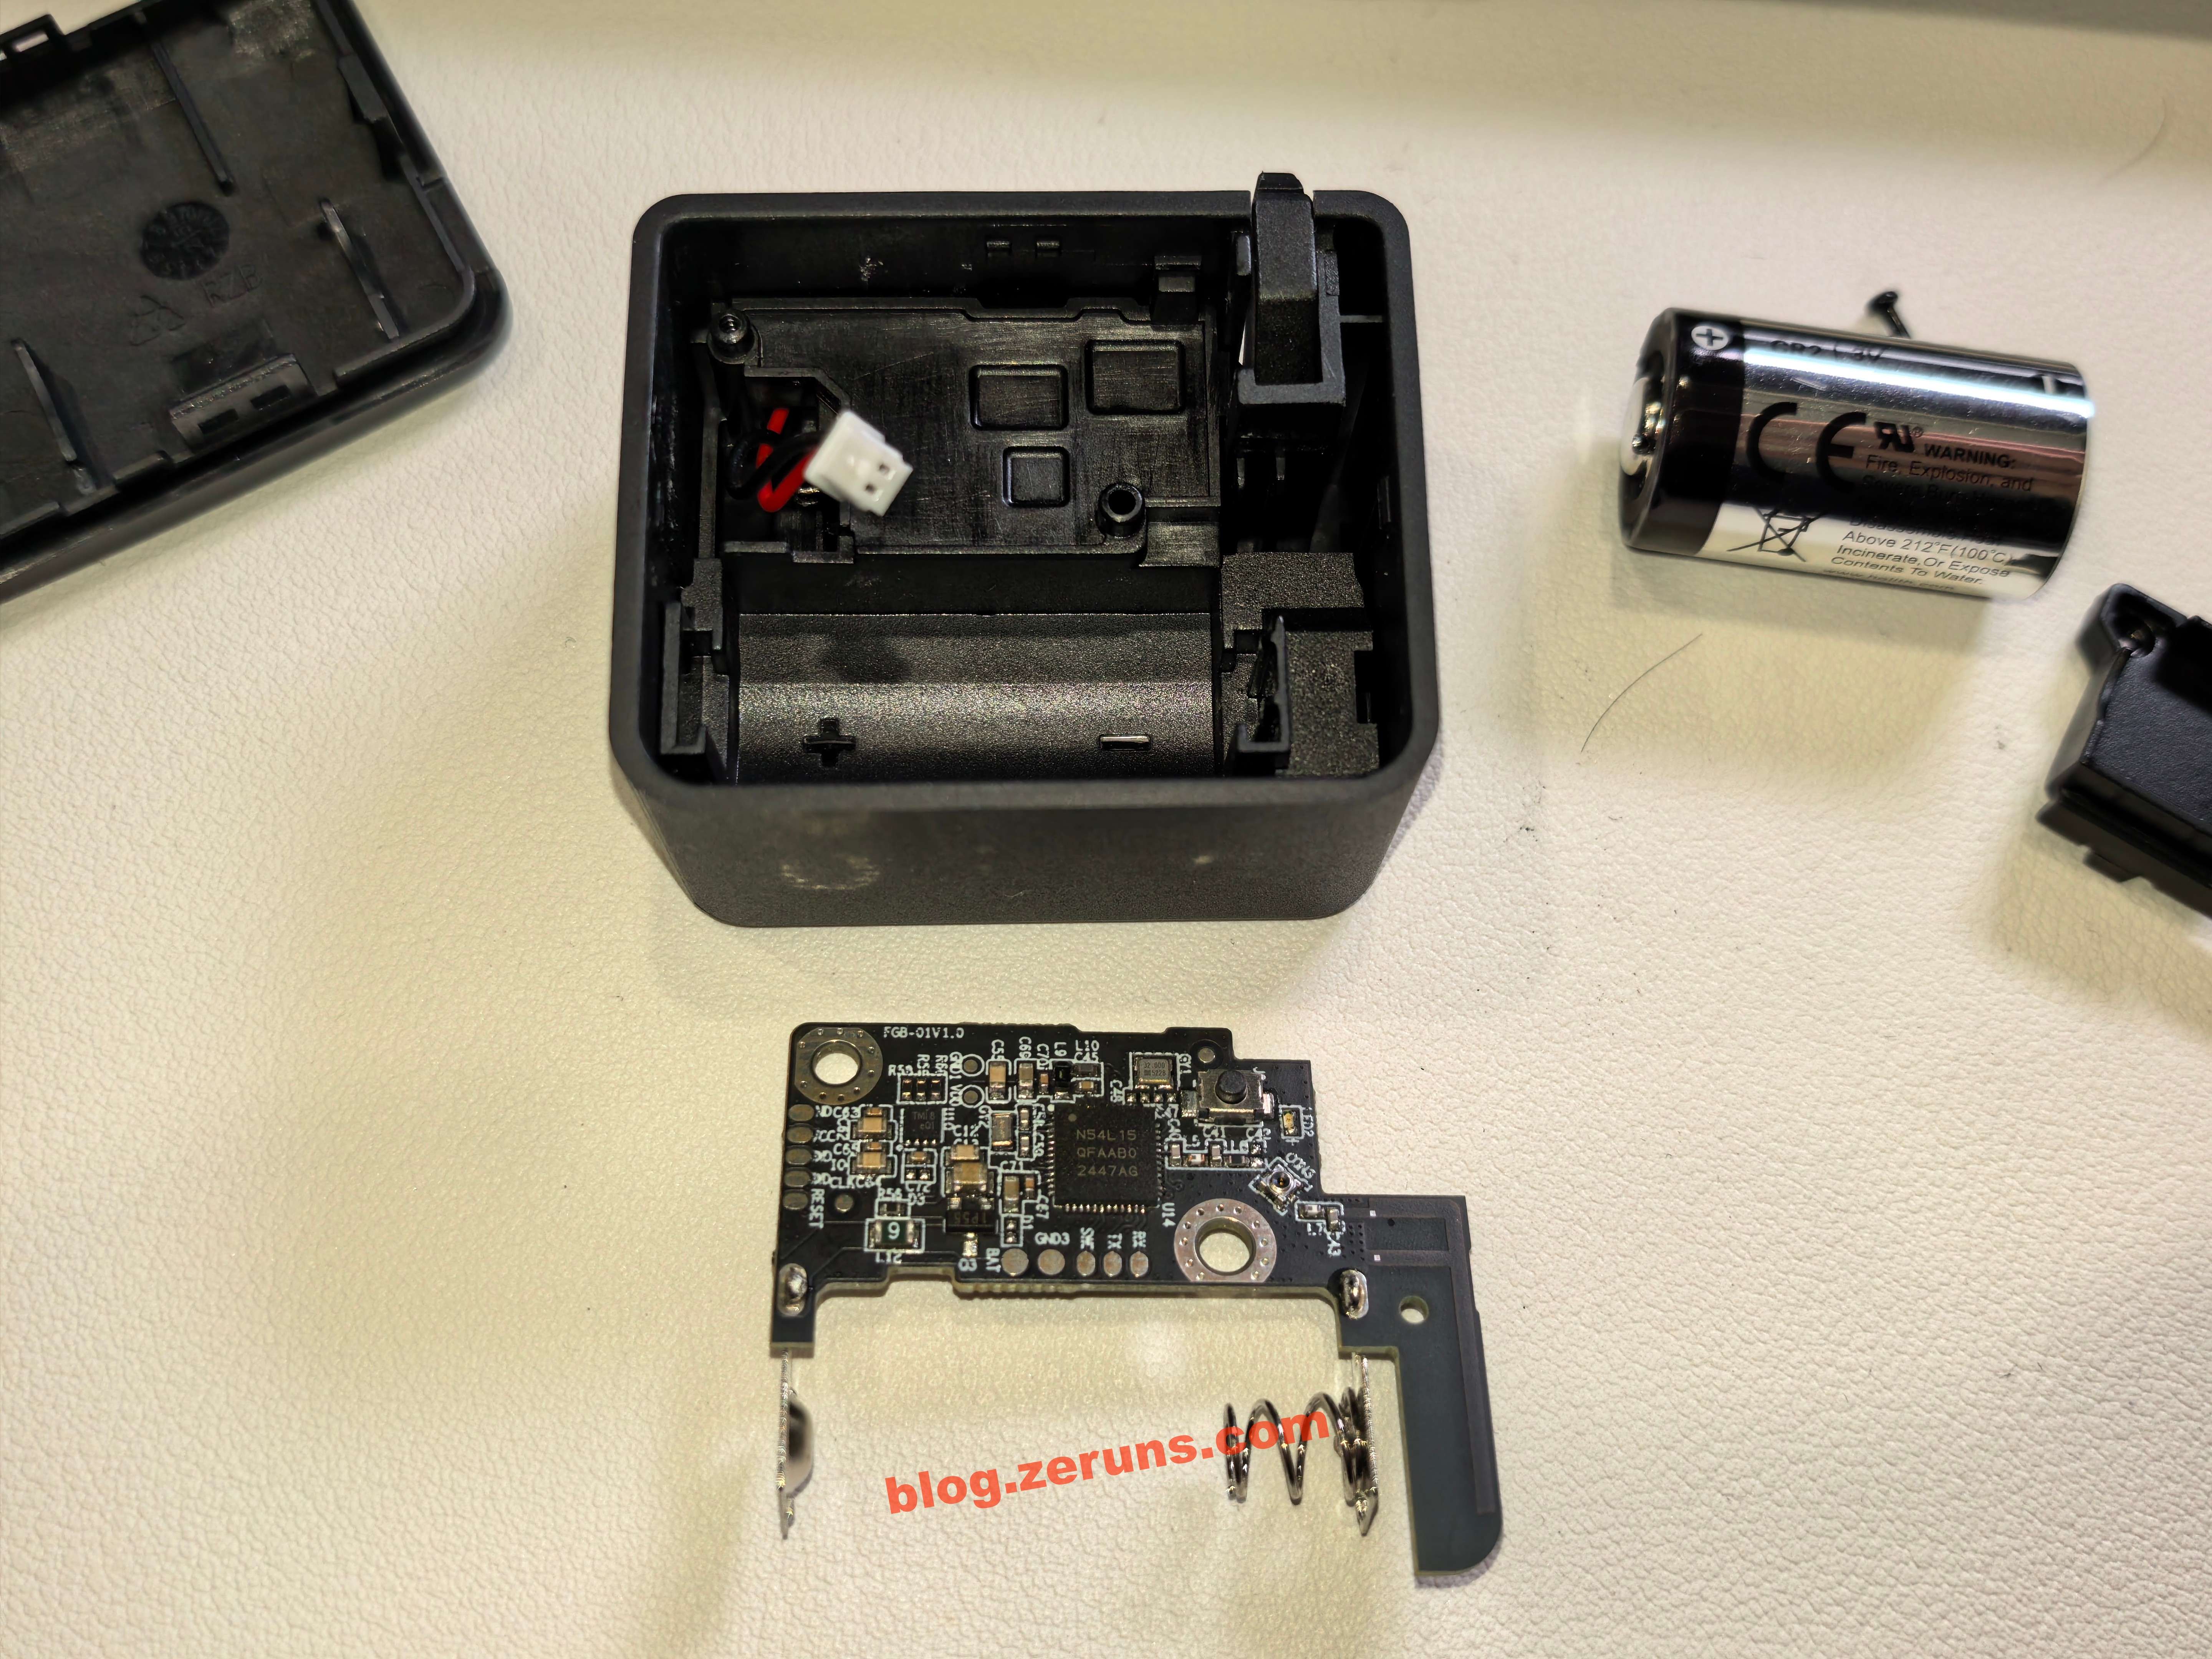
Отключите разъём батареи и извлеките материнскую плату роботизированного пальца.
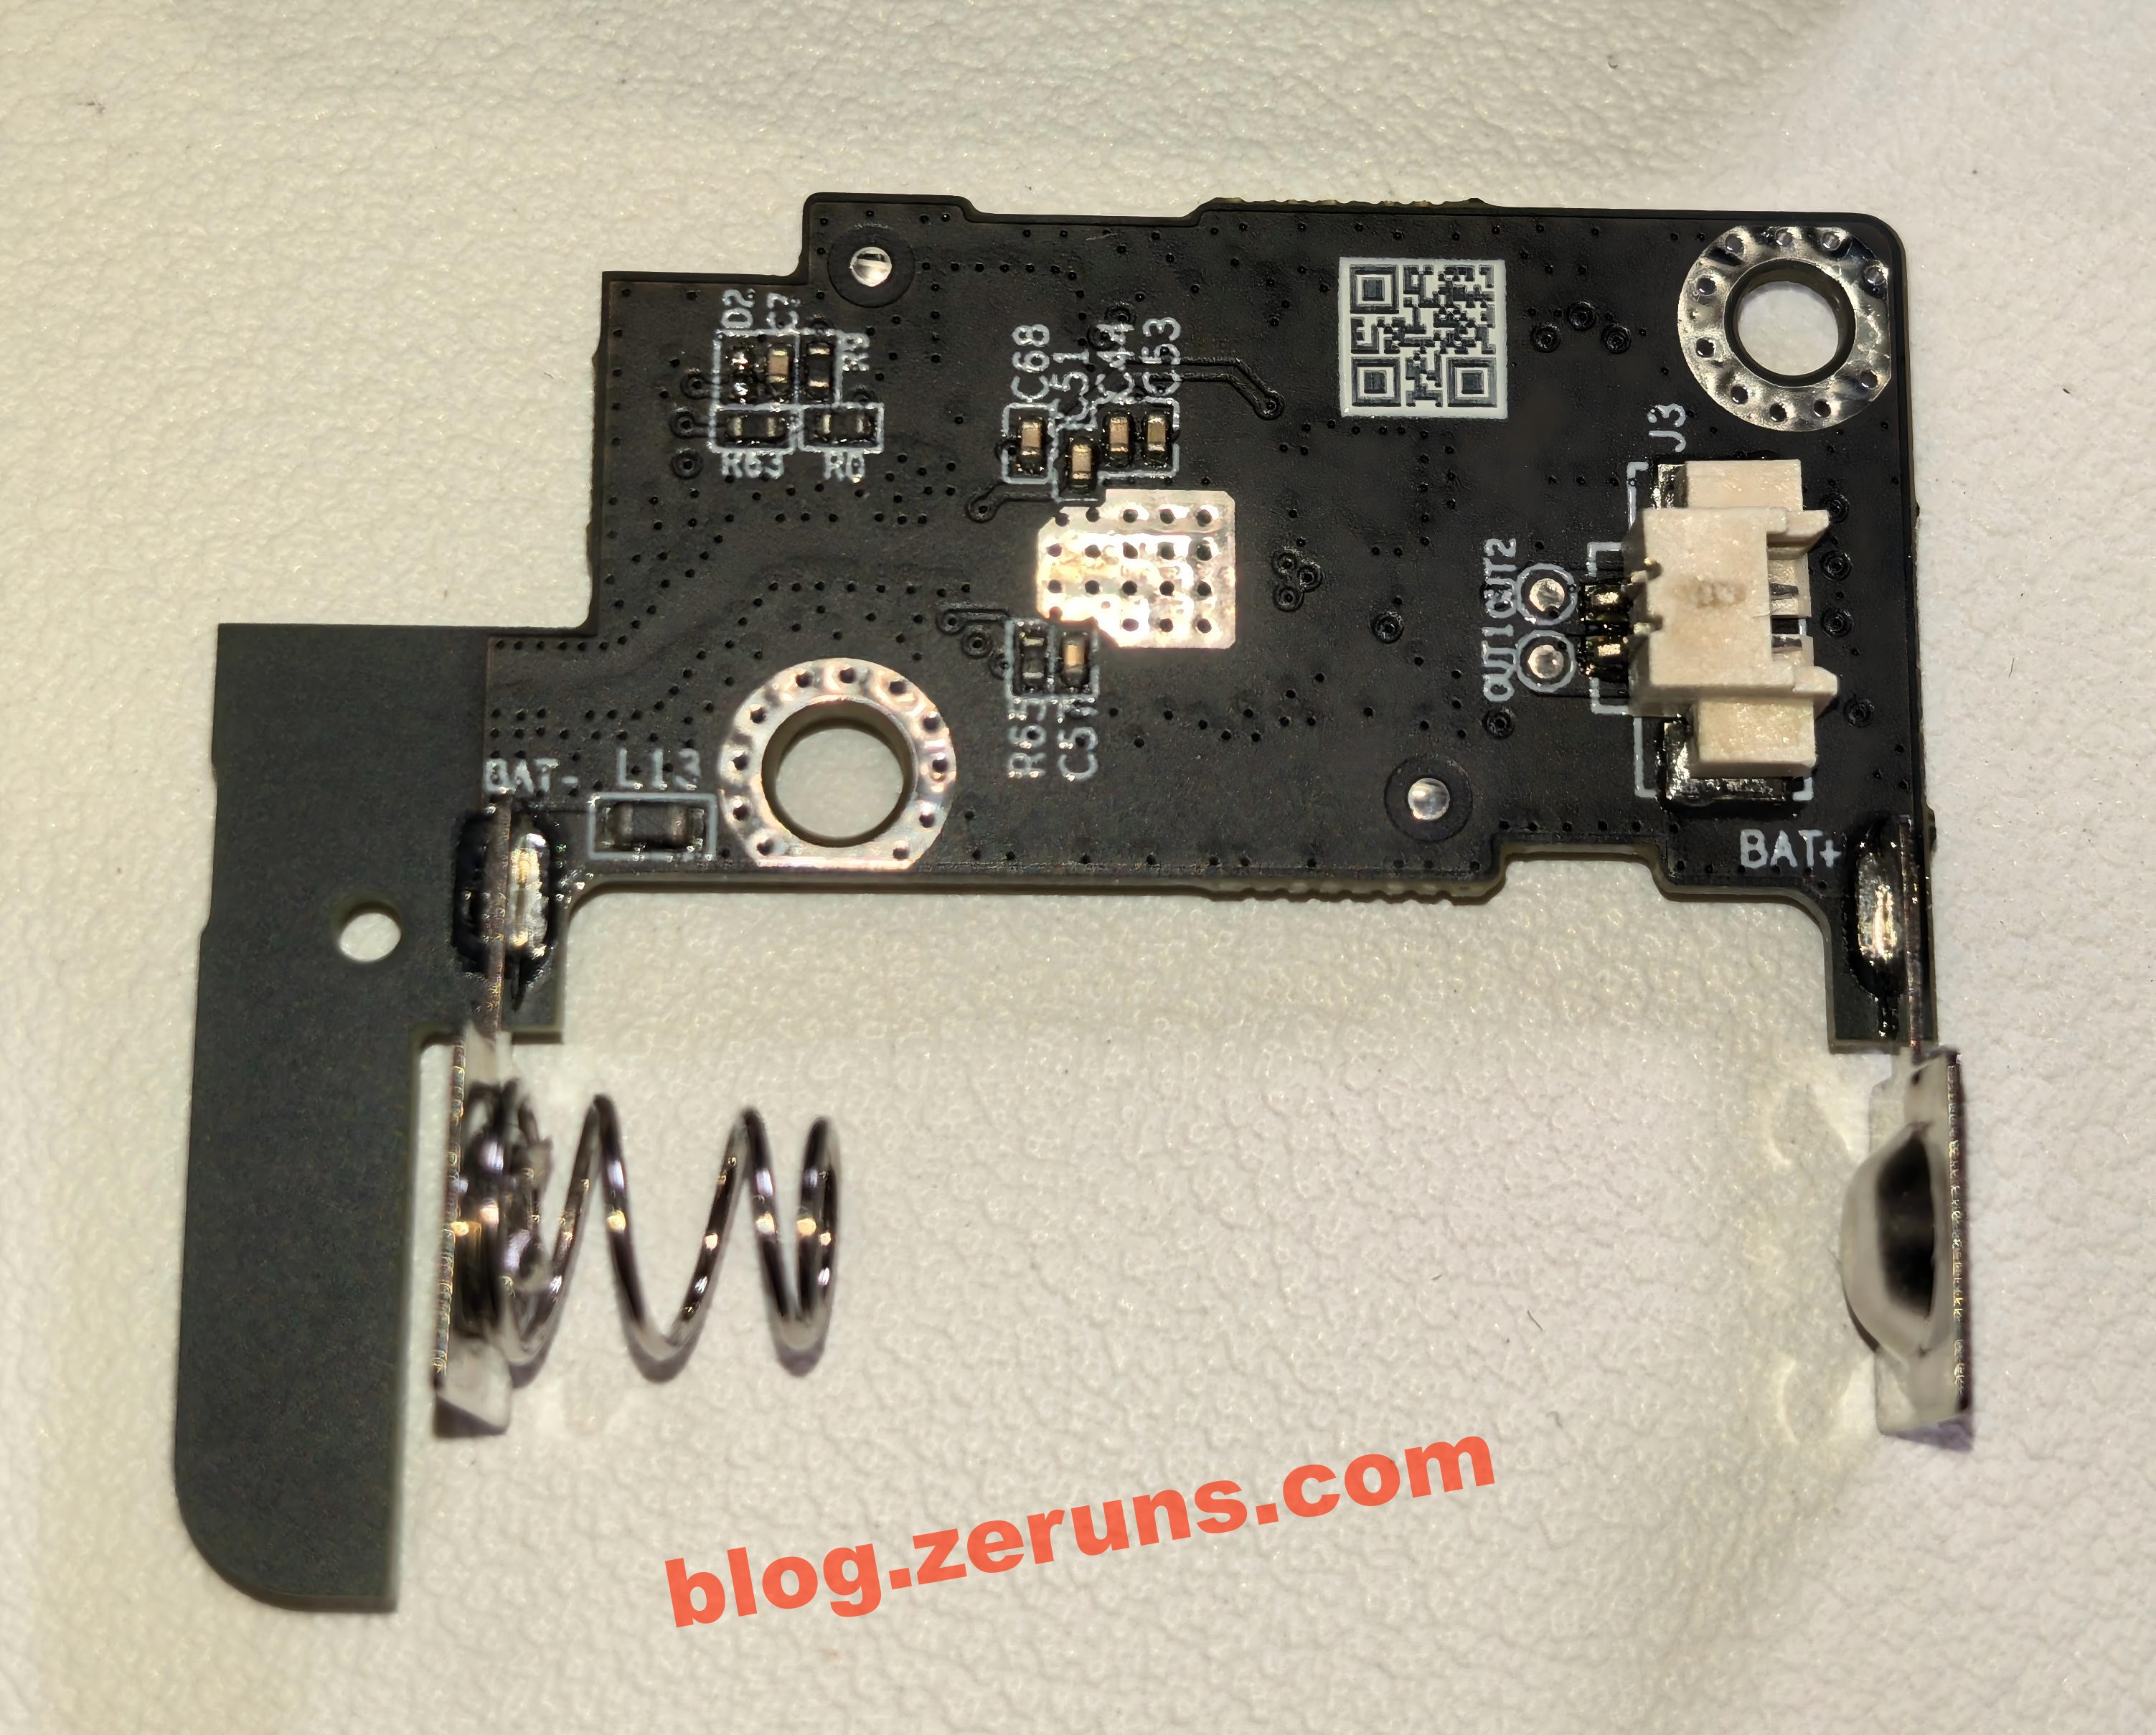
Задняя сторона платы.
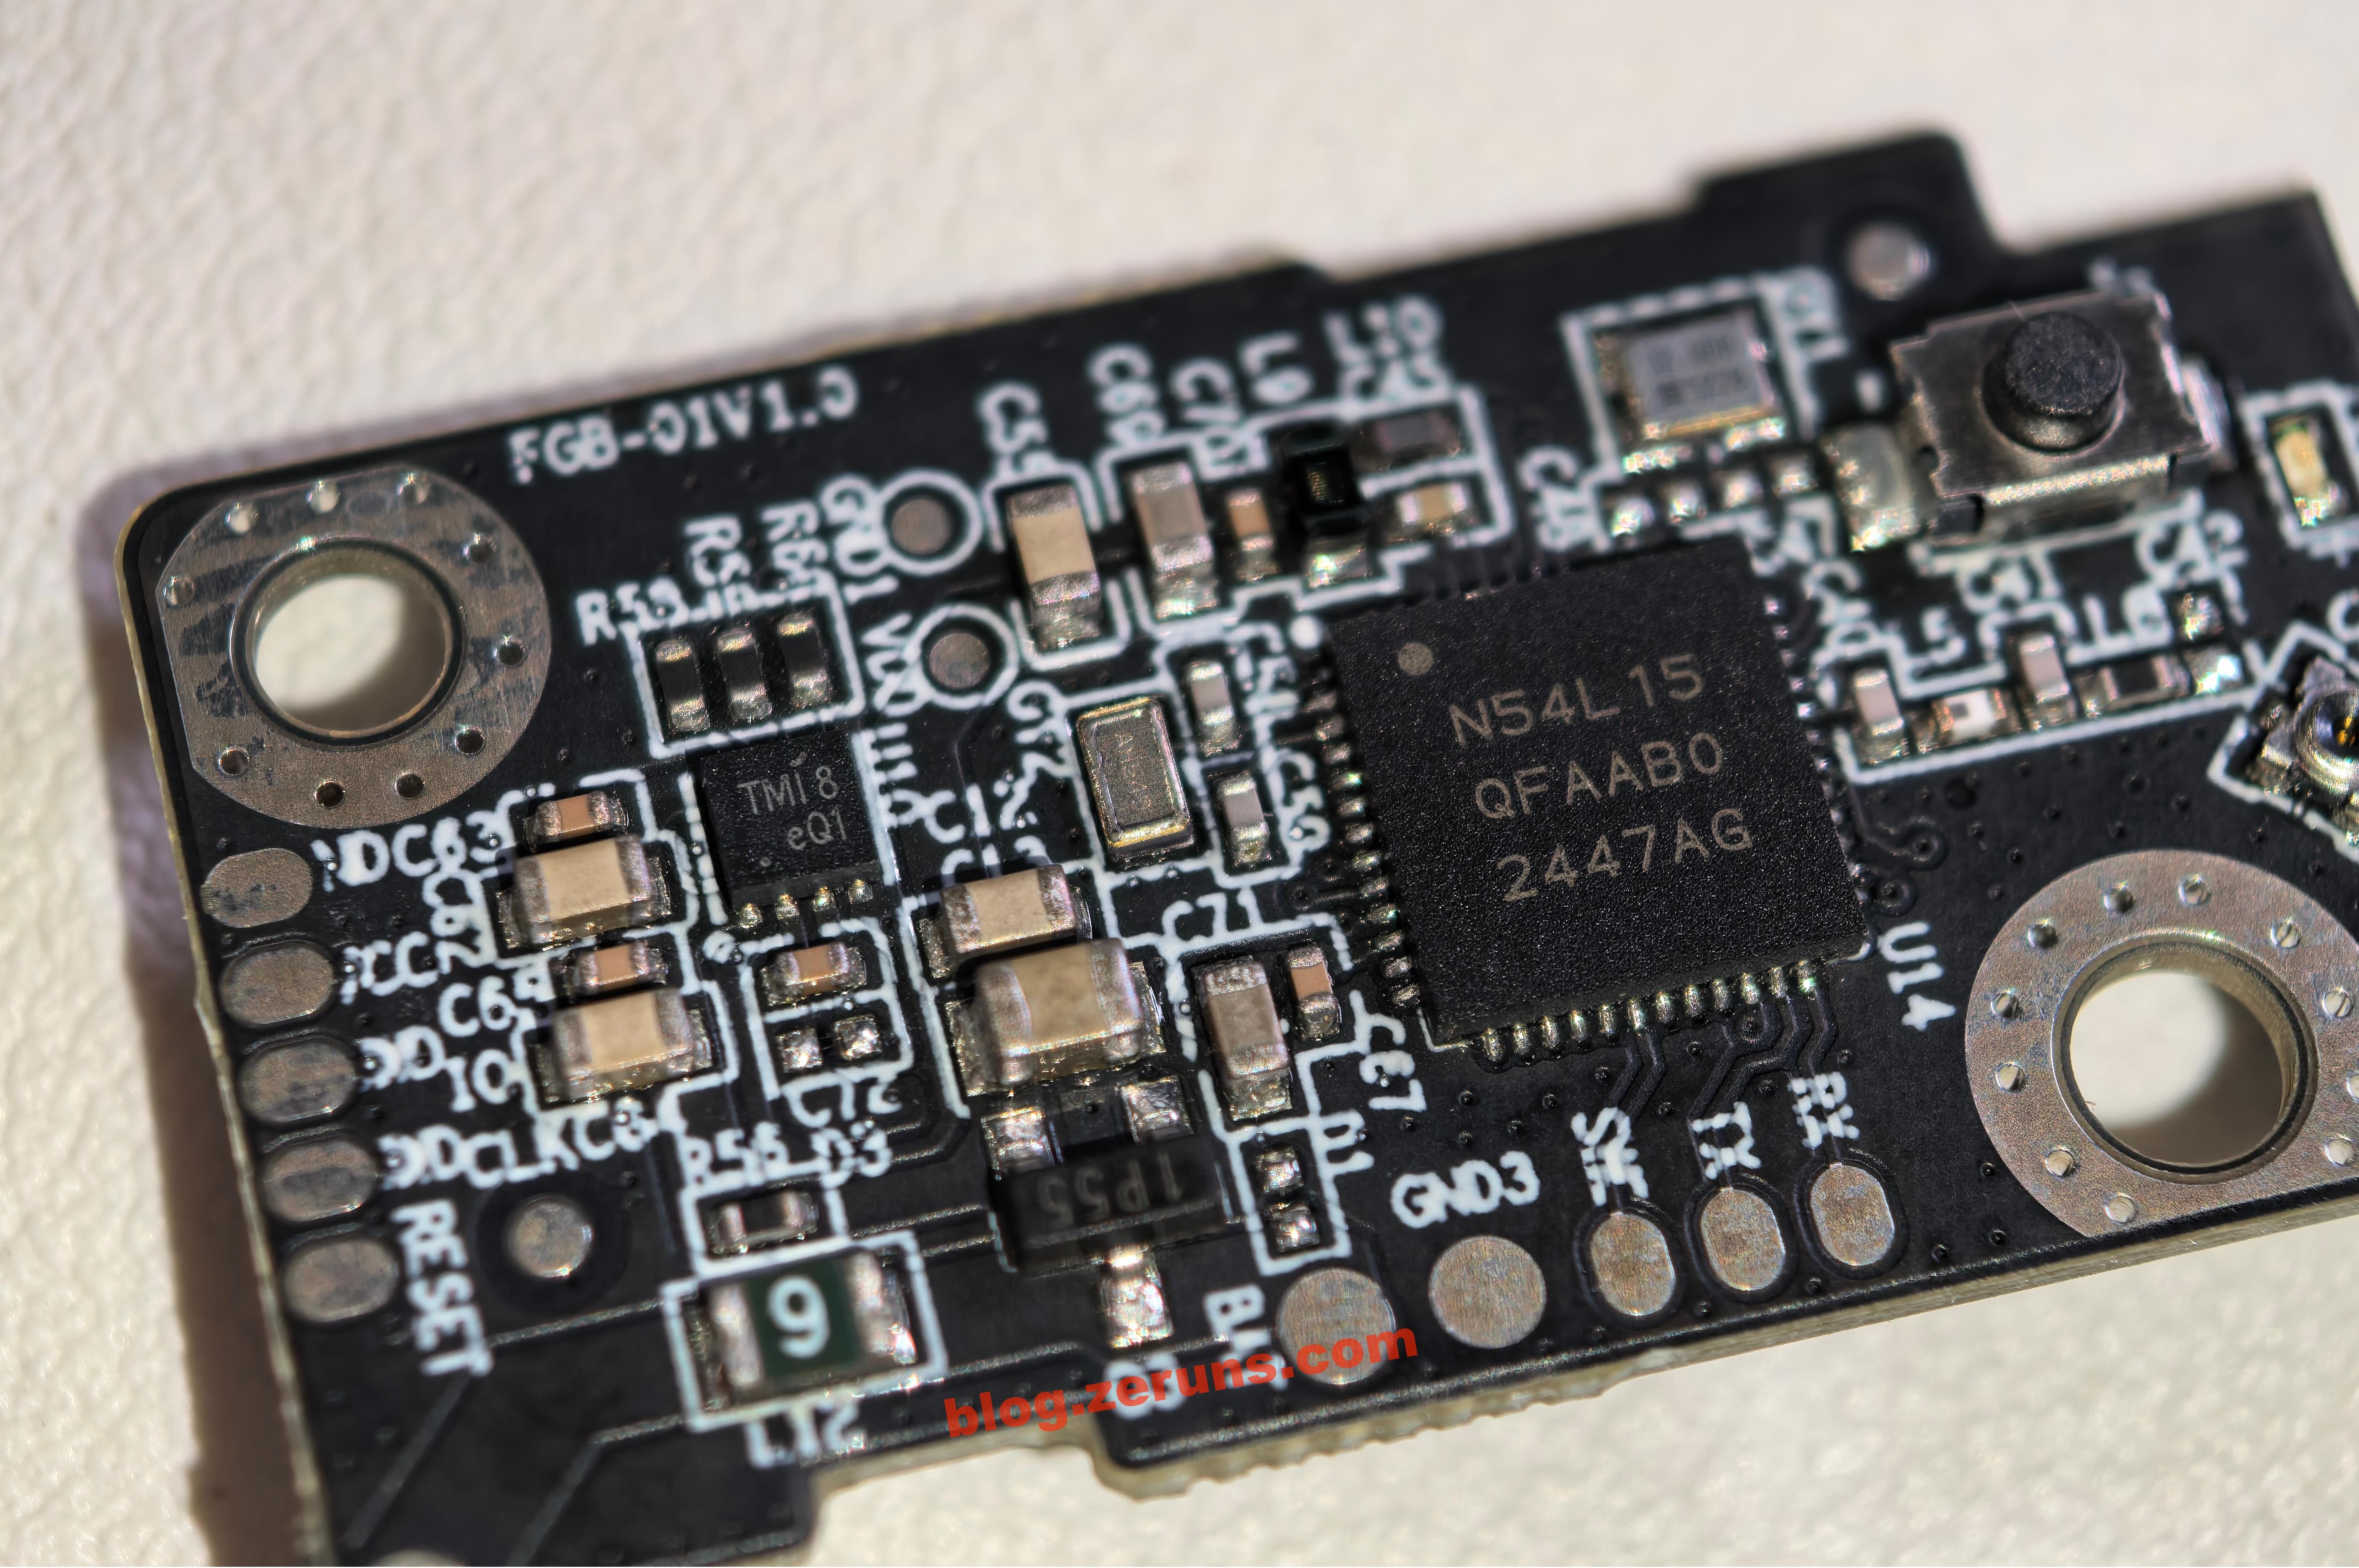
Основной контроллер — чип nRF54L15 от Nordic Semiconductor, сверхмалопотребляющий беспроводной SoC с поддержкой нескольких протоколов, выполнен по 22-нм техпроцессу, включает 128-МГц процессор Arm Cortex-M33 и сопроцессор RISC-V, поддерживает Bluetooth 5.4/6.0, Thread, Matter и другие протоколы. Объём NVM — 1,5 МБ, RAM — 256 КБ, радиочастотные характеристики: мощность передачи +8 дБм, чувствительность приёма — -98 дБм. Поддерживает безопасность уровня PSA 3, разработан с акцентом на сверхнизкое энергопотребление, подходит для умного дома, промышленного интернета вещей и других применений.
Слева расположен чип с маркировкой TMI8, предположительно драйвер щёточного двигателя постоянного тока, возможные модели — TMI8870D или TMI8180D.
Тепловизионные снимки (температура)
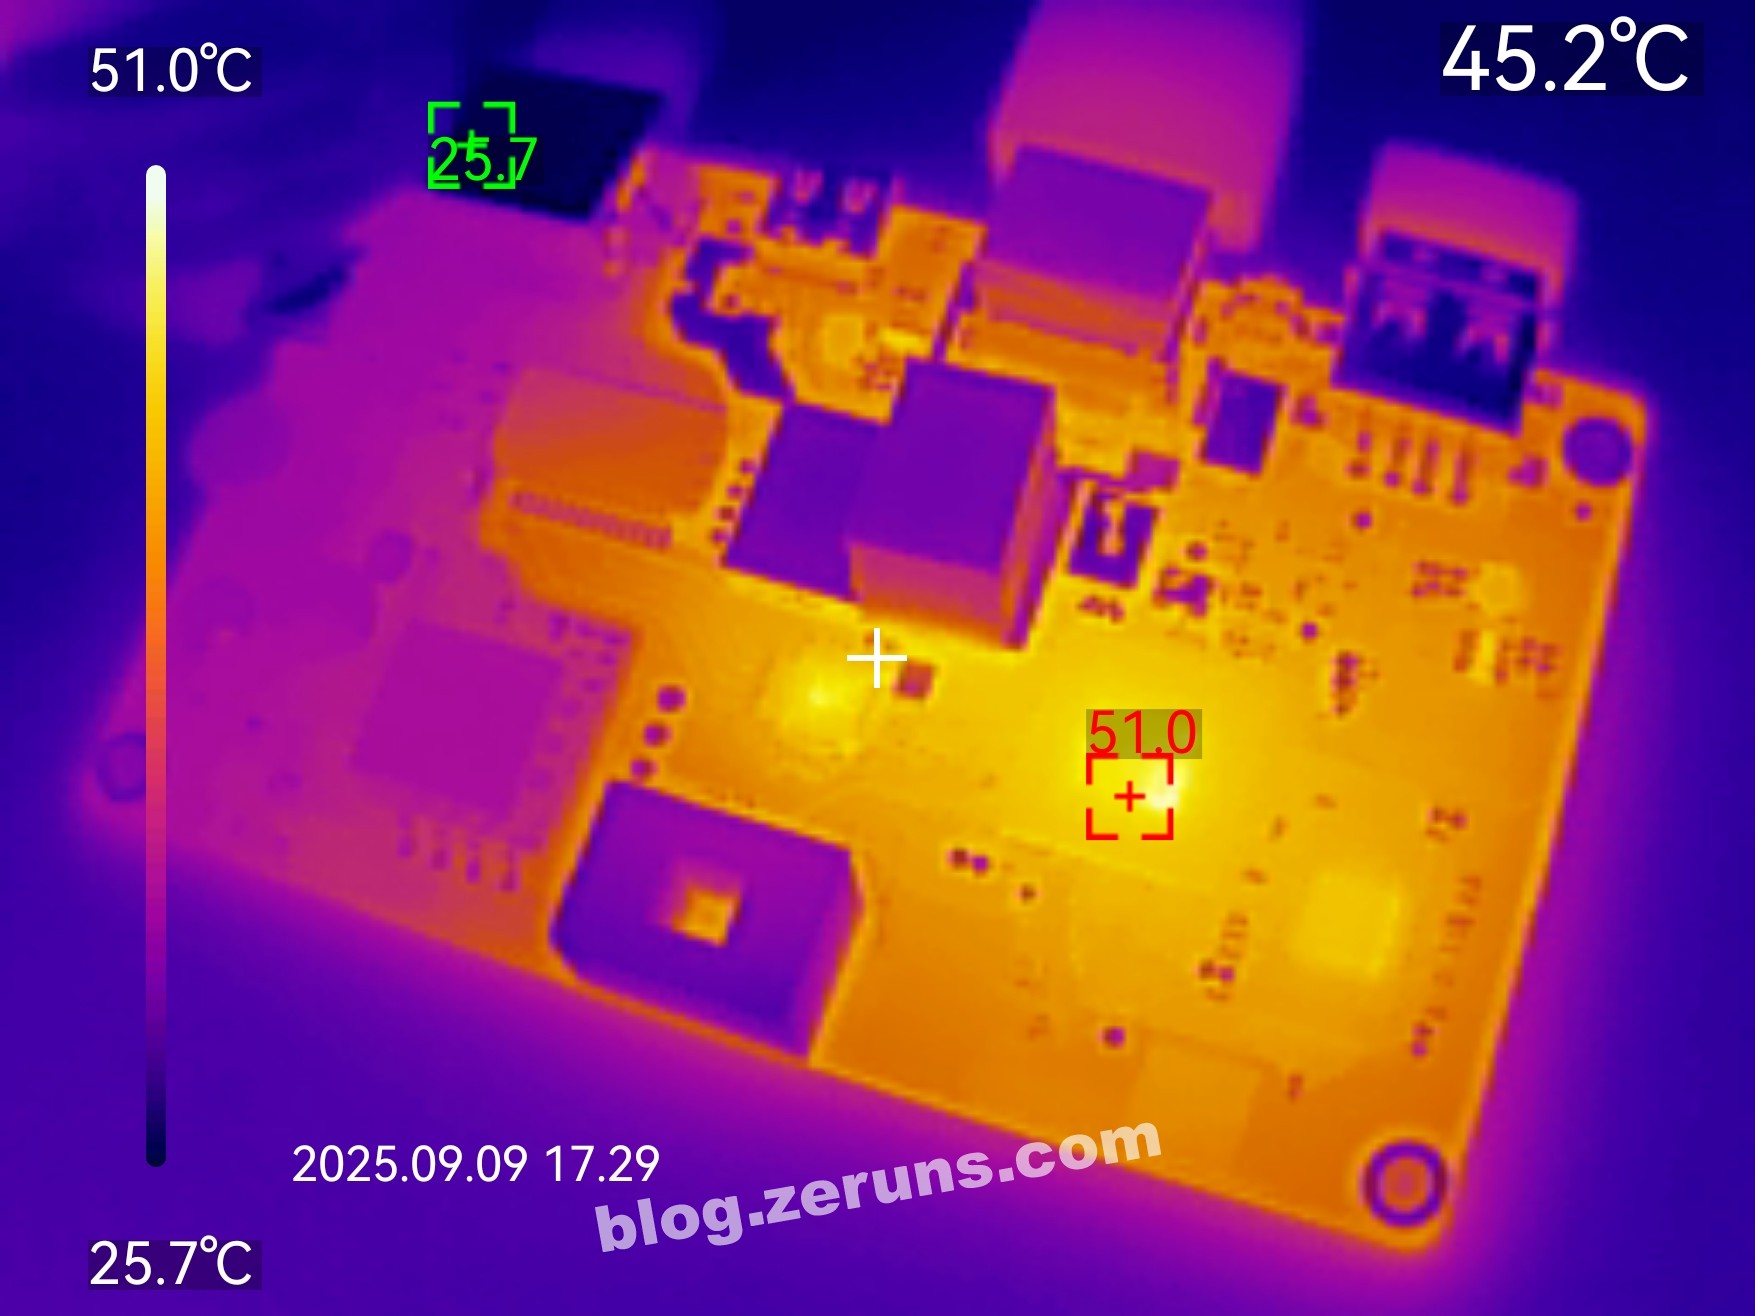
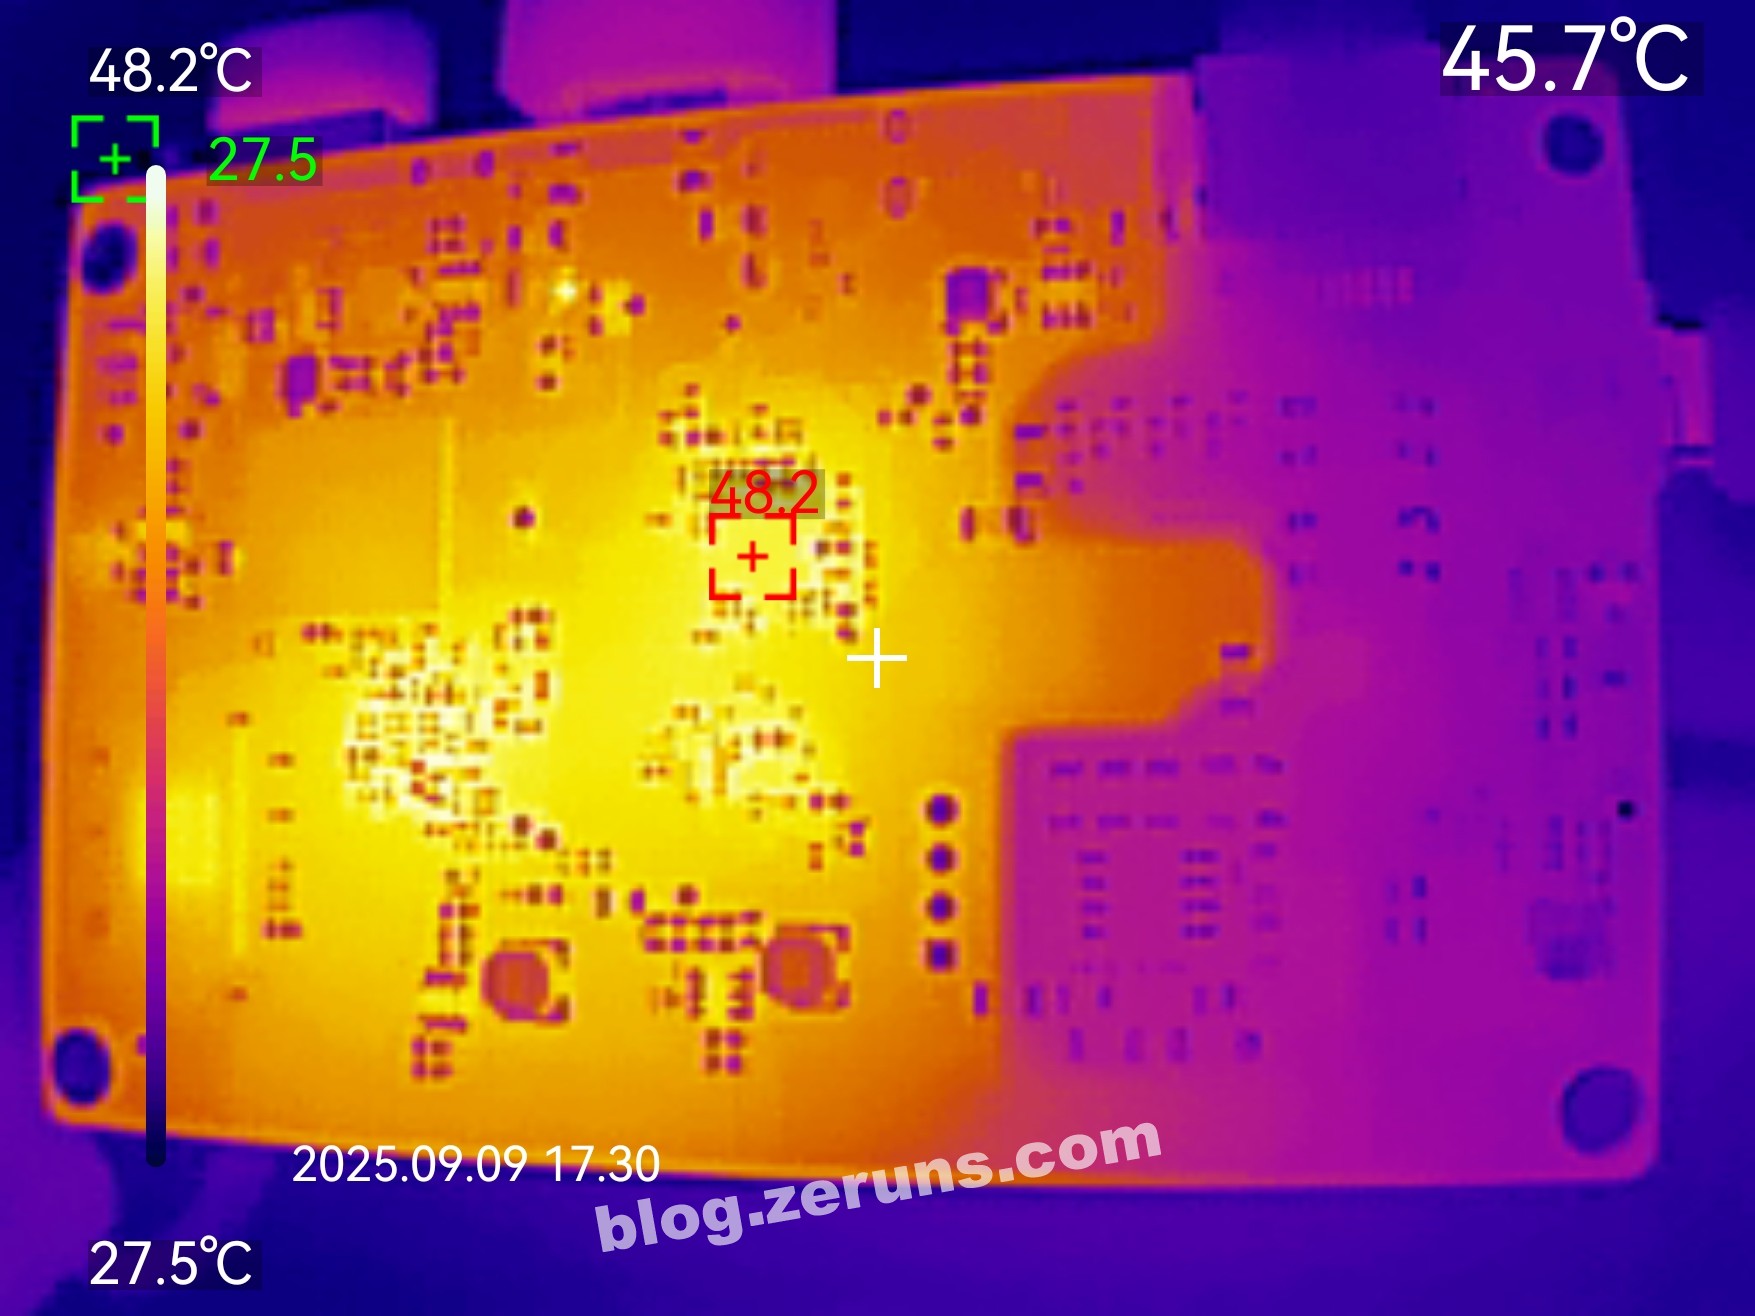
Обзор и демонстрация съёмки тепловизором UNI-T UTi261M: https://blog.zeruns.com/archives/798.html
Тепловизионное изображение передней стороны платы после нескольких минут работы с подключённым HDMI. Температура в помещении около 26 °C, температура процессора — около 51 °C.
Тепловизионное изображение задней стороны платы. Максимальная температура (около 48 °C) зафиксирована в нижней части чипа преобразователя HDMI.
Рекомендуем к прочтению
- Рекомендуемые VPS/облачные серверы с высоким соотношением цена/качество: https://blog.zeruns.com/archives/383.html
- Руководство по созданию сервера Minecraft: https://blog.zeruns.com/tag/mc/
- Краткий обзор и разборка NanoKVM: https://blog.zeruns.com/archives/840.html
- Обзор и разборка ноутбука Mechanical Revolution Code10AI (Ultra7-255H): https://blog.zeruns.com/archives/895.html
- Руководство по созданию независимого сайта для международной электронной коммерции, пошаговое создание сайта на WordPress для внешней торговли: https://blog.zeruns.com/archives/889.html
Английская версия статьи: https://blog.zeruns.top/archives/69.html